选具身机器人,就上具身之家
搜索结果

具身之家资讯

加速物理 AI 迈向真实应用,51WORLD 参展物理 AI 与世界模型大会

加速物理 AI 迈向真实应用,51WORLD 参展物理 AI 与世界模型大会

—— 数据底座与应用闭环,贯通全链路

2026 物理 AI 与世界模型大会在南京启幕,以 "建模物理世界・智启美好未来" 为主题,由江苏省数据集团、南京大数据集团、中国人工智能学会共同主办。51WORLD 在 "全域实景,以真验智" 主题下,通过 AperData 软硬一体具身智能数据底座和 AperOne 具身智能应用闭环平台参展,贯通采集控制、数据解算与处理、模型训练、仿真评测、运营回流全链路。AperOS 实现从硬件采集端到移动端、桌面端与云端的协同工作流程;AperOne 以 Aperforge、Apertrain、Apersim、Apermac 串联数据管理、模型训练、任务级仿真验证与机器人协同运营,呈现 Real2Sim2Real 技术闭环,助力物理 AI 迈向真实应用。


无问智科助力无界动力,MWA™‑Phoenix 隐空间世界模型基座正式发布并开源

无问智科助力无界动力,MWA™‑Phoenix 隐空间世界模型基座正式发布并开源

—— 无问智科数据助力模型贯通仿真真机

近日,无界动力正式发布并开源 MWA™-Phoenix 隐空间世界模型基座,该模型在 LIBERO-Plus、LIBERO-Pro、RoboCasa GR1 等多项具身智能权威评测榜单表现突出,实现仿真、真机与真实场景能力贯通。MWA™-Phoenix 坚持隐空间世界模型 + 强化学习技术路径,不依赖测试集复刻、不依赖深度传感器,兼顾环境鲁棒性、任务泛化能力与真机落地执行能力。在研发训练过程中,无问智科为其配套供给无本体的 UMI、Ego 等第一视角数据,并补充仿真合成数据,前者减少机器人本体特征对世界表征学习的干扰,后者扩充长尾边界场景。此次协同是无本体视角数据与仿真合成数据在隐空间世界模型路线上的一次落地实践。

Agnes 亮相物理 AI 与世界模型大会:看看「万物共脑」的现场!

Agnes 亮相物理 AI 与世界模型大会:看看「万物共脑」的现场!

—— 万物共脑,现场体验设备互联互动

10 月 20 日 —22 日,物理 AI 与世界模型大会在南京国际博览中心举行,Agnes AI 以「万物共脑」为主题亮相 4 号馆 C01 展位,现场带来瓦力小车、机器狗、Microduck、机械臂等 AI 实践展示。Agnes Harness 是一套面向智能体开发与产业应用的开源 Harness,借鉴人体系统分工,由大脑(LLM)、小脑(决策模型 Jev)、反射弧(Workflow)、记忆与主动性(Agent Loop)、学习能力(RSI/TTT)及身体(MHS)组成,可连接大模型、工具、业务系统与物理设备。现场还展示医疗器械、数字内容创作、环境监测等行业应用案例,以及 Agnes 双进化智能系统与 AI 王者荣耀战队直播。Agnes Models 月 Token 调用量超 65 万亿。

千诀科技正式发布 Polibrain 预测式世界模型

千诀科技正式发布 Polibrain 预测式世界模型

—— 千诀科技发布 Polibrain 世界模型

10 月 20 日,首届 2026 物理 AI 与世界模型大会在南京举行,千诀科技创始人兼 CEO 高海川在主论坛发表主旨演讲,并正式发布 Polibrain 预测式世界模型,打造面向真实物理世界的具身智能大脑底座。Polibrain 依托千诀科技自主研发的多项式表征架构,学习环境状态、历史信息与行动结果之间的关系,重点预测影响任务执行的关键状态,形成从环境感知、状态理解、行动预测、任务决策到动作执行与反馈调整的持续决策闭环。模型支持融合机器人本体数据、第一视角视频及人类操作视频等多源数据训练,通过松耦合因果表征架构实现人形、轮式、四足等跨本体适配,已在服务、物流、零售及家庭等场景开展商业应用与验证。

星源智荣获第十一届 “创客北京 2026” 创新创业大赛双项一等奖

星源智荣获第十一届 “创客北京 2026” 创新创业大赛双项一等奖

—— 具身大模型项目从 5518 个项目中突围

第十一届 "创客北京 2026" 创新创业大赛总结会于数智北京创新中心举行,星源智具身大模型项目从 5000 余个参赛项目中脱颖而出,分别荣获北京市总决赛企业组一等奖、北汽专项赛一等奖。本届大赛设置区域赛、龙头企业专项赛、OPC 专项赛三大赛道,共征集项目 5518 个。星源智由北京智源人工智能研究院深度孵化,专注跨平台、跨本体的机器人通用大脑,已推出具身大脑 RoboBrain Pro、世界模型 ω-EVA(在 LIBERO 测试集任务成功率 98.6%)、端侧智能计算平台及 RoboXross 跨本体调度平台。公司已在工业制造、物流搬运、市政巡检等场景部署,并牵头成立具身 Tier 1 联盟。

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

—— 无本体数据产线与 RoboRSI 自进化亮相

穹彻智能联合创始人兼 CEO 卢策吾、AI 科学家吕峻及 AI 算法研究员邹砚文,分别在云栖大会和 ROSCon China 2026 分享了穹彻的具身智能技术实践。数据方面,穹彻自 2021 年启动大规模具身数据采集研究,已建立覆盖 50 余个城市的采集网络,峰值支持 1000 人同时采集,并联合阿里云建设无本体数据产线,单日平均入库约 10TB、年化约 3.6PB。模型方面,穹彻自研 Noe-0 世界模型,围绕力位混合方向探索精细操作能力。在 ROSCon China 2026,邹砚文介绍 RoboRSI 四类子 Agent 闭环系统,支持机器人任务自进化与技能复用,已在真实样板间整理任务中经 104 轮迭代构建技能库,相关论文已在 arXiv 开源。

看懂环境,柔性作业!法奥 × 影身智能联手打造柔性产线具身智能

看懂环境,柔性作业!法奥 × 影身智能联手打造柔性产线具身智能

—— 工博会签约,探索工业具身智能规模化路径

2026 年 10 月 13 日,法奥机器人与杭州影身智能技术有限公司于 2026 中国国际工业博览会现场举行生态战略合作签约仪式,双方将在制鞋机器人、折纸盒机器人等场景合作基础上,进一步深化技术融合、场景联合开发、市场拓展及品牌推广合作。联合展示中,由法奥协作机器人镜像版本构成的双臂操作平台,结合影身智能的 AI 视觉感知、4D 世界模型与智能控制技术,实现了从环境理解、目标识别到精准抓取、折叠、压合的完整操作闭环,并现场展示制鞋压底、涂胶机器人。未来双方将围绕涂胶、上下料、搬运、打包、缝纫、巡检等典型工业工序持续拓展,推动合作从 "项目级场景落地" 走向 "生态级产业共创"。

睿尔曼智能入选江苏省高质量数据集建设重点项目,以真实场景作业数据夯实物理 AI 底座

睿尔曼智能入选江苏省高质量数据集建设重点项目,以真实场景作业数据夯实物理 AI 底座

—— 真机作业数据采集获省级层面认可

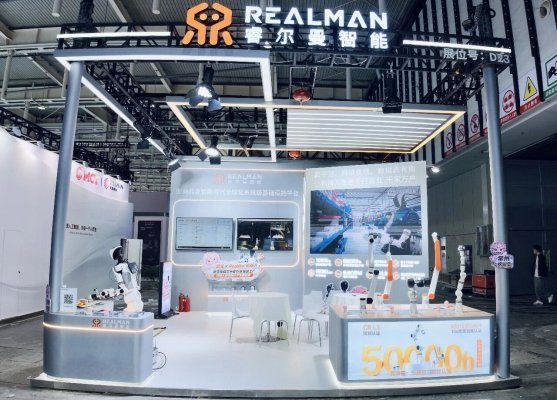
10 月 20 日,2026 物理 AI 与世界模型大会在南京召开。大会期间,睿尔曼智能科技(江苏)有限公司联合江苏经睿智能科技、常州大学、中国移动江苏常州分公司共同申报的 "工业场景具身智能真实作业真机高质量数据集建设项目",成功入选 "2026 年江苏省高质量数据集建设重点项目名单(物理 AI 与世界模型方向)"。睿尔曼智能将高质量真机数据定义为来自真实作业场景、多模态对齐、可复现且可泛化的数据资产。依托 GLN 远程作业网络,公司在电力运维 "硅基值守"、北京稻香村门店月饼制作等真实场景中持续采集数据,并建立覆盖六环节的全过程质量闭环。全栈自研车规级关节模组平均无故障运行时间达 50000 小时。

登顶 RoboDojo-Agent 超过 GPT-6!世界模型 ICL 抢跑三个月后,Manifold AI 流形空间交出 R²SI 技术答卷

登顶 RoboDojo-Agent 超过 GPT-6!世界模型 ICL 抢跑三个月后,Manifold AI 流形空间交出 R²SI 技术答卷

—— 超 GPT-6 与 GR00T,总分 46.58 登顶

近日,Manifold AI 流形空间在权威机器人学习基准测试 RoboDojo-Agent 榜单中登顶,超越 GPT-6-Astra、英伟达 GR00T-N1.7 等国际知名模型,取得 46.58 宏观进度分数。三个月前公司首次发布具备上下文学习(ICL)能力的世界动作模型,如今提出 WorldScape R²SI(机器人递归自进化)框架,通过内外双层 Agent 系统执行任务复盘、技能修正与经验积累。ICL 让机器人通过一次人类示范学习新任务,WorldScape Policy 2.5 实现动作迁移、技能组合与零样本长程任务;R²SI 内层 Robot Agent 负责执行、外层 Recursion Agent 负责改进。在 push_T 任务中,技能修订使步数从 723 步降至 389 步,降幅约 35%。

Maple Pledge 枫承资本助力「格物通智」完成近亿元天使轮融资

Maple Pledge 枫承资本助力「格物通智」完成近亿元天使轮融资

—— 前华为世界模型负责人带队,首轮获亿级订单

Maple Pledge 枫承资本宣布,具身大脑 / 世界模型公司「格物通智」完成近亿元天使轮融资,投资方包括匹克投资、鸿富资产、杭州资本、杭州人才集团、某省级产投及多家头部上市公司,枫承资本出任独家私募股权融资顾问。格物通智面向真实产业场景研发自进化的灵巧操作智能,依托触觉 — 视觉为主的多模态数据闭环,构建 "物理反演世界模型 + PSI 物理自进化" 技术体系,解决触觉信号维度低、采集成本高、规模化受限等行业数据难题。创始人蔡佳博士系前华为车 BU L4 自动驾驶预研负责人、世界模型基模负责人,团队来自华为、理想、地平线、智元等企业。公司创始之初即拥有亿级订单,10 月 15 日与匹克完成战略合作签约。

共 142 条,每页 10 条