选具身机器人,就上具身之家
搜索结果

具身之家资讯

智元灵犀 X2 上岗成都宽窄巷子,技术赋能文旅部署态创新

智元灵犀 X2 上岗成都宽窄巷子,技术赋能文旅部署态创新

—— 全国首个常态化服务双足人形机器人

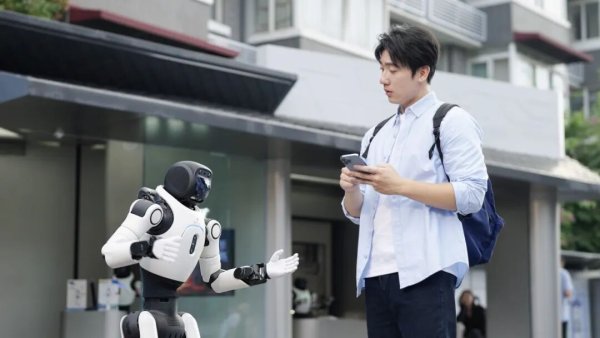
近日,智元与成都文旅集团达成合作,灵犀 X2 双足人形机器人正式 "上岗" 成都宽窄巷子,组建专属机器人游客服务班组,实现迎宾咨询、文化讲解、便民零售三大岗位全覆盖,成为全国首个在核心文旅街区落地常态化服务的双足人形机器人。其中灵犀 X2 零售仓解决方案是全球首个基于 VLA 模型的商业化双足人形作业解决方案,以数据驱动的模型学习为核心,已支持 20 余类 SKU 零售作业,作业成功率达 98% 以上。配套的 SkillForge 端到端 "采训推" 开放平台,支持商业客户自主完成数据采集、一键训练与部署。依托宽窄巷子、广州地铁等运营经验,智元已沉淀标准化文旅场景智能服务体系。

聚焦物流具身智能落地,德马与德国工业 4.0 标杆企业共谋产业协同

聚焦物流具身智能落地,德马与德国工业 4.0 标杆企业共谋产业协同

—— 聚焦物流具身智能落地,共谋产业协同

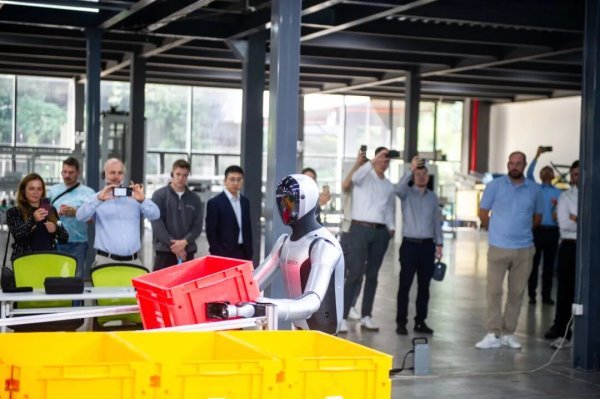
近日,由德国知名产业集群 it's OWL 牵头、联合 Stratosfare 机器人联盟共同组织的德国企业代表团,到访德马集团湖州超级未来工厂,围绕具身智能人形机器人在工业物流场景中的落地应用展开深度交流。代表团企业来自德国工业 4.0 科创标杆区域,涵盖 GEA、Miele、STIHL、BENTELER、英飞凌等欧洲隐形冠军。代表团参观了德马创新中心与具身智能人形机器人数据采集及训练中心,观摩人形机器人在真实物流场景中的作业演示。双方达成共识:具身机器人有望成为驱动物流产业智能化转型的核心力量。德马已围绕周转箱搬运、分拣供包、拆码垛等场景开展人形机器人 POC 验证,具备从场景探索到交付运维的全流程服务能力。

德马科技 × 蚂蚁灵波|技术协同赋能,以物理 AI + 具身智能破解仓储柔性作业瓶颈

德马科技 × 蚂蚁灵波|技术协同赋能,以物理 AI + 具身智能破解仓储柔性作业瓶颈

—— 物理 AI 具身智能,破解仓储柔性作业

德马科技与蚂蚁集团旗下具身智能企业蚂蚁灵波达成深度战略合作,围绕物理 AI 技术的产业落地,整合具身模型技术底座与物流工程化能力,共同开展具身智能技术的产业化验证与落地实践。蚂蚁灵波提供自研 LingBot-VLA 2.0 具身基座模型及云端工具链,德马科技依托 OmniEgo 全管线数采体系输出仓储真实工况数据集,并开放输送分拣、穿梭车、AMR 硬件体系承担现场适配与真机验证。双方首期以海量包裹高速柔性分拣场景为核心标的,解决异形件、混合 SKU 场景下的识别稳定性不足、抓取适配困难等痛点。德马已展开大规模 EGO 数据采集,并与多个世界 500 强企业开展 POC 测试,有望年底形成商业化落地成果。

三方共建联合实验室,推动手部操作模型迈向真实世界应用

三方共建联合实验室,推动手部操作模型迈向真实世界应用

—— 手亿星际光年超维传感共建,覆盖数据到真机

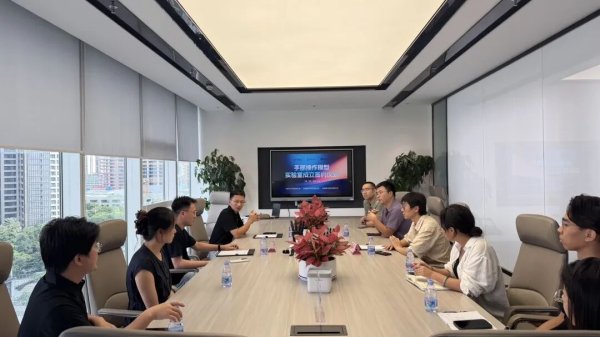
近日,深圳手亿计算机有限公司、深圳星际光年科技有限公司、深圳超维传感科技有限公司正式达成联合研发合作,围绕 "模力营企业手部操作模型" 成立联合实验室,推进面向灵巧手精细操作场景的具身智能技术研发与产业化落地。三方将在人类真实操作数据、灵巧手本体、高精度触觉感知、操作模型训练与真机验证等关键环节深度协同。手亿提供数据采集软硬件一体化方案,星际光年提供自研灵巧手本体与 Pantheon 系列绳驱灵巧手,超维传感提供触觉手套与指尖触觉传感器模组。联合实验室将围绕数据、对齐、模型、应用四层能力展开协同,分对齐期、研发推进期、商业推广期三阶段推进。

机器人制造机器人部件:舍弗勒具身智能机器人数智工厂在太仓正式启用

机器人制造机器人部件:舍弗勒具身智能机器人数智工厂在太仓正式启用

—— 机器人造机器人部件,太仓闭环产线投产

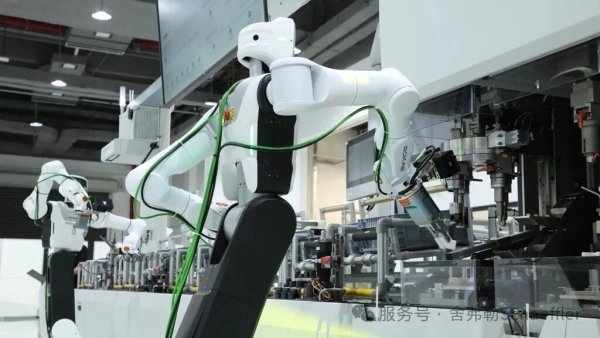
10 月 20 日,舍弗勒具身智能机器人数智工厂在太仓正式启用,依托真实工业制造场景对人形机器人进行测试和验证,加快人形机器人产业化应用。数智工厂集智能装配产线、场景化训练及数据采集中心、数字孪生平台及算力中心为一体,总占地面积约 7500 平方米,实现 "机器人造机器人部件" 的闭环智能制造模式,为下一代人形机器人生产包括执行器在内的关节模组零部件。核心智能装配产线由舍弗勒自主设计,设五大作业工位,搭载六台人形机器人协同完成料箱搬运、分拣拾取、压装螺丝装配、功能检测、打标包装全流程作业,并搭建双向闭环数字孪生体系。2026 年第三季度公司赢得两家中国客户订单,人形机器人领域总订单额提升至 4 亿欧元。

途见科技柔性触觉数据采集手套全系产品展示

途见科技柔性触觉数据采集手套全系产品展示

—— 标准快拆 EMF 三版本,满足不同采集场景

途见科技(Tachin-Tech)推出 TachinGlove 柔性触觉数据采集手套全系产品,覆盖标准版、快拆版与 EMF 版三个版本,满足不同场景数据采集需求。标准版面向具身智能的手部触觉数据采集,以仿生掌纹分布、千级传感点位、mN 级微力感知等特性,为具身大模型提供可泛化、可迁移的底层触觉支撑,支持无线移动采集、单次续航 6 小时。快拆版(Snap)实现采集模块与手套本体 3 秒快速分离,从 "耗材" 转变为 "基础设施"。EMF 版(Pro)融合 IMU、EMF 技术并配套多目 Ego,实现毫米级精度的全手姿态追踪,低延迟适配遥操作,长时间采集无漂移。

具身智能赋能工程机械高质量数据集

具身智能赋能工程机械高质量数据集

—— 徐州人工智能大会发布,聚焦真实场景数据

10 月 19 日,2026 徐州第十届人工智能大会在徐召开,威卡移动控制总经理薛力戈受邀参会,并正式发布工程机械行业首个 "具身智能赋能工程机械高质量数据集"。数据集把机手实操积累的知识与经验转化为模型可识别的数据,经算力训练生成可运行的智能体,部署到工程设备上实现自主作业。威卡正在进行挖掘机、装载机等 10 余种典型工况、30 余个细分作业场景的数据采集,并联合生态伙伴共建工程机械具身智能数据飞轮生态,打通现场采集、标注核验、模型训练到装备落地的全链条闭环。公司已在甘肃某金属矿建成国内首个 7×24h 常态化运营井下无人铲运机项目。

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

—— 无本体数据产线与 RoboRSI 自进化亮相

穹彻智能联合创始人兼 CEO 卢策吾、AI 科学家吕峻及 AI 算法研究员邹砚文,分别在云栖大会和 ROSCon China 2026 分享了穹彻的具身智能技术实践。数据方面,穹彻自 2021 年启动大规模具身数据采集研究,已建立覆盖 50 余个城市的采集网络,峰值支持 1000 人同时采集,并联合阿里云建设无本体数据产线,单日平均入库约 10TB、年化约 3.6PB。模型方面,穹彻自研 Noe-0 世界模型,围绕力位混合方向探索精细操作能力。在 ROSCon China 2026,邹砚文介绍 RoboRSI 四类子 Agent 闭环系统,支持机器人任务自进化与技能复用,已在真实样板间整理任务中经 104 轮迭代构建技能库,相关论文已在 arXiv 开源。

睿尔曼智能入选江苏省高质量数据集建设重点项目,以真实场景作业数据夯实物理 AI 底座

睿尔曼智能入选江苏省高质量数据集建设重点项目,以真实场景作业数据夯实物理 AI 底座

—— 真机作业数据采集获省级层面认可

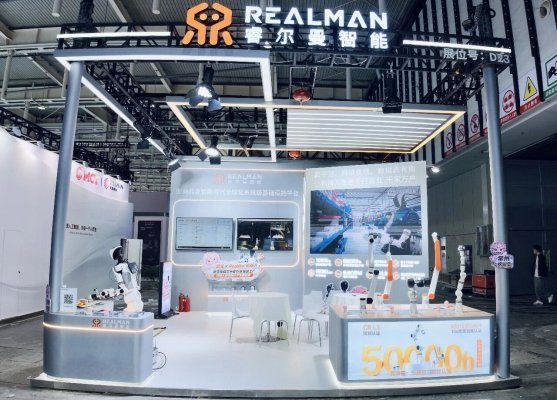
10 月 20 日,2026 物理 AI 与世界模型大会在南京召开。大会期间,睿尔曼智能科技(江苏)有限公司联合江苏经睿智能科技、常州大学、中国移动江苏常州分公司共同申报的 "工业场景具身智能真实作业真机高质量数据集建设项目",成功入选 "2026 年江苏省高质量数据集建设重点项目名单(物理 AI 与世界模型方向)"。睿尔曼智能将高质量真机数据定义为来自真实作业场景、多模态对齐、可复现且可泛化的数据资产。依托 GLN 远程作业网络,公司在电力运维 "硅基值守"、北京稻香村门店月饼制作等真实场景中持续采集数据,并建立覆盖六环节的全过程质量闭环。全栈自研车规级关节模组平均无故障运行时间达 50000 小时。

LEMO 双臂开发平台首发开售,让创造更快发生

LEMO 双臂开发平台首发开售,让创造更快发生

—— 定价 49999 元,覆盖数据采集到真机部署

今天,星海图 LEMO 双臂开发平台正式开售,首发定价 49,999 元。LEMO 是集高性能双臂硬件、同构遥操作、多模态数据采集与开放开发工具链于一体的一站式平台,覆盖数据采集、模型训练到真机部署验证的完整开发链路。硬件上采用模块化桌面工作站设计,集成双 A1Z 七自由度机械臂、G1Z 夹爪与多视角同步视觉系统,具备 14 自由度双臂协同、3kg 额定负载、±0.1mm 重复定位精度,并支持接入 Orin、PC、Mac 等外部算力。平台支持同构主从遥操作、VR 接管与三路视觉同步采集,提供 SDK、URDF、3D 模型及开放接口,支持模仿学习与真机强化学习等技术研究。

共 86 条,每页 10 条