选具身机器人,就上具身之家
技术前沿

具身之家资讯

加速物理 AI 迈向真实应用,51WORLD 参展物理 AI 与世界模型大会

加速物理 AI 迈向真实应用,51WORLD 参展物理 AI 与世界模型大会

—— 数据底座与应用闭环,贯通全链路

2026 物理 AI 与世界模型大会在南京启幕,以 "建模物理世界・智启美好未来" 为主题,由江苏省数据集团、南京大数据集团、中国人工智能学会共同主办。51WORLD 在 "全域实景,以真验智" 主题下,通过 AperData 软硬一体具身智能数据底座和 AperOne 具身智能应用闭环平台参展,贯通采集控制、数据解算与处理、模型训练、仿真评测、运营回流全链路。AperOS 实现从硬件采集端到移动端、桌面端与云端的协同工作流程;AperOne 以 Aperforge、Apertrain、Apersim、Apermac 串联数据管理、模型训练、任务级仿真验证与机器人协同运营,呈现 Real2Sim2Real 技术闭环,助力物理 AI 迈向真实应用。


觅蜂联合发起具身评测平台 RoboColiseum,GPT-6、Opus5.5、Gemini4 同台决战!

觅蜂联合发起具身评测平台 RoboColiseum,GPT-6、Opus5.5、Gemini4 同台决战!

—— 四款旗舰模型同台,GPT-6 紧随其后

10 月 20 日,由觅蜂科技、Hugging Face、NVIDIA、清华大学等全球近 20 家高校、企业、科研机构联合发起的具身角斗场 RoboColiseum 公布本轮评测结果:Claude Opus 5.5 位列四款旗舰模型综合第一,GPT-6 Astra 紧随其后。分项来看,GPT-6 Astra 在指令跟随与整体扰动适应上领先,指令跟随得分达 99.35;Opus 在空间理解与通用操作上表现更好,并以最少全轮评测 token 消耗拿下综合第一。平台围绕指令跟随、空间理解、扰动适应和通用操作推出四类能力子榜、78 个高保真仿真评测任务,仿真评测与实机部署相关性达 89.5%。觅蜂提供高保真物体资产与仿真场景,自 8 月上线以来已有 100 多支队伍参与评测。

开源 4 天下载百万,MOSS-Image 登顶 Hugging Face 文生图模型趋势榜!

开源 4 天下载百万,MOSS-Image 登顶 Hugging Face 文生图模型趋势榜!

—— 开源 4 天,API 上线限时免费

模思智能与 OpenMOSS 团队正式开源图像生成模型 MOSS-Image,开源仅 4 天,海内外全网下载量突破 100 万次,GitHub 破千星,登顶 Hugging Face 文生图模型趋势榜,MOSS-Image API 同步上线并限时免费。MOSS-Image 是基于 5B 参数 DiT 主干网络的图像生成模型,采用 42 个联合 Transformer Block 的单流扩散 Transformer 架构,结合冻结 Qwen3.5-9B 文本编码器与 FLUX.2 VAE,主打更准确的中英文文字渲染、结构化 JSON Layout 布局控制,并支持最长 4K tokens 提示词。模型采用国产 PPU 算力平台训练,在 LLTB 长文本渲染、7Bench 版面控制等基准中取得领先,已提供 Python/Diffusers、Gradio、ComfyUI 等多种使用入口。

三方共建联合实验室,推动手部操作模型迈向真实世界应用

三方共建联合实验室,推动手部操作模型迈向真实世界应用

—— 手亿星际光年超维传感共建,覆盖数据到真机

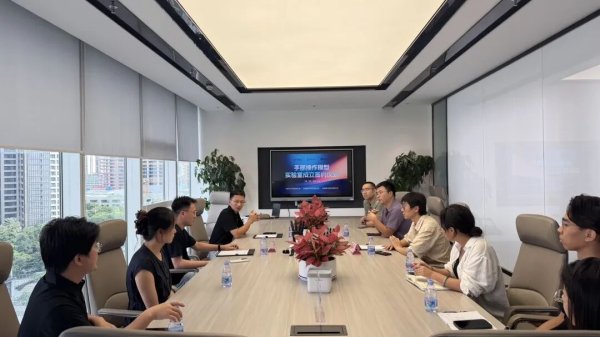
近日,深圳手亿计算机有限公司、深圳星际光年科技有限公司、深圳超维传感科技有限公司正式达成联合研发合作,围绕 "模力营企业手部操作模型" 成立联合实验室,推进面向灵巧手精细操作场景的具身智能技术研发与产业化落地。三方将在人类真实操作数据、灵巧手本体、高精度触觉感知、操作模型训练与真机验证等关键环节深度协同。手亿提供数据采集软硬件一体化方案,星际光年提供自研灵巧手本体与 Pantheon 系列绳驱灵巧手,超维传感提供触觉手套与指尖触觉传感器模组。联合实验室将围绕数据、对齐、模型、应用四层能力展开协同,分对齐期、研发推进期、商业推广期三阶段推进。

跨维智能入选众智 FlagOS 加速计划方向拟立项名单,助力具身智能开源生态建设

跨维智能入选众智 FlagOS 加速计划方向拟立项名单,助力具身智能开源生态建设

—— 助力具身智能开源生态建设

9 月,北京市科学技术委员会、中关村科技园区管理委员会发布 2026 年度专项众智 FlagOS 加速计划方向拟立项课题公示,跨维智能旗下跨维智心(北京)机器人科技有限公司申报的《基于 FlagOS-Robo 的 AlohaMini 具身智能机器人端侧部署与应用示范》项目入选公示名单。众智 FlagOS 是一款面向多种 AI 芯片的系统软件栈,旨在实现 "一次开发、跨芯片运行、多框架支持"。该项目依托 AlohaMini 开源机器人本体和 FlagOS-Robo 开源工具链,开展模型训练适配、多芯片推理部署、快慢系统一体化运行和多场景应用示范,并将构建 AlohaMini 机器人多场景实体评测体系,形成可复现、可部署、可评测、可推广的开源具身智能机器人示范方案。

灵犀 X2× 蚂蚁阿福|北京大学人民医院来了位 “硅基接待员”

灵犀 X2× 蚂蚁阿福|北京大学人民医院来了位 “硅基接待员”

—— 硅基接待员上岗,日均交互 707 次

近日,在北京大学人民医院的导诊服务台前,智元灵犀 X2 与蚂蚁阿福正式合作落地的医院智慧导诊项目投入使用,灵犀 X2 担任 "硅基接待员",为就诊人士提供问询导诊工作。灵犀 X2 接入蚂蚁阿福 APP 的 AI 就医助理,基于蚂蚁医疗大模型实现智能导诊、智能问答,可为患者提供科室指引、就诊流程咨询、医保政策答疑、院内点位导航等多元服务,有效分流导诊台海量同质化咨询压力。据运营数据统计,截至 9 月 30 日,灵犀 "硅基接待员" 工作 66 个工作日,完成 46686 次交互,平均 707 次 / 日,单日最高接待量达 1420 次。该项目将沉淀可复制的智慧医院服务样板。

中科硅纪:手脑协同,加速类人灵巧操作智能体规模化落地

中科硅纪:手脑协同,加速类人灵巧操作智能体规模化落地

—— 手脑协同,加速类人灵巧操作规模化落地

2026 中国国际工业博览会(CIIF)落幕,孵化自中国科学院自动化研究所的中科硅纪以 "7 款行业级灵巧手 + 4 套工业级解决方案" 亮相机器人馆 7.1H-B020 展位。展会展出 M、X、G 三个系列共 7 款灵巧手:Casia Hand-M6 仅重 410g、负载达 10kg,支持 7×24 持续稳定作业;旗舰款 X12 以 12 自由度全直驱架构,兼具 30kg 重载搬运与 150N 握力,作业寿命超 100 万次。4 套方案覆盖 PCB 柔性上下料、高速自主抓取、物流拆码垛与仿人双手自主作业,其中精密加工上下料方案已在全球 PCB 钻针销量第一的企业落地。公司自研 CasiaHand Brain-Si 0.5 具身大小脑模型,展台累计接待观众近 3 万人次。

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

—— 无本体数据产线与 RoboRSI 自进化亮相

穹彻智能联合创始人兼 CEO 卢策吾、AI 科学家吕峻及 AI 算法研究员邹砚文,分别在云栖大会和 ROSCon China 2026 分享了穹彻的具身智能技术实践。数据方面,穹彻自 2021 年启动大规模具身数据采集研究,已建立覆盖 50 余个城市的采集网络,峰值支持 1000 人同时采集,并联合阿里云建设无本体数据产线,单日平均入库约 10TB、年化约 3.6PB。模型方面,穹彻自研 Noe-0 世界模型,围绕力位混合方向探索精细操作能力。在 ROSCon China 2026,邹砚文介绍 RoboRSI 四类子 Agent 闭环系统,支持机器人任务自进化与技能复用,已在真实样板间整理任务中经 104 轮迭代构建技能库,相关论文已在 arXiv 开源。

自变量发布 X2Real 仿真评测基准,实现顶尖水平高质量仿真,具身模型进入 “自动化评测” 时代

自变量发布 X2Real 仿真评测基准,实现顶尖水平高质量仿真,具身模型进入 “自动化评测” 时代

—— 仿真与真机高度相关,具身评测自动化

自变量发布 X2Real—— 一套可进化的仿真评测基准,旨在评估具身模型在真实物理世界中的性能,提出可信性、有效性、客观性三个设计原则。X2Real 采用与真实硬件对齐的仿真标定,实现毫米级轨迹一致性,覆盖单臂 Franka、双臂 ArtiXon Arm-6A、ARX R5 及移动操作平台 Quanta X1 等本体;经测试,其仿真评测与真机评测的任务成功率相关性达 0.96、进度分相关性达 0.99,居于行业前列。基准共设计 10 个类别 44 个仿真任务,覆盖推理与操作多类能力,并通过任务多维随机化、训练与评测配置严格隔离、持续生成新考题等方式杜绝 "背题" 刷分。智能体驱动的任务设计与回放分析循环,让 "出题、判分、补题" 成为自动化流水线。

从能力跃升到产业跃迁:GPT-6-Astra 实测揭示具身智能下一站

从能力跃升到产业跃迁:GPT-6-Astra 实测揭示具身智能下一站

—— 12 项基准测试,RoboDojo 成功率 81.9%

近日,商汤科技发布 GPT-6 Astra 具身能力评测研究。在 12 项基准测试中,通过上下文学习与扩展执行步数,GPT-6 Astra 在 RoboDojo 任务成功率达到 81.9%,大晓机器人深度参与真机测试与能力边界验证。研究显示,仅解除 "允许访问训练集" 与 "解除步数限制" 两个限制,模型能力上限显著拔高,但执行成本距商业可行仍有数量级差距:完成 "把笔装进笔筒" 需耗时 263 分钟、约 55 美元。研究还验证了 GPT-6-Astra + ICL + π0.5 快慢协作组合,在 RoboDojo 42 个任务上成功率 54%。商汤同步开源 SenseNova-RoboRSI 框架与 27B 具身模型,将任务完成成本降至 GPT-6-Astra 的 1/50。

共 105 条,每页 10 条