选具身机器人,就上具身之家
科技资讯

具身之家资讯

乐聚深度参与,河北首个具身智能学院落地

乐聚深度参与,河北首个具身智能学院落地

—— 乐聚与石家庄工程职院共建,产教融合深化

10 月 10 日,乐聚机器人与石家庄工程职业学院联合共建的具身智能机器人产业学院在石家庄正式揭牌,这是河北首个具身智能产业学院,标志着乐聚产教融合从规划建设迈入深化运行阶段。产业学院以 "本体 — 小脑 — 大脑 — 数据 — 产业应用" 为主线构建课程体系,配套基础认知、测试运维、产学研创新、人机协同、数据采集、技能竞赛六大实训空间,形成 "课程体系+实训空间+产业项目" 协同育人模式。课程依托国内首套具身智能全栈教材,按五大层级对接装配调试、运控、AI 应用、数据采集、场景应用等岗位,实现 "一课对一岗"。
高精度还原指尖细节,觅蜂科技提出 4D 数据重建框架 MEgoVista

高精度还原指尖细节,觅蜂科技提出 4D 数据重建框架 MEgoVista

—— 高精度还原指尖细节,联合两校发论文

近日,觅蜂科技联合西北工业大学、西安交通大学发表论文,提出第一视角运动重建框架 MEgoVista,将 Ego 视频更精准地转化为 4D 数据。经独立动捕系统测评,MEgoVista 的手指姿态误差为 4.29 毫米,低于 HaWoR 的 16.30 毫米和 Dyn-HaMR 的 49.18 毫米,动作抖动指标也更优;在制作奶茶、美甲、给宠物洗澡三个真实场景中整体跟踪更稳定,美甲场景中唯一正确区分佩戴者与顾客双手。MEgoVista 通过识别双手、多摄像头测距、整段动作优化三步流程完成重建,为具身模型训练提供更可靠的数据来源。

扎根家庭具身,欧拉万象成立四个月,连获三轮加持

扎根家庭具身,欧拉万象成立四个月,连获三轮加持

—— 家庭具身智能,数据闭环与商业化提速

家庭具身智能公司欧拉万象(Ola Dimensions)成立以来已连续完成三轮融资,累计获得高瓴创投、五源资本、招商局创投、赛富投资基金、九合创投、拙朴投资、BV 百度风累累计获得高瓴创投、五源资本、招商局创投、慕华科创、玖兆投资、聚合资本等一线机构加持。公司首创 "基础技能开箱即用、个性家务用户养成" 技术路线,首款 "移动底盘 + 双机械臂" 产品已进入真实家庭共创;8 月与家政龙头好慷在家达成战略合作,跑通真实家庭场景数据闭环,并以 "语义先验" 方案缓解世界动作模型的 "视觉幻觉" 难题。目前公司已启动新一轮融资。

RS Hyper 十大优势系列拆解,AI 超大规模调度篇

RS Hyper 十大优势系列拆解,AI 超大规模调度篇

—— RMS 统一调度,高密度多机并发转吞吐

极智嘉 RS Hyper 十大优势系列拆解来到第五篇 ——AI 超大规模调度。针对前置仓、集货仓等 "小面积、高流量" 场景,RMS 将地面通行、货架攀爬与工作站衔接纳入统一调度,具备 5,000 台机器人、5 万平方米空间、300 万货位协同运行能力,在 1,000 平方米空间内可实现 6,000 箱 / 小时系统吞吐。货架区域仅锁 2 列、支持相邻列多车并发与同列双车作业;双向高密路网使通行效率提升 30% 以上;工作站采用双线缓存,机器人即放即走,Max 工作站效率突破 800 箱 / 小时,整体调度能力领先行业 20%+。

巨蟹智能完成超亿元 A + 轮融资:关节全链自研,提前布局百万套产能应对爆发式需求

巨蟹智能完成超亿元 A + 轮融资:关节全链自研,提前布局百万套产能应对爆发式需求

—— 关节全链自研,提前布局百万套产能

近日,无锡巨蟹智能驱动科技有限公司完成超亿元 A + 轮融资,由华泰紫金领投,德昌电机、九号资本、自变量机器人跟投,老股东科沃斯、南创投继续追投。围绕机器人一体化关节,巨蟹智能已形成覆盖减速器、电机、轴承、编码器、驱动器、力传感器、制动器的七大核心技术体系。今年 8 月推出 Lite 系列关节模组,价格进入百元级;全自动化产线 CT 节拍达 30 秒,预计 2026 年产能 20 万套、2027 年提升至 100 万套、2028 年达 200 万套,产品已进入具身智能、医疗、半导体等领域头部企业供应链。

让智能长出全身,源策未来 WBI 实机成果首度公开

让智能长出全身,源策未来 WBI 实机成果首度公开

—— 全身智能让机器人调动整个身体干活

成立半年,源策未来交出了面向 Physical AGI 难题的阶段性答卷:以预训练为核心、由高质量人类全身数据与自研 S0 运动控制基模系统支撑的人形基础模型系统,并公开俯身取物、跨越台阶、自主清理餐桌、操作洗碗机、整理冰箱等实机成果。公司以全身智能(WBI)为技术路线,构建 EgoBody 全身人类数据平台与 DAgger 纠正机制;S1 人形智能基模系统与 S0 衔接,将人类交互经验转化为机器人能力,并已适配宇树 G1 与加速进化 T2 等多款本体。

非夕科技携多形态机器人平台亮相 IROS 2026,赋能具身智能研发与真实场景应用

非夕科技携多形态机器人平台亮相 IROS 2026,赋能具身智能研发与真实场景应用

—— 力控赋能双臂遥操与精密装配场景

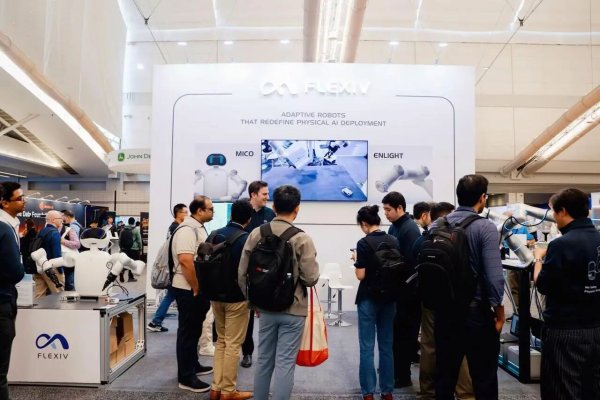
当地时间 9 月 28 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,非夕科技携自适应机器人及多形态机器人平台参展,展示双臂遥操作、Enlight 初昕、MICO 双臂精密装配及 AICO2 双臂移动平台。双臂遥操系统可实时传递动作与力反馈,支持全模态接触数据采集;Enlight 初昕整臂支持多点触控(MCI);AICO2 以 Rizon 机械臂和 Grav 夹爪力控为基础,可完成柔顺抓取与精密置入。公司还发布 Flexiv Elements、仿真插件、遥操作平台等具身智能开发工具链,联合创始人兼 CTO 叶熙阳发表主题演讲。

以灵巧硬件架桥,推动学术创新落地真实世界

以灵巧硬件架桥,推动学术创新落地真实世界

—— 全系灵巧手 + 力反馈手套遥操系统登场

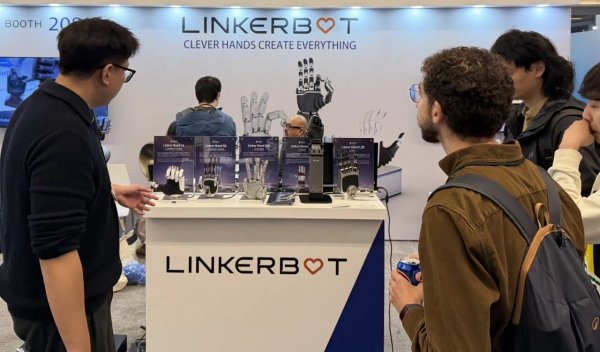
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举办,灵心巧手携 5 篇大会录用合作论文、全系列 Linker Hand 灵巧手,以及 FFG 力反馈手套搭配自研机械臂的遥操作系统亮相。重点论文基于 Linker Hand 硬件完成真机实验:灰盒在线辨识方案在 Linker Hand L6 上将辨识条件数降低三个数量级;逆动力学模型自监督自适应方法依托 Linker Hand O6 实现亚厘米级精密操作。O6、L6、L20、L30、O30 覆盖连杆、腱绳、直驱三大技术路线,并同步推进校企共建生态。

从触觉出发,与世界共探物理智能

从触觉出发,与世界共探物理智能

—— 感知 - 数据 - 模型全链路,三任务自主操作

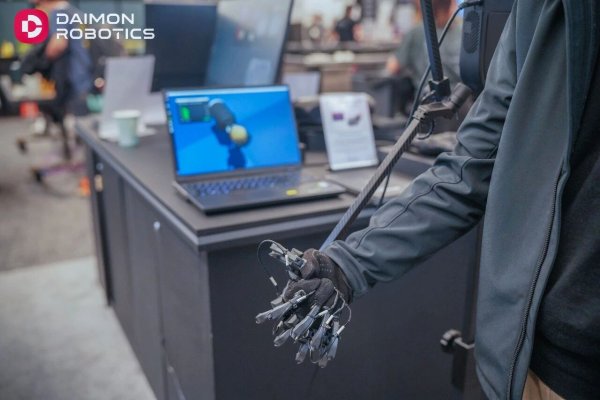
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,戴盟机器人以 "From Touch to Intelligence" 为主题,携「感知 - 数据 - 模型」全链路物理智能体系亮相。现场演示「友谊手链制作」「把幸运袋回家」「笔袋收纳」三项长时序自主操作任务,展示 Daimon-TWM 触觉锚定世界模型在毫米级精细操作、柔性材料处理中的能力。同时展出视触觉传感器(可承受 500 万次按压、IP67 防护)、DataNexus 数据采集体系及 DM-DataMaster Hand 遥操作数采手套,并参与 Workshop 与精英晚宴分享,持续构筑物理智能基座。

探索物理智能的关键能力:零次方四项研究成果亮相 IROS 2026

探索物理智能的关键能力:零次方四项研究成果亮相 IROS 2026

—— 单样本学习、力觉反馈、技能泛化多点突破

近日,零次方研发团队的四项研究成果集中亮相 IROS 2026,分别围绕数据效率、接触控制、技能泛化与学习机制展开。TDV 提出基于轨迹扩散的单样本学习框架,在 RLBench 12 项仿真任务中平均成功率 91.8%;PhaForce 构建 Slow-Fast 视觉 — 力觉协同架构,5 项真实任务平均成功率 86%;Push-Wiper 通过任务抽象实现跨环境零样本泛化,清洁分数接近 90%;STDR 提出阶段转换密集奖励建模,在 14 项操作任务中展现更优训练效率。零次方以零售场景为切入点,持续推进 Physical Intelligence 基础研究。