选具身机器人,就上具身之家
搜索结果

具身之家资讯

华为哈勃押注光子晶体电子皮肤,视塔完成天使轮融资

华为哈勃押注光子晶体电子皮肤,视塔完成天使轮融资

—— 光子晶体电子皮肤,聚焦触觉感知与操作

10 月 13 日,深圳视塔机器人科技有限公司宣布完成天使轮融资,投资方包括华为旗下哈勃投资、深高新投旗下基金及高轩投资等,多维资本担任独家财务顾问。视塔以柔性光子晶体材料(胆甾相液晶弹性体)为技术起点,聚焦触觉感知与机器人操作,团队来自南方科技大学智能液晶光学实验室。公司已将技术延伸至触觉传感器、数据采集系统与触觉控制模型等方向,光子晶体电子皮肤厚度小于 1 毫米、感知密度超 10,000 点 /cm²,成立不到一年已打通量产交付链路。
从 CES 到 IROS,途见正推动柔性触觉成为具身智能的通用语言

从 CES 到 IROS,途见正推动柔性触觉成为具身智能的通用语言

—— 从 CES 到 IROS,触觉生态加速成型

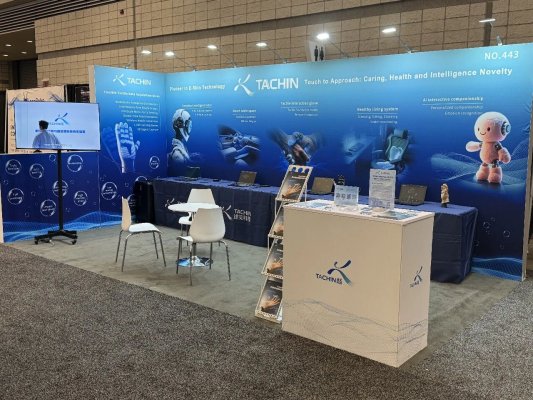
9 月 27 日,IROS 2026 在美国匹兹堡拉开序幕,途见科技携具身智能电子皮肤触觉感知解决方案亮相。不到一年,途见从 CES 的电子皮肤首秀走向体系化能力建设:已形成 TachinHand 全手触觉感知、TachinBody 全身触觉感知及 TachinGlove 数据采集手套等产品矩阵;8 月发布的全球首款柔性电子皮肤触觉数据采集手套单只集成 783 个精密传感点,9 月推出快拆版,单次采集成本降低约 40%。公司开源首批全手触觉数据集,推动 VLA 向 VTLA 范式转变,并完成亿元级 Pre-A++ 轮融资。

从触觉出发,与世界共探物理智能

从触觉出发,与世界共探物理智能

—— 感知 - 数据 - 模型全链路,三任务自主操作

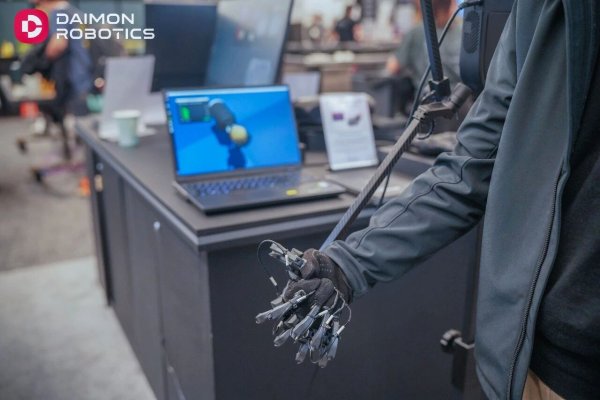
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,戴盟机器人以 "From Touch to Intelligence" 为主题,携「感知 - 数据 - 模型」全链路物理智能体系亮相。现场演示「友谊手链制作」「把幸运袋回家」「笔袋收纳」三项长时序自主操作任务,展示 Daimon-TWM 触觉锚定世界模型在毫米级精细操作、柔性材料处理中的能力。同时展出视触觉传感器(可承受 500 万次按压、IP67 防护)、DataNexus 数据采集体系及 DM-DataMaster Hand 遥操作数采手套,并参与 Workshop 与精英晚宴分享,持续构筑物理智能基座。

1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题

1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题

—— 感知 - 智能 - 执行,构建全栈触觉闭环

9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,触觉感知龙头帕西尼作为最高级别赞助商深度参与,展示全栈触觉基础设施。帕西尼形成以触觉为原点、贯通具身智能全栈的 "PIE" 闭环体系:感知层以 PX6AX 全手触觉传感器、六维力传感器、电子皮肤覆盖全身接触感知;智能层以 PXCAP 数采手套实现多模态时空对齐数据采集;执行层自研灵巧手与人形机器人原生集成触觉传感,构成 "感知 — 智能 — 执行" 相互驱动的增长闭环。

千觉与智域基石达成战略合作,推动触觉数据走向操作级数据资产转化

千觉与智域基石达成战略合作,推动触觉数据走向操作级数据资产转化

—— 感知记录到可复用资产

近日,千觉机器人科技(上海)与智域基石(上海)(ArcheBase)签署战略合作协议,围绕机器人交互数据的采集、处理与应用合作。千觉专注多模态触觉感知,已形成高精度视触觉传感器、触觉仿真、XTac UMI 数据采集设备和触觉模型研发布局,将视觉、触觉、位姿、动作纳入统一采集链路;智域基石致力于构建物理 AI 数据基础设施,将真实场景中的任务过程转化为操作级数据资产,覆盖任务检索、失败分析、质量检查与版本追溯。双方将探索把接触信息纳入任务数据体系,推动触觉数据从感知记录走向可训练、可评估、可复用的资产。

连中两元 CoRL 2026:地瓜机器人破解触觉数据与长程动作两大瓶颈

连中两元 CoRL 2026:地瓜机器人破解触觉数据与长程动作两大瓶颈

—— 触觉感知与运动时序双线突破

近日,机器人学习顶级会议 CoRL 2026 公布录用结果,地瓜机器人算法团队两篇论文同时中稿,分别与上海交通大学、华中科技大学联合完成。UniVTAC 以仿真合成数据破解触觉数据稀缺:基于 TacEx 构建统一视触觉合成平台,提出多通路表征框架解耦形状、接触与位姿感知,将触觉任务成功率从 30.9% 提升至 48.0%,真机场景再提升 25%。MotionVLA 以运动记忆替代帧记忆,将历史视频建模为时间连续轨迹场,通过 "解耦 - 重耦合" 流程提升长程操作稳定性,在 RoboTwin2.0 与 LIBERO 基准上表现更优。

灵初智能杨耀东对话图灵奖得主

灵初智能杨耀东对话图灵奖得主

—— 共话真实世界下一代 AI 训练场

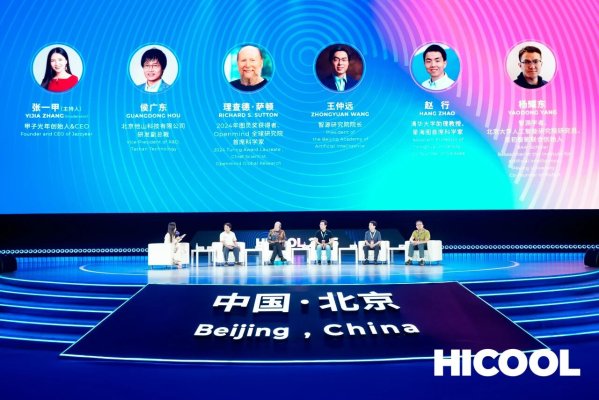
近日,灵初智能联合创始人、首席科学家杨耀东出席 HICOOL 2026 全球创业者峰会闭幕式,与 2024 年图灵奖得主、强化学习奠基人理查德・萨顿等共话 "真实世界,下一代 AI 的训练场"。对谈围绕强化学习理论、触觉感知、机器人持续学习与具身智能自主进化等方向展开,重点讨论智能体在部署中持续更新、行为稳定与安全对齐的平衡。杨耀东认为,未来智能体需在部署中持续学习,这对基础架构与优化算法提出全新挑战,真实世界正成为智能体获取经验、验证能力的重要训练场。

WRC 台下的灵巧手触觉与算力战场

WRC 台下的灵巧手触觉与算力战场

—— 具身智能基础设施全面成型观察

WRC 2026 人群涌向机器人本体,但真正让业内反复停留的是展馆角落的 "配角":灵巧手、触觉传感器、数据采集、芯片,它们决定具身智能能走多远。2026 上半年中国人形出货突破 4 万台占全球 97%,行业核心问题从能不能造出来变成能不能造得好、用得稳、铺得开。灵巧手全面迭代:因时 24 自由度腱绳混合驱动年产能 50 万台,大寰 AG 系列在宝马意法半导体规模化应用,灵心巧手灵巧手自己组成全自动产线。触觉感知突破:帕西尼全身力触觉矩阵毫秒级响应,他山科技机器人幼儿园 + 绿宝石 E10A 全球首款动态触觉芯片。底层基建:启智 HALO 采集服、奥比中光无本体数采矩阵;辉羲 R1 芯片量产智元乐聚,地瓜旭日近 20 家搭载,星源智 N5C 液冷散热 3-15 倍,禾赛 6D 激光雷达超 50 家应用。具身智能从拼身体走向拼感知拼数据拼算力。

从看见到摸到触觉成为必答题

从看见到摸到触觉成为必答题

—— 帕西尼全身触觉感知矩阵布局

WRC 2026 帕西尼发布四款新品:全球首个足底多维触觉传感器 PX-FOOTRIX、五指数据采集手套 PXCap Pro、搭载自研原生 6D 触觉芯片 GEN4 FUSE 的第四代 ITPU 传感器 PX6AX GEN4,从手部延展至全身搭建感知网络,累计融资近 40 亿。创始人许晋诚称触觉不是让机器人 "感觉更好" 而是让它 "能干活",物理世界交互无法只靠视觉,触觉为大模型提供物理接触数据让机器人从任务推理走向精准控制。自研触觉芯片近一年出货近 100 万颗。真机数据不可替代,目标积累 1000 万小时真实物理交互数据。工厂比家庭更快落地。

千觉机器人亮相 WRC 展示触觉感知

千觉机器人亮相 WRC 展示触觉感知

—— 全栈触觉生态闭环持续构建

8 月 19 日,2026 世界机器人大会在北京亦庄开幕,千觉机器人亮相 A107 展区,展示整手触觉解决方案、XTac UMI G1 穿戴式触觉数据采集夹爪及多模态触觉传感器互动体验。从指尖到整手触觉覆盖,从硬件感知到数据采集生态,千觉持续构建全栈触觉闭环,让触觉成为机器人理解和操作物理世界的基础能力。

共 34 条,每页 10 条