选具身机器人,就上具身之家
搜索结果

具身之家资讯

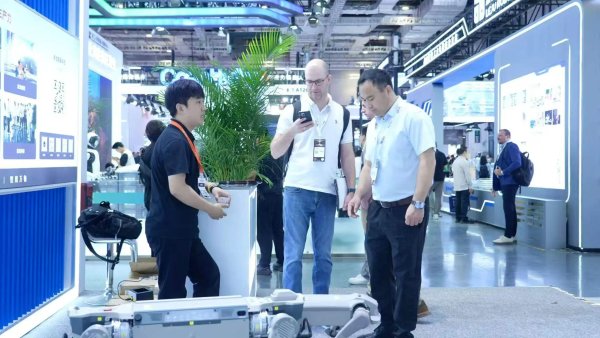
工博会直击,智身科技交出具身智能规模化落地答卷

工博会直击,智身科技交出具身智能规模化落地答卷

—— 四足机器人冠军矩阵,累计量产超 15000 台

10 月 12 日,2026 中国国际工业博览会在国家会展中心(上海)开幕,智身科技在 8.1H-A001 展台携行业级四足机器人、自研核心动力关节模组等产品亮相。现场展出曾助力曼彻斯特大学问鼎 IROS 2025 四足机器人挑战赛冠军的智身钢镚 L1 系列,以及刚在 IROS 2026 足式机器人挑战赛中助力新加坡南洋理工大学夺冠、国内首次公开展出的智身铜锤 M1。CHAMP 冠军系列关节模组具备深水浸泡级防水与极限宽温域作业能力。智身科技已携手 500 多家生态伙伴,累计量产突破 15000 台、单月产能超 5000 台,应用覆盖电力巡检、应急救援、安防巡逻等场景。
对于灵巧操作,舞肌给出自己的答案

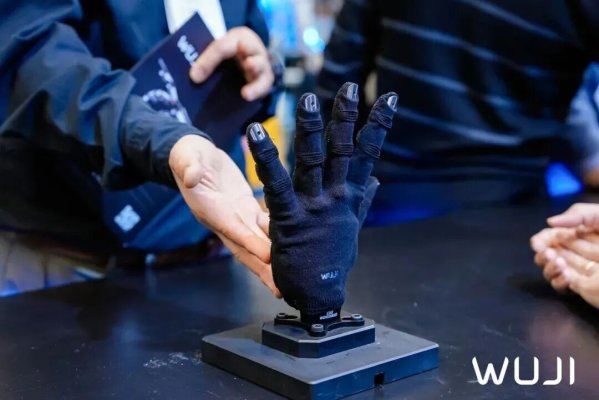
对于灵巧操作,舞肌给出自己的答案

—— 数据手套同台,主题沙龙探讨灵巧操作

9 月 28 日至 30 日,舞肌科技携 WUJI Hand 2 灵巧手与 WUJI Glove 数据手套亮相美国匹兹堡 IROS 2026 展会,并同期举办 "Toward an Embodied Future" 主题沙龙。舞肌认为具身智能现阶段卡点需要模型与硬件能力循环促进、交替提升突破。WUJI Hand 2 通过平衡动态特性、系统发热、反驱特性与算法控制等系统性问题,踩中 "数据友好 + 模型友好" 的甜区,获得国内外客户积极下单。创始人潘韫哲表示,二代手的诸多特点可归结为更加仿生。舞肌正构建 "数采工具 + 训练工具 + 终端部署" 产品体系,为具身生态提供助力。

从 CES 到 IROS,途见正推动柔性触觉成为具身智能的通用语言

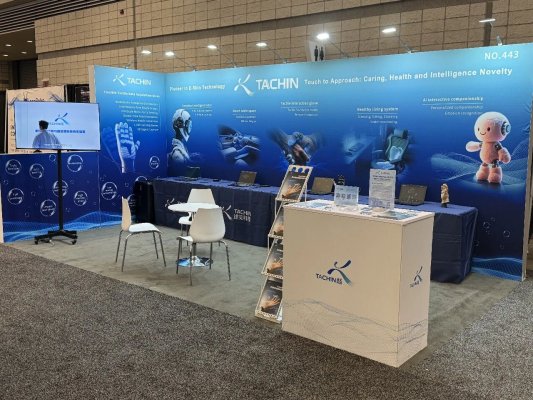
从 CES 到 IROS,途见正推动柔性触觉成为具身智能的通用语言

—— 从 CES 到 IROS,触觉生态加速成型

9 月 27 日,IROS 2026 在美国匹兹堡拉开序幕,途见科技携具身智能电子皮肤触觉感知解决方案亮相。不到一年,途见从 CES 的电子皮肤首秀走向体系化能力建设:已形成 TachinHand 全手触觉感知、TachinBody 全身触觉感知及 TachinGlove 数据采集手套等产品矩阵;8 月发布的全球首款柔性电子皮肤触觉数据采集手套单只集成 783 个精密传感点,9 月推出快拆版,单次采集成本降低约 40%。公司开源首批全手触觉数据集,推动 VLA 向 VTLA 范式转变,并完成亿元级 Pre-A++ 轮融资。

非夕科技携多形态机器人平台亮相 IROS 2026,赋能具身智能研发与真实场景应用

非夕科技携多形态机器人平台亮相 IROS 2026,赋能具身智能研发与真实场景应用

—— 力控赋能双臂遥操与精密装配场景

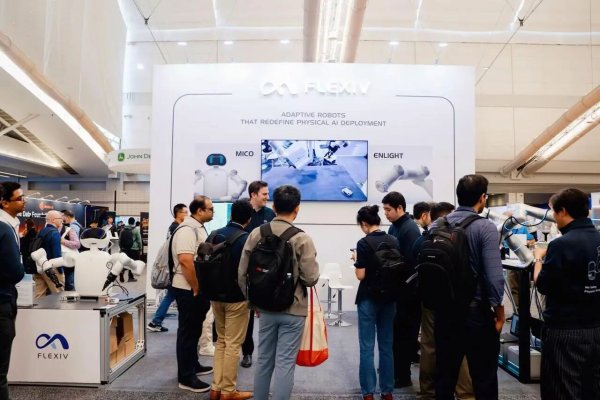
当地时间 9 月 28 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,非夕科技携自适应机器人及多形态机器人平台参展,展示双臂遥操作、Enlight 初昕、MICO 双臂精密装配及 AICO2 双臂移动平台。双臂遥操系统可实时传递动作与力反馈,支持全模态接触数据采集;Enlight 初昕整臂支持多点触控(MCI);AICO2 以 Rizon 机械臂和 Grav 夹爪力控为基础,可完成柔顺抓取与精密置入。公司还发布 Flexiv Elements、仿真插件、遥操作平台等具身智能开发工具链,联合创始人兼 CTO 叶熙阳发表主题演讲。

以灵巧硬件架桥,推动学术创新落地真实世界

以灵巧硬件架桥,推动学术创新落地真实世界

—— 全系灵巧手 + 力反馈手套遥操系统登场

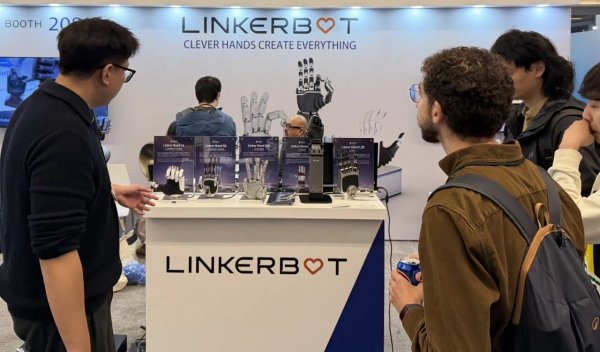
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举办,灵心巧手携 5 篇大会录用合作论文、全系列 Linker Hand 灵巧手,以及 FFG 力反馈手套搭配自研机械臂的遥操作系统亮相。重点论文基于 Linker Hand 硬件完成真机实验:灰盒在线辨识方案在 Linker Hand L6 上将辨识条件数降低三个数量级;逆动力学模型自监督自适应方法依托 Linker Hand O6 实现亚厘米级精密操作。O6、L6、L20、L30、O30 覆盖连杆、腱绳、直驱三大技术路线,并同步推进校企共建生态。

从触觉出发,与世界共探物理智能

从触觉出发,与世界共探物理智能

—— 感知 - 数据 - 模型全链路,三任务自主操作

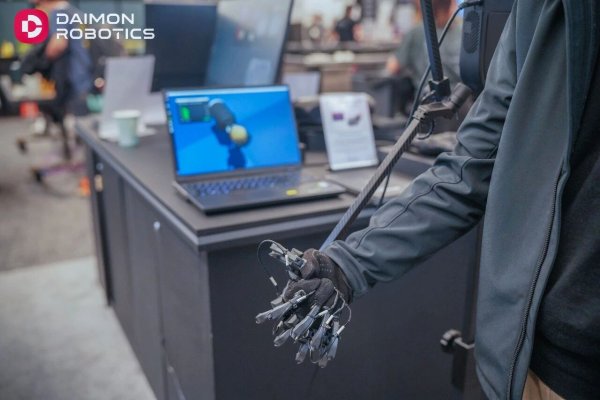
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,戴盟机器人以 "From Touch to Intelligence" 为主题,携「感知 - 数据 - 模型」全链路物理智能体系亮相。现场演示「友谊手链制作」「把幸运袋回家」「笔袋收纳」三项长时序自主操作任务,展示 Daimon-TWM 触觉锚定世界模型在毫米级精细操作、柔性材料处理中的能力。同时展出视触觉传感器(可承受 500 万次按压、IP67 防护)、DataNexus 数据采集体系及 DM-DataMaster Hand 遥操作数采手套,并参与 Workshop 与精英晚宴分享,持续构筑物理智能基座。

精英汇智帕西尼 GEEN 晚宴,“PGH 寰宇学者计划” 助推全球机器人创新势能

精英汇智帕西尼 GEEN 晚宴,“PGH 寰宇学者计划” 助推全球机器人创新势能

—— PGH 寰宇学者计划亮相 IROS 2026

9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,帕西尼作为最高级别赞助商与合作伙伴之一深度参与,并举办全球具身生态之夜(GEEN)晚宴,邀请近 200 位全球顶尖学者、产业领袖与科技投资人齐聚。帕西尼创始人兼 CEO 许晋诚博士发表演讲,强调物理感知层是机器人进入真实世界的基础能力;微纳机器人专家孙钰院士、弗莱堡大学 Abhinav Valada 教授、南加州大学 Daniel Seita 助理教授分别分享前沿观点。圆桌对话围绕触觉基础设施、数据战略、物理锚定等议题形成五点共识。

探索物理智能的关键能力:零次方四项研究成果亮相 IROS 2026

探索物理智能的关键能力:零次方四项研究成果亮相 IROS 2026

—— 单样本学习、力觉反馈、技能泛化多点突破

近日,零次方研发团队的四项研究成果集中亮相 IROS 2026,分别围绕数据效率、接触控制、技能泛化与学习机制展开。TDV 提出基于轨迹扩散的单样本学习框架,在 RLBench 12 项仿真任务中平均成功率 91.8%;PhaForce 构建 Slow-Fast 视觉 — 力觉协同架构,5 项真实任务平均成功率 86%;Push-Wiper 通过任务抽象实现跨环境零样本泛化,清洁分数接近 90%;STDR 提出阶段转换密集奖励建模,在 14 项操作任务中展现更优训练效率。零次方以零售场景为切入点,持续推进 Physical Intelligence 基础研究。

Xynova 双产品同台,亮出全栈灵巧操作方案

Xynova 双产品同台,亮出全栈灵巧操作方案

—— 混驱 + 直驱双路线,覆盖科研到产业

当地时间 9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,曦诺未来携 Flex 2 混驱灵巧手与 Prima 1 直驱灵巧手双旗舰产品同台展出。Flex 2 采用 "绳驱 + 直驱" 混合驱动架构,23 个自由度,手掌仅 400 克;Prima 1 拥有 22 个主动自由度,指尖集成视触觉传感器与分布式触觉阵列,力控感知精度达 0.1N。公司电机、电控、传动、感知、控制算法全栈自研自产,依托杭州 5400 平方米工厂推进量产,覆盖科研验证与产业落地双重需求。

从新品灵巧手到核心驱动,因时机器人集中呈现灵巧操作技术布局

从新品灵巧手到核心驱动,因时机器人集中呈现灵巧操作技术布局

—— 多系列灵巧手与微型电缸集中亮相

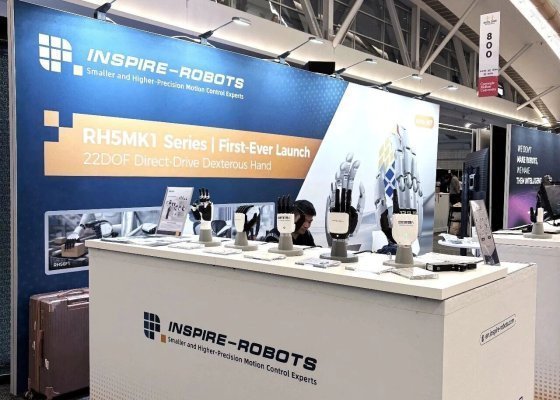
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,因时机器人携多系列灵巧手及微型伺服电缸参展,全新 RH5MK1 系列 22 自由度全直驱灵巧手全球首秀。K1 系列采用 1:1 仿人手尺寸、22 个主动自由度,具备 5Hz 开合频率与 0.05N・m 反驱扭矩,搭载 6D 指尖触觉传感器,指尖力分辨率达 0.005N。同期展出 RH5DG2、RH56H1、RH56F2、RH56E2 等系列及自研微型伺服电缸,并联合将门社区举办技术交流晚宴。

共 17 条,每页 10 条