
银河通用:具身智能是一场长跑,我们只与时间赛跑
针对近期市场上关于具身智能行业的相关讨论,银河通用郑重说明:作为深耕这一领域的企业,银河通用将依然坚持初心,以具身智能技术为核心发展,以真实应用落地为长期坚持目标。

针对近期市场上关于具身智能行业的相关讨论,银河通用郑重说明:作为深耕这一领域的企业,银河通用将依然坚持初心,以具身智能技术为核心发展,以真实应用落地为长期坚持目标。
—— 欧盟 MASTERLY 项目收官示范
作为欧盟 MASTERLY 创新项目的重要成果,柯马开发了一套面向电商履约场景的智能机器人解决方案,并已在迪卡侬真实仓储环境中完成测试验证。系统以 MyCo 协作机器人为核心,结合 ROS2 分布式软件架构、AI 视觉系统与模块化夹爪,可自主完成产品拣选、搬运和堆垛作业;模块化夹爪适配刚性、柔性及多孔材质产品,AI 视觉提供识别定位能力,使机器人能够应对多样化产品与持续变化的订单结构。真实运营环境的验证表明,系统承担重复性作业、操作人员专注人工判断环节,实现从 "自动化" 走向 "柔性自动化" 的人机高效协同。
—— 行业首款触觉模态环卫机器人
继在南京城市公园、核心交通枢纽常态化运营后,库萨科技在市环卫集团支持下,将具身智能环卫机器人库萨星筠 ® 部署至玄武区核心市政道路试点。该机器人采用车规级设计,搭载视觉 AI 融合多传感器感知系统,可全天候应对非结构化场景并动态避障;其全模态感知系统为行业首个引入触觉模态,能 "看见" 落叶堆积、深入路沿死角,以超 96% 洁净率实现全覆盖清扫,配合微光作业、8 小时续航及 1000L 大容量垃圾箱,高效应对落叶期清扫压力。目前库萨已在国内外超 40 座城市落地部署,以南京试点为引加速智慧城市体系化建设。
—— 灵犀 X2 首次自主踩球行走
近日,智元发布 AGILE2.0 感控一体模型,让机器人 "边看边想边动",以创意短片《杂技 BOT》展示颠覆性运动智能:灵犀 X2 完成钻火圈、跳长绳、协作搬箱等高难度视觉驱动任务,并首次实现双足人形机器人自主踩球行走。针对视觉信号滞后导致的动作不稳难题,AGILE2.0 将环境观测、地形理解、动态可通行性分析、全身运动控制与末端精细操作全链路深度耦合,构建端到端感控一体闭环;面向极限复杂场景支持视觉闭环实时推理与动态约束优化,并建立跨机器人行为协同与人机共存安全防护机制,为规模化落地筑牢运动智能底座。
—— 4R 场景共建百亿级特种市场
近日,戴盟机器人与南京天创智能正式建立战略合作,围绕电力新能源、油气化工、冶金矿山、应急救援 "4R" 场景矩阵,融合戴盟 "感知 — 数据 — 模型" 物理 AI 全栈能力与天创整机平台,共同构建百亿级特种作业市场的具身智能落地范式。天创智能巡检机器人出货量连续 6 年全球第一,并打造出全球唯一获 IIC T6 级防爆认证的人形机器人 "天魁 1 号"。双方将以戴盟触觉锚定世界模型 Daimon-TWM 为核心,成立触觉智能联合研发团队,贯通数据采集到场景落地的完整闭环,推动特种机器人从 "看得见、看得懂" 走向 "能预判、会操作"。
—— 14 自由度双臂模拟人类调酒师
9 月 9 日,2026 Inclusion・外滩大会开幕,眸深智能在 D13 展位带来 M-Cyber Shaker 赛博调酒师。产品以 14 个自由度双臂协同模拟人类调酒师双手,依托 MotionBrain 核心技术:环境感知识别精度达 99.5% 以上,轨迹规划响应时间≤30 毫秒,端侧部署内存占用降低 60%;配比误差不超过 ±1ml,底座占地不足 0.25 平方米,便于融入真实柜台。从取杯、倒酒到混合,一杯鸡尾酒背后是感知、理解、规划、执行与交互的完整协同,也是具身智能走向消费服务场景的窗口。
—— 人类示范跨视角对齐成任务卡
Vbot Lab 推出无本体跨视角数据管线:用普通手机即可采集具身智能数据。与传统方案不同,公司坚持 "采集做轻、管线做重",人类示范只说明任务,机器人通过自身第一人称视觉与本体数据学习执行。多路手机视频按时间对齐并在同一空间坐标系重建,形成空间任务资产;每个关键阶段提取目标物体与双手的 Visual Subpose,按顺序组成参考序列,训练时结合机器人观测生成动作,推理时无需更新参数。真机验证中,固定基座双臂机器人以不同于人类的抓法与路径,自主完成四对象按序入盒任务。
—— 断网无卫星独立完成巡检闭环
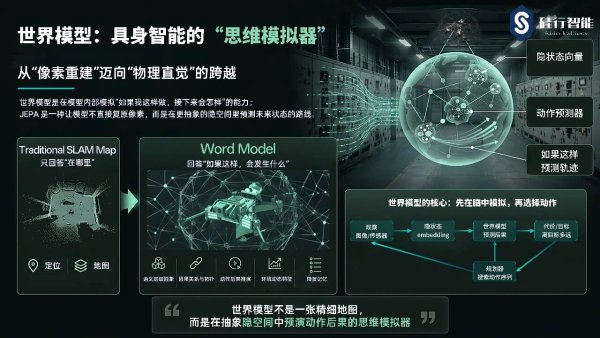
辰行远略(硅行智能 AI 研究院)将亮相 9 月 9 日至 12 日举行的 2026 Inclusion・外滩大会。公司专注飞行具身智能 —— 区别于 "会飞的相机" 式无人机,其零笼系列智能体可在断网、无卫星、无人操控下独立完成感知 - 理解 - 决策 - 执行全闭环,依托 LIVO-SLAM 厘米级建图与辰行・智巡多模态大模型,在核电站密闭舱等场景完成实战巡检,产品覆盖核电、火电、矿山、应急救援等 30 余类工业场景,并推出 "天狗" 空地协同方案,让智能体替代人类进入 "进不去、看不见、碰不得" 的极限现场。
—— 与智元优必选同台论道落地
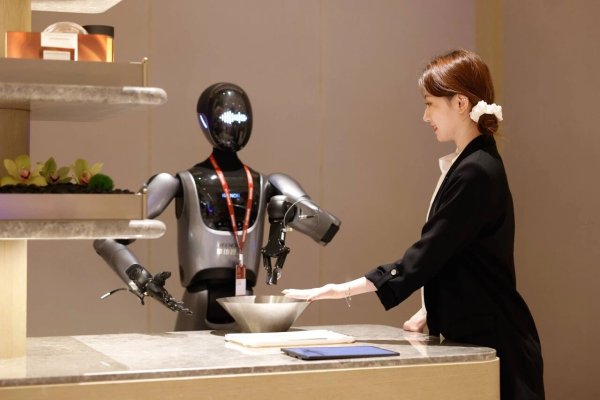
9 月 8 日,首届《财富》领军者论坛在澳门举行,首场圆桌聚焦具身智能落地与商业化,擎朗智能 COO 万彬与优必选副总裁庞建新、智元联合创始人姚卯青同台论道。万彬提出 "先回答在哪干、干什么、怎么干",以香格里拉盛贸酒店 8 台 6 款机器人构成全球首个 "通用 + 专用" 协作场景为例,主张以岗位化路径用专用机器人积累真实数据,再向人形机器人通用能力演进。据 IDC 报告,擎朗 2025 年全球商用服务机器人出货量蝉联第一,其自研 KOM 3.0 是全球首个融合潜空间世界模型的服务行业 VLA 架构。
—— 1.3B 小模型跑上消费级显卡
继 7 月开源 LingBot-World 2.0 14B 主模型后,团队再开源三款模型:1.3B 参数 Small 版面向消费级单卡 GPU,可在单卡上实现实时世界生成;Bidirectional 作为双向 Teacher 模型,提供高质量蒸馏源,用于训练更轻更快的 Student 模型;Causal Pretrain 提供因果预训练底座,支持相机位姿与文本提示输入。三款模型让世界模型从 "可体验" 走向 "易运行、易研究、易改进",降低开发者与实验室的本地使用门槛。