选具身机器人,就上具身之家
最新资讯

具身之家资讯

在外滩展区,AI、机器人都开始干活了?

在外滩展区,AI、机器人都开始干活了?

—— 从药房分拣到生活服务全覆盖

9 月 9 日至 12 日,2026 Inclusion・外滩大会举行,主题 "AI 新经济"。AI 正形成从模型、数据、智能体到终端、支付、安全的基础设施:超 40 家具身智能厂商集中亮相,搭载蚂蚁灵波大脑的机器人在药房完成分拣交付,复旦眸深驱动的双臂机器人自主装配洗衣机螺栓,擎朗、开普勒等机器人在洗衣房、咖啡店 "真干活";智能体阿宝贯通点餐、出行、求职等万余项服务,阿福云陪诊覆盖 400 多家医疗机构,达摩院平扫 CT+AI 已在多家医院筛查超 10 万份影像。AI 从屏幕走进街边小店与产业现场,扎实照进现实。
原生全模态技术战略闭环,智象发布具身世界模型 HiDream-O1-Embodied

原生全模态技术战略闭环,智象发布具身世界模型 HiDream-O1-Embodied

—— 扰动适应榜平均分 0.692 登顶

9 月 7 日,智象未来正式发布具身世界模型 HiDream-O1-Embodied,秉承原生全模态理念,打通图像、视频、3D、动作等模态,贯通理解 — 推演 — 执行全流程。该模型首次参评 RoboColiseum 即在扰动适应子榜单以平均分 0.692 登顶,通过等价指令空间、多视角协同与高容错训练,实现在光照变化、遮挡等非理想条件下稳定执行。智象以 "真实基座 + 生成增强" 数据范式,与诺亦腾合作实现百倍级数据扩增,构建 "模型 + 数据" 双驱动飞轮,推动从 "模拟世界" 迈向 "真实世界"。

做新时代的 “铺路人”:无界动力张玉峰在 2026 亚布力论坛夏季年会闭幕式上发表演讲

做新时代的 “铺路人”:无界动力张玉峰在 2026 亚布力论坛夏季年会闭幕式上发表演讲

—— 具身通用大脑登顶国际榜单

9 月 5 日晚,无界动力创始人兼 CEO 张玉峰在 2026 亚布力论坛夏季年会闭幕式发表主旨演讲,从 "商业传承" 与 "底层铺路" 视角阐释具身智能时代的周期跨越逻辑,提出做新时代的 "铺路人",把 "不可能" 走成 "日常"。无界动力以 "隐空间世界模型 + 强化学习" 打造具身通用大脑 MWA™,其已登顶 RoboCasa GR1 TableTop 国际榜单;二代机器人 K15 获全球首个工业级 CE 全指令认证;公司签署总额 7 亿元全球订单,携手远景科技等客户加速工业与商业场景落地。

连中两元 CoRL 2026:地瓜机器人破解触觉数据与长程动作两大瓶颈

连中两元 CoRL 2026:地瓜机器人破解触觉数据与长程动作两大瓶颈

—— 触觉感知与运动时序双线突破

近日,机器人学习顶级会议 CoRL 2026 公布录用结果,地瓜机器人算法团队两篇论文同时中稿,分别与上海交通大学、华中科技大学联合完成。UniVTAC 以仿真合成数据破解触觉数据稀缺:基于 TacEx 构建统一视触觉合成平台,提出多通路表征框架解耦形状、接触与位姿感知,将触觉任务成功率从 30.9% 提升至 48.0%,真机场景再提升 25%。MotionVLA 以运动记忆替代帧记忆,将历史视频建模为时间连续轨迹场,通过 "解耦 - 重耦合" 流程提升长程操作稳定性,在 RoboTwin2.0 与 LIBERO 基准上表现更优。

HandEdit 正式开源!因时机器人联合高校构建超 2 亿图像编辑样本

HandEdit 正式开源!因时机器人联合高校构建超 2 亿图像编辑样本

—— 人手操作数据转化为机器人数据

近日,因时机器人联合复旦大学、上海交通大学等高校开源 HandEdit 数据集与评测基准,聚焦第一视角人类到机器人灵巧手的图像编辑:在保持场景与动作意图不变的前提下,将画面中的人手替换为指定机器人构型。HandEdit 已构建超 2 亿个图像编辑样本,覆盖 26 种 URDF 构型、600 多个场景、1100 余种物体和 400 多类任务,并配套统一评测体系。因时 DFX、G2 系列灵巧手已纳入转换链路,为人手操作视频大规模转化为机器人可学习数据提供了新路径。

自变量发布 TwinDEX:纯无本体数据实现灵巧操作,重塑具身智能“数据金字塔”

自变量发布 TwinDEX:纯无本体数据实现灵巧操作,重塑具身智能“数据金字塔”

—— 数据采集效率达真机 5.3 倍

自变量发布 TwinDEX—— 一对孪生三指九自由度灵巧操作手:一只可穿戴用于数据采集,一只装在机器人上用于真机部署,首次实现纯无本体数据、零真机遥操作数据驱动的灵巧操作。评测显示,其无本体数据采集效率达真机遥操作的 5.3 倍,训练效果近乎 100% 可替代真机数据。仅用数百条无本体数据,机器人即可自主完成包含 24 个子动作的化学实验。通过采集端与执行端在运动学、接触力学与视觉上的高度一致,TwinDEX 打破数据质量、灵巧性、可规模化 "不可能三角",为灵巧操作数据规模化开辟新路径。

光轮智能构建具身中试评测设施

光轮智能构建具身中试评测设施

—— 仿真评测破解具身落地难题

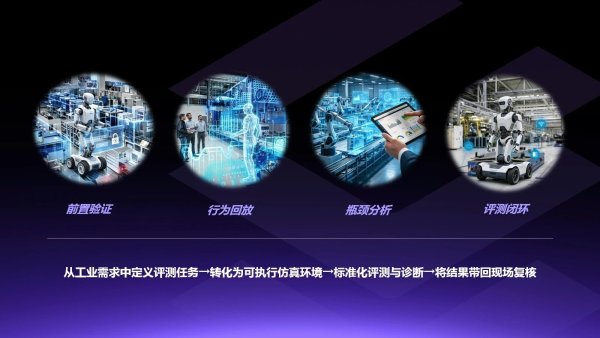
面对具身智能从样机验证走向量产应用的中试验证难题,光轮智能构建全球首个工业级规模化评测平台 RoboFinals。平台以可量化、可对比、可复现、规模化为核心,通过 SimFoundry"求解 — 测量 — 生成" 物理仿真能力,将真实产业任务转化为标准化仿真测试,在机器人进入现场前完成大规模验证,并形成 "发现问题 — 定位问题 — 解决问题 — 重新验证" 闭环。目前全球前五具身模型团队均已采用,公司还与 NVIDIA 联合开源 Isaac Lab-Arena 评测基准,并携手西门子将工业知识转化为机器人可训练的仿真资产。

两年不到融了8轮,关节成了资本的硬通货

两年不到融了8轮,关节成了资本的硬通货

—— 关节厂首成产业链交付瓶颈

2023 年 6 月注册的泉智博不到两年完成 8 轮融资,近五个月连融三次。近日公司完成数亿元 B 轮融资,由毅达资本、国泰海通开元领投,距离上一轮 A+++ 仅隔 60 天。90 后创始人陈万楷师从吉大教授刘春宝,并请导师出任首席科学家。公司判断,随着机器人进入工业部署,关节已成为整机交付瓶颈:一台人形机器人标配 35 至 40 个关节模组,占整机成本 30%-60%。2026 年上半年发货超 14 万台,单套关节装配时间由 20 分钟压至 90 秒,自动化率超 85%。

纵苇科技完成 2 亿元 Pre-C++ 轮融资,正式启动C轮融资

纵苇科技完成 2 亿元 Pre-C++ 轮融资,正式启动C轮融资

—— 经纬创投领投,磁驱迈向工业具身基建

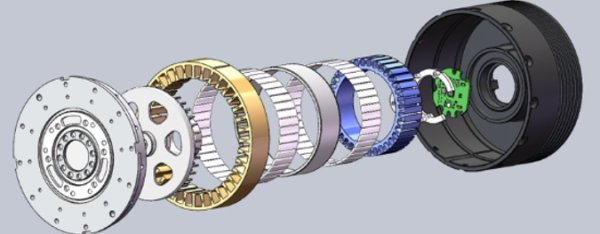
纵苇科技宣布完成 2 亿元 Pre-C++ 轮融资,由经纬创投领投,顺为资本、蓝驰创投、昇葆资本等老股东跟投,资金将用于智能磁驱运控平台、平面磁浮及特种电机等核心产品研发与规模化落地。公司成立于 2020 年,已累计落地 2000 余个项目、磁驱输送系统交付超 9 万米,业务覆盖全球 16 个以上国家和地区,2025 年订单同比增长超 400%。2026 年公司推动磁驱运控平台与具身智能融合,面向半导体、AI 基础设施及人形机器人硬件拓展,向工业具身智能基础设施演进。

京东发布物理 AI 最新成果,十万卡算力集群亮相

京东发布物理 AI 最新成果,十万卡算力集群亮相

—— 十万卡集群与 JoyAI 世界模型亮相

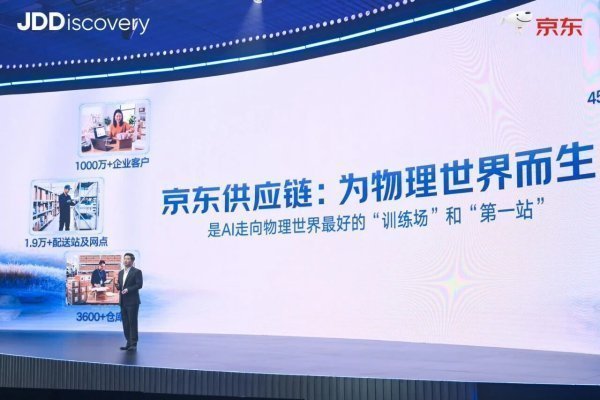
9 月 9 日,JDDiscovery-2026 京东全球科技探索者大会举行,京东全面展示 "全球最大物理世界运营中心" 建设成果并启动 "物理 AI 加速计划"。算力层面,京东云携手摩尔线程打造国产万卡集群并规划十万卡集群;数据层面推进 1000 万小时具身数据采集,开源 EgoLive 数据集;模型层面发布世界模型 JoyAI-Echo WM,在 WBench Navigation 评测中 81.6 分位列第一。围绕机器人产业,京东提出数据采集中心、产业基地、零部件供应、零售渠道、应用军团与维修网络六项 "全球第一" 目标。