

选具身机器人,就上具身之家
搜索结果

具身之家资讯

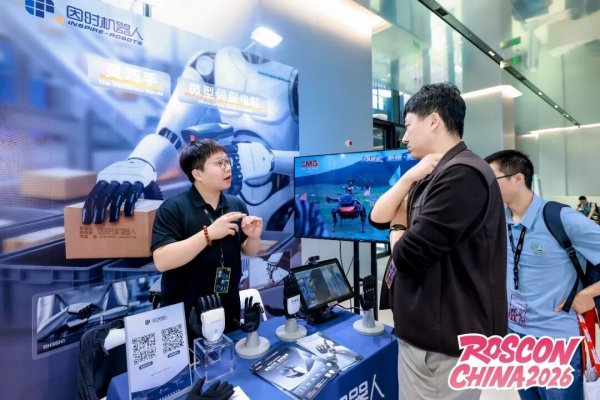
因时机器人亮相 ROSCon China 2026,深耕灵巧操作技术,共建开放创新生态

因时机器人亮相 ROSCon China 2026,深耕灵巧操作技术,共建开放创新生态

—— 多系列灵巧手亮相,共建开放创新生态

10 月 16 日至 18 日,ROSCon China 2026 在上海美的全球创新园区举办,因时机器人携多系列灵巧手亮相,围绕灵巧操作、具身智能及软硬件协同等方向与全球开发者及科研伙伴交流。深耕微型精密驱动与灵巧操作领域十余年,公司坚持核心技术自主研发,以微型伺服电缸等核心部件为基础,构建从精密驱动部件、传感集成、运动控制到灵巧手整机研发制造的完整技术体系,形成覆盖不同自由度、驱动架构及应用需求的系列化产品矩阵。此外,因时机器人 DFX、G2 系列灵巧手作为真实机器人构型参照参与 HandEdit 研究,该研究已构建超 2 亿个图像编辑样本,覆盖 26 种 URDF 构型。

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

从数据到模型,再到真实场景:穹彻分享具身智能技术探索

—— 无本体数据产线与 RoboRSI 自进化亮相

穹彻智能联合创始人兼 CEO 卢策吾、AI 科学家吕峻及 AI 算法研究员邹砚文,分别在云栖大会和 ROSCon China 2026 分享了穹彻的具身智能技术实践。数据方面,穹彻自 2021 年启动大规模具身数据采集研究,已建立覆盖 50 余个城市的采集网络,峰值支持 1000 人同时采集,并联合阿里云建设无本体数据产线,单日平均入库约 10TB、年化约 3.6PB。模型方面,穹彻自研 Noe-0 世界模型,围绕力位混合方向探索精细操作能力。在 ROSCon China 2026,邹砚文介绍 RoboRSI 四类子 Agent 闭环系统,支持机器人任务自进化与技能复用,已在真实样板间整理任务中经 104 轮迭代构建技能库,相关论文已在 arXiv 开源。

共 2 条,每页 10 条