
具身之家资讯

精英汇智帕西尼 GEEN 晚宴,“PGH 寰宇学者计划” 助推全球机器人创新势能
—— PGH 寰宇学者计划亮相 IROS 2026
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,帕西尼作为最高级别赞助商与合作伙伴之一深度参与,并举办全球具身生态之夜(GEEN)晚宴,邀请近 200 位全球顶尖学者、产业领袖与科技投资人齐聚。帕西尼创始人兼 CEO 许晋诚博士发表演讲,强调物理感知层是机器人进入真实世界的基础能力;微纳机器人专家孙钰院士、弗莱堡大学 Abhinav Valada 教授、南加州大学 Daniel Seita 助理教授分别分享前沿观点。圆桌对话围绕触觉基础设施、数据战略、物理锚定等议题形成五点共识。
1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题
—— 感知 - 智能 - 执行,构建全栈触觉闭环
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,触觉感知龙头帕西尼作为最高级别赞助商深度参与,展示全栈触觉基础设施。帕西尼形成以触觉为原点、贯通具身智能全栈的 "PIE" 闭环体系:感知层以 PX6AX 全手触觉传感器、六维力传感器、电子皮肤覆盖全身接触感知;智能层以 PXCAP 数采手套实现多模态时空对齐数据采集;执行层自研灵巧手与人形机器人原生集成触觉传感,构成 "感知 — 智能 — 执行" 相互驱动的增长闭环。
帕西尼触觉基座深层赋能,深圳大学 RoboLab 团队破解触觉跨操作者泛化难题
—— 轻量化模型少样本校准
帕西尼以 PX6AX 多维触觉传感器为验证平台,支持深圳大学张书洋团队破解触觉材料识别跨操作者泛化难题。研究揭示 "Intrinsic Entanglement" 现象:操作者按压力度、滑动速度及姿态差异与材质特征深度绑定,模型易过拟合操作者习惯,跨操作者识别准确率断崖式下跌。依托 PX6AX 工业级超高一致性,团队研发轻量化模型 Lite-TacFormer,以少样本校准提升跨操作者泛化能力,具极轻参数量、极低样本依赖与超低算力门槛。帕西尼以 PXCAP 终端构建百亿级数据壁垒,推动触觉 "数字语言" 走向通用。
时代呼唤中国标准,帕西尼以 “大国标尺” 丈量具身智能未来
—— 51 项标准锚定感知数据
全球具身智能进入 "标准定界" 时代,帕西尼已累计牵头或参与 51 项标准项目(1 项国际、32 项国家、18 项行业),覆盖感知、数据、机器人整机等核心领域,并在 9 个细分领域构建三级标准矩阵。公司专家任工信部人形机器人与具身智能标准化技术委员会委员,承担 WG7 数据工作组联席组长单位;第一牵头制定的两项触觉传感器国标获批立项,启动国内首个触觉传感国标系列,并深度参与 ISO/TC 299 人形机器人数据集国际标准研制。其围绕感知(度量衡)、数据(通用语)、应用(验收单)三大环节打通产业链。
WRC 台下的灵巧手触觉与算力战场
—— 具身智能基础设施全面成型观察
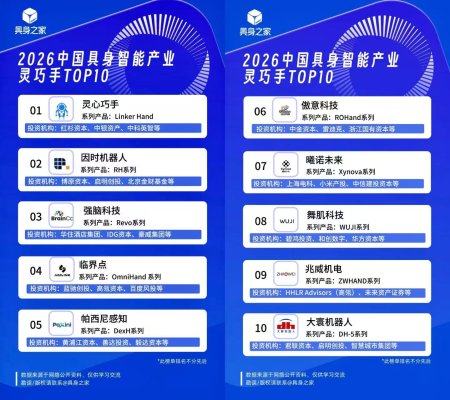
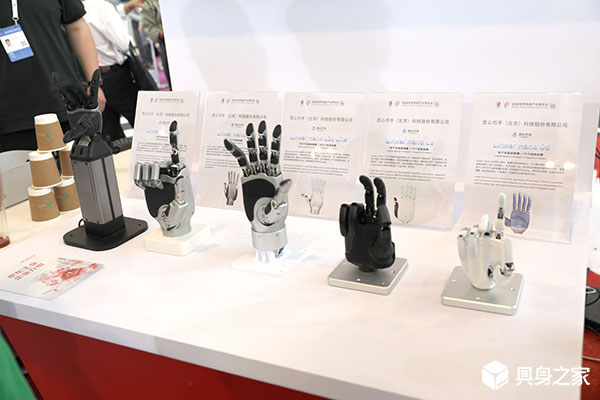
WRC 2026 人群涌向机器人本体,但真正让业内反复停留的是展馆角落的 "配角":灵巧手、触觉传感器、数据采集、芯片,它们决定具身智能能走多远。2026 上半年中国人形出货突破 4 万台占全球 97%,行业核心问题从能不能造出来变成能不能造得好、用得稳、铺得开。灵巧手全面迭代:因时 24 自由度腱绳混合驱动年产能 50 万台,大寰 AG 系列在宝马意法半导体规模化应用,灵心巧手灵巧手自己组成全自动产线。触觉感知突破:帕西尼全身力触觉矩阵毫秒级响应,他山科技机器人幼儿园 + 绿宝石 E10A 全球首款动态触觉芯片。底层基建:启智 HALO 采集服、奥比中光无本体数采矩阵;辉羲 R1 芯片量产智元乐聚,地瓜旭日近 20 家搭载,星源智 N5C 液冷散热 3-15 倍,禾赛 6D 激光雷达超 50 家应用。具身智能从拼身体走向拼感知拼数据拼算力。
从看见到摸到触觉成为必答题
—— 帕西尼全身触觉感知矩阵布局
WRC 2026 帕西尼发布四款新品:全球首个足底多维触觉传感器 PX-FOOTRIX、五指数据采集手套 PXCap Pro、搭载自研原生 6D 触觉芯片 GEN4 FUSE 的第四代 ITPU 传感器 PX6AX GEN4,从手部延展至全身搭建感知网络,累计融资近 40 亿。创始人许晋诚称触觉不是让机器人 "感觉更好" 而是让它 "能干活",物理世界交互无法只靠视觉,触觉为大模型提供物理接触数据让机器人从任务推理走向精准控制。自研触觉芯片近一年出货近 100 万颗。真机数据不可替代,目标积累 1000 万小时真实物理交互数据。工厂比家庭更快落地。
穿透三层技术栈,帕西尼GEN4 FUSE构筑触觉感知断层优势
—— 从本体、传感器到自研芯片,全栈闭环定义物理AI触觉基建新标准
在行业“全栈自研”概念普遍流于表层集成的当下,帕西尼走出一条垂直纵深的硬核技术路线。全新发布的GEN4 FUSE四代通量体感单元,依托百万颗芯片量产积淀与四轮架构迭代,穿透机器人本体、多维传感器、感知芯片三层技术栈,以原生6D测量、微秒级采样、类脑突触编码、双抗干扰等核心能力,解决行业触觉信号延迟高、数据冗余、工况抗扰弱的底层痛点,建立具身触觉领域难以复刻的断层式技术领先。
帕西尼完成融资股改迁址 机器人产业体系成型
—— 多维升级蓄力,打造可规模化机器人智能能力
近期,具身智能赛道头部企业帕西尼披露重磅发展动态,公司顺利完成10亿元战略轮融资,叠加过往多轮资本加持,企业累计融资金额已接近40亿元,稳居全球机器人触觉感知赛道融资规模首位。
触觉火了,具身智能终于要实现「手上有数」
—— 传感器价格大幅下探,帕西尼构建全栈触觉产业生态
触觉感知成为具身智能落地真实场景的核心刚需,2026 年该细分赛道融资总额超 70 亿元,帕西尼感知累计融资 35 亿元领跑行业,获国家级产业基金与消费电子巨头双重投资。仅依靠视觉模型无法解决机器人精细操作难题,触觉可识别物体物理属性,但行业仍存在传感器稳定性不足、触觉数据集稀缺、多模态算法融合困难等痛点。帕西尼依靠自研 6D 霍尔磁传感实现传感器百分百国产化,产品价格大幅降低,布局数据工厂推进触觉数据商业化,搭建硬件、数据、模型一体化生态,兼具海内外落地场景优势。触觉是机器人实现物理智能的关键门槛,赛道长期竞争核心是硬件、数据集、算法模型的全栈综合实力。
共 15 条,每页 10 条