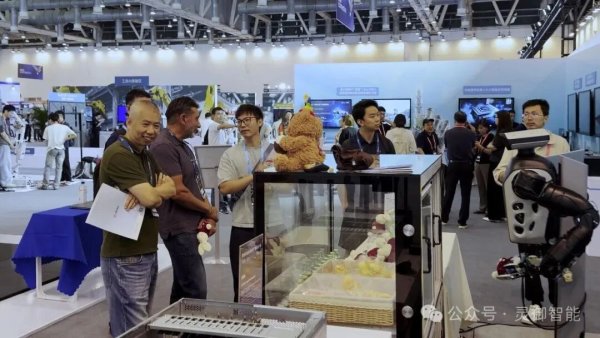
9 月 22 日至 23 日,英特尔技术创新与产业生态大会(Intel Connection 2026)在苏州国际博览中心举行。大会现场,灵御 TA2 双臂机器人基于英特尔边缘服务器具身智能方案,完成了开柜、抓取、递送的连续任务演示 —— 这是灵御首次面向生态伙伴与客户,公开展示全流程自主任务能力。
TA2 将玩偶递到观众手中
从边缘算力到本体执行:英特尔方案在 TA2 上跑通自主任务链
这次展示由英特尔边缘服务器提供现场算力,芯枢未来提供具身智能大脑模型,灵御提供 TA2 机器人本体。三方围绕具体任务完成适配,让模型决策与机器人执行接成了一条完整的链。
在这条链上,芯枢未来的模型负责理解任务目标、给出决策,TA2 负责感知、动作执行和本体侧的控制与安全。开柜、抓取、递送三种动作要求各不相同,模型输出和本体的感知、运动控制必须严丝合缝才能落成具体操作,而这次全自主闭环公开跑通,证明的正是这条链已经完整:大脑模型训出来的能力,在灵御本体上稳定落地。实训模型,跑在最优的本体上。
在这套方案里,复杂感知和推理交给边缘服务器,TA2 本体负责高频运动控制和安全关键动作。借助英特尔的端边异构计算和软件生态,模型决策在现场真正变成了 TA2 的动作,也跑通了从边缘计算到机器人执行的过程。
从模型接入到真机迭代:灵御 TA2 支持伙伴完成实机验证
模型和方案伙伴想把能力部署到机器人上,得走完模型接入、本体适配、动作调试、任务验证这几步。TA2 提供的就是一个能操作、能调、能验证的本体。面向模型开发者、科研团队和生态伙伴,灵御 TA2 二开版提供开放接口和配套技术支持,合作伙伴可以在已开放接口范围内做自己的二次开发、实机调试和受控验证,拿执行反馈回去优化模型或上层任务逻辑。此次基于英特尔边缘服务器、芯枢未来任务级模型与 TA2 本体的公开展示,也为这类合作提供了具体的实机验证样本。
在真机数据生产中,灵御关注多模态同步、结果可追溯,以及数据质量与采集成本的平衡。图像、动作、设备状态与任务结果等信息需要在时间上对应,并能够追溯任务执行过程,帮助开发者分析模型表现、定位问题,为后续训练、评测和优化提供依据。
灵御期待与模型开发者、算力与基础设施伙伴、场景方及系统集成商共同合作,基于 TA2 本体、开放接口和配套技术支持,推进更多方案的实机适配、真机数据生产与场景联合验证,让具身智能方案在真实任务中运行,并逐步走向持续应用。
(来源:灵御智能)