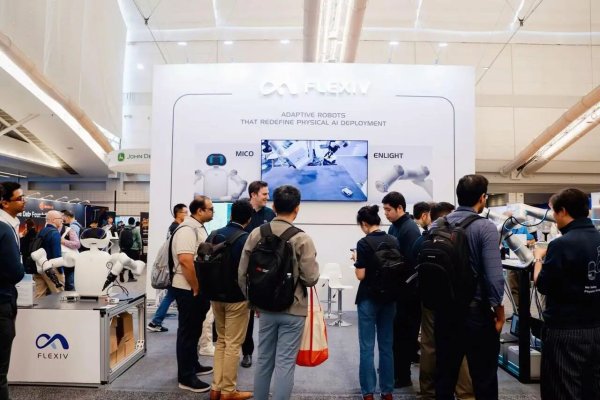
当地时间 9 月 28 日 - 10 月 1 日,2026 年 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国匹兹堡举行。非夕科技携自适应机器人及多形态机器人平台参展,展示双臂遥操作、Enlight 初昕、MICO 双臂精密装配,以及 AICO2 双臂移动平台,呈现力觉感知与控制能力在复杂操作、具身智能和科研创新领域中的创新应用。
同期,非夕科技联合创始人兼 CTO 叶熙阳还在大会 Tech Talk Stage 发表主题演讲,分享机器人接触交互与力控技术在真实应用中的实践。
感知接触,让机器人更好地完成复杂操作
机器人进入真实场景后,面对的往往是物体位置、接触状态和操作环境的变化。完成任务不仅需要准确运动,还需要感知与环境的相互作用,并在操作过程中及时调整。
在双臂遥操作演示中,操作人员控制两台主端机械臂,带动从端机械臂实时跟随,并获得力与力矩反馈。对于需要接触、抓取和精细调整的任务,遥操作系统既要实时准确传递动作,也要让操作人员感知机器人与环境的相互作用。非夕科技通过这一演示,呈现自适应机器人在动作跟随、力反馈和稳定控制方面的系统能力。
值得一提的是,这套双臂遥操系统可为具身智能的高质量全模态接触数据采集提供支持,并为设备远程维护、危险环境作业、实验室研究及医疗相关任务等场景提供创新解决方案。
全感知自适应机器人 Enlight 初昕这次也亮相 IROS 现场。初昕延续非夕自适应机器人的高精度力控优势,并进一步强化全身感知与复杂空间操作能力。其整臂支持多点触控(MCI),可实时感知不同部位的接触力反馈,为机器人在更开放环境和具身智能场景中的应用提供更多可能性。
基于 Enlight 构建的 MICO 双臂系统,现场演示 GPU 模组的精密装配。在对位与插装过程中,机器人结合力觉感知与双臂协同控制,针对接触状态调整动作,柔性完成精细操作。
此外,今年展会上还展示了集成自适应机器人、腰部关节和移动底盘的 AICO2 双臂移动平台。以机械臂 Rizon 和夹爪 Grav 的高精度力控为基础,该平台能够连续完成工件柔顺抓取、高效运输、精密置入与回收等移动作业,展示自适应机器人在数据中心维护、仓储物流上下料等场景中的智能自动化能力。
从接触交互出发,拓展平台应用与生态
双臂遥操作、精密装配和移动平台面向不同任务,却有一个共同的技术基础:机器人需要感知与环境的接触,理解力反馈,并在操作过程中持续调整。基于这一能力,自适应机器人融合力觉感知、高精度力控与智能控制,为具身智能模型进入物理世界提供操作和执行基础。
围绕这一基础,非夕还建立了覆盖任务编辑、应用开发、仿真、遥操作和底层控制的具身智能开发工具链。其中,Flexiv Elements 支持工程人员快速编程机器人任务;集成开发环境 IDE 支持专业开发者开展创新应用开发;Flexiv Sim Plugin 将机器人力控能力接入仿真环境;高透明度遥操作平台支持高频力反馈操作与具身数据采集;高动态伺服技术则为机器人感知接触变化、快速调整动作提供底层支撑。这些能力贯穿从任务构建、仿真测试、数据采集到真实执行的开发过程,为科研团队和具身智能企业提供系统支持。
这一思路也贯穿非夕科技联合创始人兼 CTO 叶熙阳在 IROS 2026 的主题演讲。当地时间 9 月 29 日,他以 "Mastering Contact in Real-World Applications" 为题,分享非夕科技在力控技术与真实场景操作中的实践,探讨机器人如何应对接触状态和环境条件的变化。
目前,非夕科技已与上百家具身智能相关企业及高校合作伙伴形成紧密合作。通过机器人本体与开发工具链的结合,非夕支持合作伙伴聚焦模型、算法和场景创新,共同拓展具身智能在科研与实际应用中的可能性。
(来源:非夕科技)