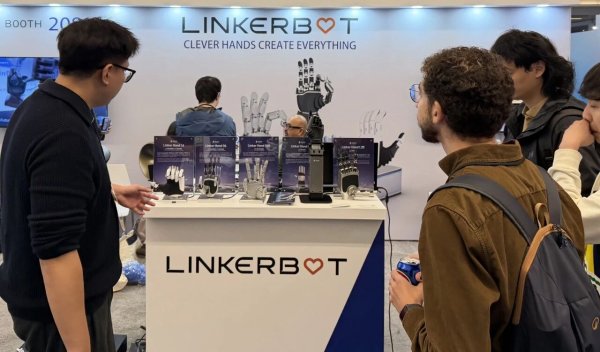
2026 年 9 月 27 日 - 10 月 1 日,国际智能机器人与系统大会(IROS 2026)于美国匹兹堡举办。作为机器人领域顶会,IROS 汇聚全球科研力量,聚焦机器人系统算法、硬件集成与现实场景落地。灵心巧手携 5 篇大会录用合作论文、全系列 Linker Hand 灵巧手,以及 FFG 力反馈手套搭配自研机械臂的遥操作系统亮相,完整呈现从理论算法创新到硬件真机验证的闭环成果,向全球科研圈发出合作邀约:为学术构想提供可落地的硬件载体,推动更多灵巧操作创新走出仿真,走进真实物理世界。"
01 论文攻坚|直面真机痛点,夯实灵巧操作算法底座
仿真环境表现优异的算法,落地到实体灵巧手时常出现性能滑坡,动力学偏差、环境扰动、实体误差是制约灵巧操作从仿真走向真机的核心障碍。本次两篇重点论文,均基于 Linker Hand 系列硬件开展完整真机实验,针对性解决建模辨识与任务自适应两大行业难题。
精准动力学建模:缩小仿真 - 真机的现实鸿沟。 连杆驱动灵巧手受低惯量、摩擦、姿态耦合传动等复杂因素干扰,动力学精确建模一直是控制领域难点。灵心巧手灵巧操作算法负责人周浩宇团队发表《GreyBox Online Identification for PushrodDriven Dexterous Hands》,以 Linker Hand L6 为实验平台,融合物理先验知识与在线学习,提出灰盒在线辨识方案。
该方法先依托已知惯性参数刻画基础运动规律,再通过在线辨识补偿摩擦、刚度、姿态耦合等难以先验标定的部分,大幅降低动力学辨识求解难度。实验将辨识条件数降低三个数量级,6 个关节拟合优度 R² 可达 0.890.97。充分验证物理先验 + 轻量化在线学习,可以有效提升紧凑型灵巧手动力学模型精度,为控制器迭代提供可靠的模型基础,并缩小 sim2real 的差距。
任务内自监督自适应:实现亚厘米级精密操作。 即便拥有精准模型,机器人在面对物体位移、布局变化时仍会产生偏差。凹槽插入、精密放置等任务中,毫米级误差就会直接导致任务失败。由清华大学苏航团队许可博士与灵心巧手联合完成、依托 Linker Hand O6 完成真机验证的《Intra-Rollout Self-Supervised Adaptation of Inverse Dynamics Models for Sub-Centimeter Precision Placement》,提出任务执行过程中的逆动力学模型自监督自适应方法。
机器人在执行任务的同时,利用自身动作产生的状态反馈实时更新模型,修正离线训练未覆盖的空间偏差;搭配衰减式随机探索,在保障运行稳定性前提下获取高价值反馈。在桌面抓放、0.5 厘米公差凹槽插入真机测试中,该方案有效提升全新布局下任务成功率,实现亚厘米级空间对齐,无需额外力传感与人工标注,为真实环境下精密灵巧操作提供新思路。
02 真机实证|多路线硬件矩阵,支撑多元化科研探索
除上述两篇重点论文,灵心巧手还与上海交通大学、中山大学等高校联合产出 FSAG、TransRetarget、DexHiL 三项录用成果,分别聚焦抓取功能区域解析、人手动作迁移、人机在线干预后训练,全部基于 Linker Hand 不同型号灵巧手完成验证。
展台展出 Linker Hand O6、L6、L20、L30、O30 全系列产品,完整覆盖连杆、腱绳、直驱三大主流技术路线,为不同研究方向提供差异化硬件选型:研究者可根据抓取强度、自由度、控制特性、成本约束匹配对应实验平台。
同期展出自研机械臂 + 灵巧手 + FFG 力反馈手套一体化遥操作系统,通过动作捕捉复现人类手臂 - 手部协同动作,完整实现姿态调整、空间移动、精细抓握全流程。现场围绕动作映射、多模态数据采集、算法接入、实验复现开展深度交流,为全球科研团队提供软硬件一体化的灵巧操作实验参考。
03 生态共建|打通产学研链路,培育灵巧操作创新土壤
高水平的灵巧操作研究,不仅依赖算法 Idea,更需要可靠硬件、工程配套与开放协作网络。依托 IROS 国际交流窗口,灵心巧手持续输出开放科研生态,帮助全球研究者跨过 "仿真 - 真机" 之间的实践门槛。
面向科研人员,通过学者计划、天才计划开放硬件资源与技术支持:成熟科研团队可获得真机与工程协助加速验证研究;青年学生与入门研究者,可以借助实体硬件建立对机器人控制、灵巧交互的直观认知。
面向更广的青年群体,以赛事、联合课程拓展实践边界:为科创竞赛提供设备与技术底座,支持学生在真实任务中迭代方案;联动高校、职业教育开发实践课程,把灵巧手硬件与机器人理论教学相结合,完成从基础抓取到高级策略开发的能力积累。
立足长期发展,推进深度校企共建:从和清华大学共建实训基地,与上海交通大学搭建联合实验室,到联合北京科技大学、北京信息科技大学建设我国首个具身智能灵巧操作北京市重点实验室,打通论文发表、真机迭代、人才培养的完整闭环。让硬件更易得、实验更易开展、科研成果更容易沉淀,是灵心巧手建设灵巧操作生态的核心目标。
五篇合作论文是现阶段产学研协同的阶段性成果,但灵巧操作领域仍存在大量待攻克的技术难题。IROS 作为全球机器人创新交汇的舞台,灵心巧手希望以国产灵巧硬件为纽带,携手全球高校、科研机构与青年学者,让更多科研构想走出仿真,在真实物理世界完成试炼,共同推动灵巧操作技术向前演进。
(来源:灵心巧手)