选具身机器人,就上具身之家
资讯首页

之家原创的主页

之家原创

已发布 1875 篇资讯

全部资讯

墨宝全球首发并开启预订 墨甲发布机器人产业化新路径

墨宝全球首发并开启预订 墨甲发布机器人产业化新路径

—— 首款消费级家庭陪伴人形机器人发布

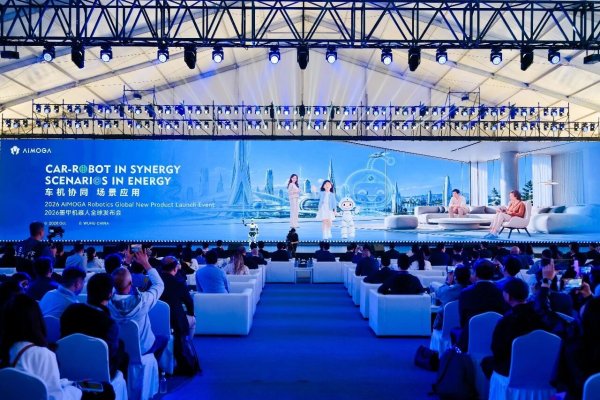
2026 年 10 月 21 日,以 "车机协同 场景应用" 为主题的 2026 墨甲机器人全球发布会在安徽芜湖举行,奇瑞集团旗下墨甲机器人正式发布首款消费级家庭陪伴人形机器人墨宝,同步开启全球预订。墨宝身高 0.9 米、22 个自由度,为孩子提供识物问答与英语互动,为长辈提供日常陪聊及事项提醒,支持 20 多种语言互动。其 MoAgent 具身智能体采用快慢双脑机制,支持 16 路任务并行、中断响应不到 0.2 秒。发布会现场,35 位天使用户获聘 "全球首批天使用户体验官" 并获一年免费使用权。据披露,墨甲机器人全球销量已超 3000 台,产品与服务进入 60 多个国家和地区。


智元开源首个真实场景 Physical Agent 数据集,助推具身智能落地部署

智元开源首个真实场景 Physical Agent 数据集,助推具身智能落地部署

—— 具身推理数据集覆盖九类逻辑场景

10 月 22 日,智元正式开源 AGIBOT WORLD 2026 第四期 "具身推理"(Physical Reasoning)数据集 —— 首个真实场景 Physical Agent 数据集。本期任务设计从 "操作难度" 转向 "决策难度",围绕物品数量、遮挡关系、位置占用、任务进度四类关键因素,覆盖属性约束选择、情境条件化选择、操作可行性评估、前置条件推理、目标导向搜索、状态与数量推理、长程规划、记忆状态维护、子任务顺序推理九类核心能力。任务按 Easy、Medium、Hard 形成难度梯度,同时标注执行结果。数据通过 Task Frame、子任务区间、Dense Prompt 与空间标注,串起 "决策 — 过程 — 动作" 链路,已用于智元即将推出的 Agent 框架与新一代基座大模型训练。

Agnes 亮相物理 AI 与世界模型大会:看看「万物共脑」的现场!

Agnes 亮相物理 AI 与世界模型大会:看看「万物共脑」的现场!

—— 万物共脑,现场体验设备互联互动

10 月 20 日 —22 日,物理 AI 与世界模型大会在南京国际博览中心举行,Agnes AI 以「万物共脑」为主题亮相 4 号馆 C01 展位,现场带来瓦力小车、机器狗、Microduck、机械臂等 AI 实践展示。Agnes Harness 是一套面向智能体开发与产业应用的开源 Harness,借鉴人体系统分工,由大脑(LLM)、小脑(决策模型 Jev)、反射弧(Workflow)、记忆与主动性(Agent Loop)、学习能力(RSI/TTT)及身体(MHS)组成,可连接大模型、工具、业务系统与物理设备。现场还展示医疗器械、数字内容创作、环境监测等行业应用案例,以及 Agnes 双进化智能系统与 AI 王者荣耀战队直播。Agnes Models 月 Token 调用量超 65 万亿。

聚焦物流具身智能落地,德马与德国工业 4.0 标杆企业共谋产业协同

聚焦物流具身智能落地,德马与德国工业 4.0 标杆企业共谋产业协同

—— 聚焦物流具身智能落地,共谋产业协同

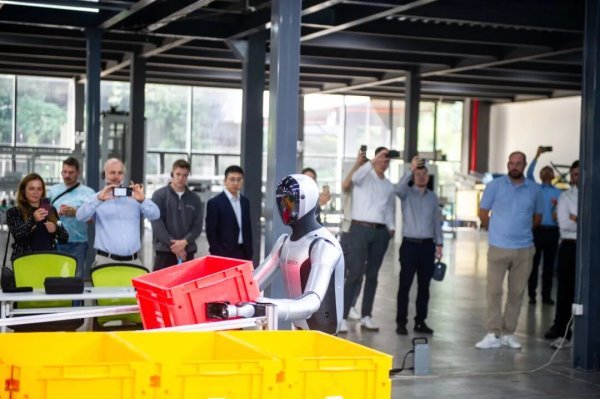
近日,由德国知名产业集群 it's OWL 牵头、联合 Stratosfare 机器人联盟共同组织的德国企业代表团,到访德马集团湖州超级未来工厂,围绕具身智能人形机器人在工业物流场景中的落地应用展开深度交流。代表团企业来自德国工业 4.0 科创标杆区域,涵盖 GEA、Miele、STIHL、BENTELER、英飞凌等欧洲隐形冠军。代表团参观了德马创新中心与具身智能人形机器人数据采集及训练中心,观摩人形机器人在真实物流场景中的作业演示。双方达成共识:具身机器人有望成为驱动物流产业智能化转型的核心力量。德马已围绕周转箱搬运、分拣供包、拆码垛等场景开展人形机器人 POC 验证,具备从场景探索到交付运维的全流程服务能力。

开源 4 天下载百万,MOSS-Image 登顶 Hugging Face 文生图模型趋势榜!

开源 4 天下载百万,MOSS-Image 登顶 Hugging Face 文生图模型趋势榜!

—— 开源 4 天,API 上线限时免费

模思智能与 OpenMOSS 团队正式开源图像生成模型 MOSS-Image,开源仅 4 天,海内外全网下载量突破 100 万次,GitHub 破千星,登顶 Hugging Face 文生图模型趋势榜,MOSS-Image API 同步上线并限时免费。MOSS-Image 是基于 5B 参数 DiT 主干网络的图像生成模型,采用 42 个联合 Transformer Block 的单流扩散 Transformer 架构,结合冻结 Qwen3.5-9B 文本编码器与 FLUX.2 VAE,主打更准确的中英文文字渲染、结构化 JSON Layout 布局控制,并支持最长 4K tokens 提示词。模型采用国产 PPU 算力平台训练,在 LLTB 长文本渲染、7Bench 版面控制等基准中取得领先,已提供 Python/Diffusers、Gradio、ComfyUI 等多种使用入口。

原力引擎:天使 + 轮近 5000 万,仿真加速?物理世界的实时控制系统?

原力引擎:天使 + 轮近 5000 万,仿真加速?物理世界的实时控制系统?

—— 上海两大国资领投,聚变场景仿真加速

近日,AI for Engineering 企业原力引擎(UniForce AI)宣布完成天使 + 轮近 5000 万元融资,由上海国投旗下上海未来产业基金和上海科创集团共同领投,复旦科创加注领投,龙芯创投、成为资本等跟投。公司前身为西湖大学孵化的西湖原力科技,创始人吴泰霖为 MIT 物理博士、西湖大学特聘研究员,师从 Max Tegmark。原力引擎采用神经算子与扩散模型路线,不解方程直接学习物理场演化规律,在流体、油藏、等离子体任务上实现数十倍至数百倍加速,算法已在沙特阿美千万级网格油藏仿真中完成工业部署。本轮资金将投向生成式仿真与智能控制引擎研发、聚变场景装置级验证及能源与高端制造客户拓展。

德马科技 × 蚂蚁灵波|技术协同赋能,以物理 AI + 具身智能破解仓储柔性作业瓶颈

德马科技 × 蚂蚁灵波|技术协同赋能,以物理 AI + 具身智能破解仓储柔性作业瓶颈

—— 物理 AI 具身智能,破解仓储柔性作业

德马科技与蚂蚁集团旗下具身智能企业蚂蚁灵波达成深度战略合作,围绕物理 AI 技术的产业落地,整合具身模型技术底座与物流工程化能力,共同开展具身智能技术的产业化验证与落地实践。蚂蚁灵波提供自研 LingBot-VLA 2.0 具身基座模型及云端工具链,德马科技依托 OmniEgo 全管线数采体系输出仓储真实工况数据集,并开放输送分拣、穿梭车、AMR 硬件体系承担现场适配与真机验证。双方首期以海量包裹高速柔性分拣场景为核心标的,解决异形件、混合 SKU 场景下的识别稳定性不足、抓取适配困难等痛点。德马已展开大规模 EGO 数据采集,并与多个世界 500 强企业开展 POC 测试,有望年底形成商业化落地成果。

底座被推走、圆盘被拨乱,具身汉诺塔如何还能「摆得对」?

底座被推走、圆盘被拨乱,具身汉诺塔如何还能「摆得对」?

—— 60 条数据实现泛化,应对连续任务变化

仙工智能演示了具身汉诺塔任务:机械臂通过摄像头观察台面,夹取圆盘、移动位置、调整落点,将三个圆盘一步步转移到目标柱上,整个过程包含七步连续操作。当观看者移动底座、改变汉诺塔整体位置,甚至将圆盘重新摆放到任意中间状态时,机械臂仍能识别变化后的局面,判断下一步操作并继续完成任务。这要求模型将视觉感知、任务推理与动作执行联系起来。支撑该能力的是仙工智能自研 VLA 模型,仅采集 60 条数据便实现对物体位置、颜色和形状的泛化;仙工智能机器人大脑由模型、小脑与神经构成,三者协同将模型理解与决策转化为机械臂的实际操作。

三方共建联合实验室,推动手部操作模型迈向真实世界应用

三方共建联合实验室,推动手部操作模型迈向真实世界应用

—— 手亿星际光年超维传感共建,覆盖数据到真机

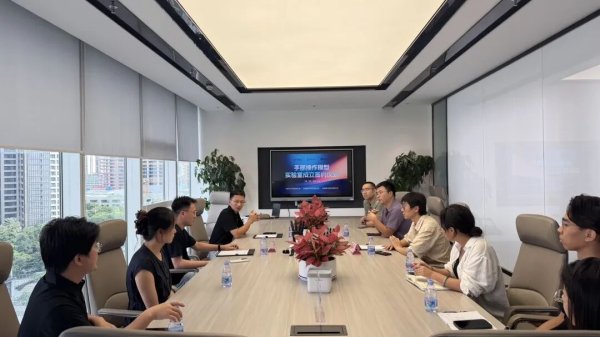
近日,深圳手亿计算机有限公司、深圳星际光年科技有限公司、深圳超维传感科技有限公司正式达成联合研发合作,围绕 "模力营企业手部操作模型" 成立联合实验室,推进面向灵巧手精细操作场景的具身智能技术研发与产业化落地。三方将在人类真实操作数据、灵巧手本体、高精度触觉感知、操作模型训练与真机验证等关键环节深度协同。手亿提供数据采集软硬件一体化方案,星际光年提供自研灵巧手本体与 Pantheon 系列绳驱灵巧手,超维传感提供触觉手套与指尖触觉传感器模组。联合实验室将围绕数据、对齐、模型、应用四层能力展开协同,分对齐期、研发推进期、商业推广期三阶段推进。