9 月 27 日 —10 月 1 日,2026 IEEE/RSJ 智能机器人与系统国际会议(IROS 2026)在美国匹兹堡举行。作为机器人领域重要的国际学术与技术交流平台,IROS 汇聚全球高校、科研机构与产业界代表,围绕智能领域的前沿研究、技术创新与产业成果展开深入交流。
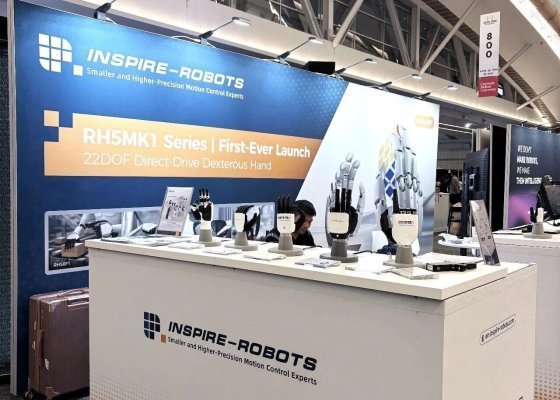
本届 IROS,因时机器人携多系列灵巧手及微型伺服电缸参展,全新 RH5MK1 系列 22 自由度全直驱灵巧手全球首次亮相。从核心驱动、运动控制到灵巧手整机,多维度呈现因时机器人在灵巧操作领域的技术积累与产品布局。
本届 IROS,因时机器人全新 RH5MK1 系列首发亮相。面向具身智能研发与复杂操作需求,RH5MK1 系列融合高自由度运动、柔顺交互、全域触觉与多元控制能力,为数据采集、算法训练及真机验证提供硬件支撑。
灵,在于更接近人手的运动与交互能力。RH5MK1 系列(以下简称 K1 系列)采用 1:1 仿人手尺寸,22 个主动自由度,支持五指独立运动,并具备 5Hz 开合频率与 0.05N・m 反驱扭矩。高自由度与低反驱特性相结合,在实现丰富手部动作的同时,兼顾灵活响应与柔顺交互。
敏,在于对接触信息更精细、更充分的感知。K1 系列搭载 6D 指尖触觉传感器,指尖力分辨率达 0.005N,进一步覆盖手指与手掌关键接触区域,形成掌指三面立体包覆,为精细操作、接触状态判断与触觉控制提供更丰富的数据支撑。
稳,在于面向长期研发与运行的数据可靠性。K1 系列采用自研高强度关节模组,并支持主动零位标定,降低传感器长期运行中的数据偏差,为持续数据采集、算法训练及真机实验提供稳定的硬件基础。
从仿生灵动、全域触觉到耐久可靠,RH5MK1 系列进一步拓展了因时机器人在灵巧手领域的技术路线与产品体系,为具身智能研发与复杂操作提供新的产品选择。
本届 IROS,因时机器人多系列灵巧手集中展出,面向不同操作任务与应用场景,形成从高自由度灵巧操作、紧凑集成到高负载抓取、工业级应用的多元布局。
RH5DG2 系列以 13 个主动自由度、18 个运动关节实现丰富的仿人手动作;RH56H1 系列以小尺寸、高集成设计,适配 "小尺寸机器人";RH56F2 系列面向人形机器人应用,采用全金属结构,并配置触觉、力、位置、温度等多维传感;RH56E2 系列定位工业级灵巧手,以 30N 指尖抓握力与 15kg 整手负载,满足较高力输出与负载抓取需求。
IROS 现场,视觉跟随动态演示实时捕捉人手动作,灵巧手同步完成对应动作,以更具交互性的方式呈现灵巧手的运动控制与响应能力。多系列灵巧手及动态演示也吸引了来自高校、科研机构及机器人企业的参会者现场体验与交流。
从静态展陈到动态交互,从技术参数到现场体验,多系列灵巧手集中呈现因时机器人在灵巧操作领域的技术积累,让技术路线与产品能力更加直观可感。
灵巧手向高自由度、精细化与紧凑化发展,对核心驱动单元的尺寸、精度、响应与动力输出提出更高要求。微型伺服电缸作为灵巧手的重要核心驱动部件,为整手的精密运动与控制提供底层支撑。
本届 IROS,因时机器人自研微型伺服电缸同步展出。产品高度集成空心杯电机、行星减速器、行星滚柱丝杠及传感器等核心部件,兼具紧凑结构、快速响应与高精度控制,在有限空间内实现高效、精准的动力输出。
从微型伺服电缸等核心部件,到驱动控制、灵巧手整机设计与系统集成,因时机器人持续向灵巧操作底层技术深入,将核心部件的自主研发能力贯穿至灵巧手的研发与制造,为系列化产品布局提供技术支撑。
IROS 不仅是前沿技术交流的平台,也为全球机器人科研与产业力量提供了深度对话的契机。
9 月 28 日,因时机器人联合将门社区举办 IROS 2026 技术交流精英晚宴,汇聚海内外高校、科研机构、机器人企业及具身智能领域的专家学者与产业伙伴,围绕灵巧手技术路线、核心元器件及产业应用等议题展开交流。
活动现场,因时机器人战略负责人刘文睿带来主题分享《Common Challenges in Dexterous Hand Industry Applications and Technical Iteration Solutions》。立足灵巧手研发与产业实践,分享围绕可靠性、测试标准、核心部件适配与成本四大行业共性问题的技术思考,并结合疲劳寿命、负载测试、关键零部件及产品设计等具体问题,探讨灵巧手从技术研发走向规模应用过程中需要持续解决的工程挑战。
从产品与技术成果展示,到产业实践与技术观点分享,因时机器人持续通过 IROS 等国际平台,与全球科研及产业伙伴建立更深入的交流与连接,让来自研发、产品与应用一线的经验在更广泛的机器人生态中交流碰撞。
十年专注灵巧手,因时机器人不断将技术积累向灵巧操作的关键环节延伸,从核心驱动、运动控制到整手系统,持续夯实技术基础;面向不同的应用场景与操作需求,多技术路线、多系列灵巧手协同发展,形成更加完整的产品布局。
因时机器人将继续立足灵巧操作核心技术,不断提升产品力,将长期积累转化为更具应用价值的解决方案;同时深化与全球高校、科研机构及产业伙伴的交流协作,在前沿研究与产业实践的深度连接中,共同推动灵巧操作技术发展。
(来源:因时机器人)