机器人走进真实现场,靠的不只是理解任务,更要能把环境信息转化为动作,并在不断变化的条件下持续、可靠地执行。
在美国匹兹堡举行的 IROS 2026 上,至简动力(Simplexity Robotics)把这条从模型到执行的路径带到现场。自研世界动作模型 SimpleWAM 首次进行真机演示,运行于 i7 Pro 端侧,驱动机器人完成封胶带、打包盒子等作业。i7 Pro 与 iX 还分别展示了运控能力,呈现机器人在移动、双臂操作与整机运动协同方面的表现。围绕真实产线中的高精度操作,至简动力以 CNC 智能具身产线为背景,通过 Poster 和 Tech Talk 分享相关研究与实践。
从端侧动作生成,到机器人本体的运动控制,再到 0.5 毫米间隙下的精密操作,至简动力将展示具身智能如何在模型、机器人与工程系统的协同下,逐步进入真实任务。
PART 01
SimpleWAM 首次在线下驱动 i7 Pro 作业
当具身智能模型进入物流、制造和零售等真实场景,能力不再只由离线评测决定。模型既要理解环境和任务,也要及时把这种理解转化为动作,跟上机器人连续执行的节奏。
对许多现有世界动作模型而言,真机部署首先面临推理时延的挑战。模型通常需要在推理阶段生成未来画面或视觉特征,再据此预测动作。这种 "想象未来" 的方式有助于学习环境变化,却也带来额外的计算开销,难以满足机器人高频闭环控制的需求。
SimpleWAM 将 "理解未来" 与 "生成动作" 分别放在训练和部署阶段。训练过程中,模型联合学习未来视觉、3D 状态与动作信息,从多个维度理解物体运动、空间变化及动作结果;实际部署时,用于辅助训练的未来生成分支会被移除,模型无需显式生成未来画面,便可直接输出机器人动作。
为了处理连续任务中的状态变化,SimpleWAM 还引入轻量化时序视觉记忆,在控制计算开销的同时融合历史观察。视觉提示与空间定位能力帮助模型建立任务指令、目标外观和空间位置之间的对应关系;进度感知机制则根据任务推进情况调整动作片段的执行长度,在任务停滞或出现异常时及时重新规划。
经过端侧工程优化,6B 参数规模的 SimpleWAM 在 NVIDIA ThorX(T5000)机器人端侧芯片上的单次推理时延由 181.23 毫秒降至 42.31 毫秒,性能提升约 4.3 倍,可支持接近 24Hz 的闭环控制。在包含 50 个双臂复杂操控任务的 RoboTwin 2.0 评测中,SimpleWAM 取得了 92.6% 的综合平均成功率。
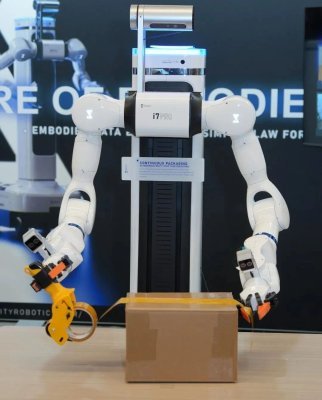
在 IROS 现场,这些模型能力通过 i7 Pro 的真机作业得到更直观的呈现。SimpleWAM 直接运行在机器人端,驱动 i7 Pro 完成封胶带、打包盒子等任务,展示从环境观察、端侧推理到机器人动作执行的完整链路。
与单次、孤立的动作相比,包装作业包含连续的任务状态与动作衔接,更能体现模型持续参与机器人执行的能力。此次演示也让一套 6B 级世界动作模型的端侧运行能力,从参数与评测结果转化为现场可见的机器人作业。
端侧部署能够降低机器人对云端通信的依赖,为模型进入物流包装、连续分拣、零售补货和柔性制造等需要持续感知与执行的场景提供基础。
PART 02
0.5 毫米间隙下,机器人如何实现可靠装配
封胶带和打包盒子的现场展示,首先让模型的端侧执行能力变得可见。但机器人真正进入工业现场后,速度只是问题的一部分。面对 CNC 这类高精度任务,系统还必须处理更小的误差空间、更复杂的环境信息和接触过程。
在本届 IROS 上,至简动力通过 Poster 和 Tech Talk,分享团队在高精度 CNC 机器人操作方面的研究与实践。相关工作以至简动力与绿的谐波共建的 CNC 智能具身产线为背景,关注机器人进入真实制造环境后,如何在高精度、长流程和复杂接触条件下保持可靠执行。
在这条产线上,一台机器人需要自主照看两台 CNC 机床,完成工件抓取、上料、插入、取出和放置等连续操作。环形金属工件与车床卡盘之间的间隙仅有 0.5 毫米,金属表面反光、纹理较弱,工件与卡盘外观相似。机器人进入机床内部后,还会面对视野受限,以及接触状态难以仅凭视觉判断等问题。
这些条件使 CNC 操作不再是一次简单的取放,而是对多视角感知、长流程记忆、动作选择和接触控制的综合考验。机器人既要结合头部与腕部相机的信息完成精细定位,也要保留此前的任务状态、筛选候选动作,并根据力和力矩反馈处理插入过程中的偏差与异常。
在这套系统中,SimpleWAM 根据多模态观察生成候选动作;DRAM 补充长流程任务所需的历史信息;DPE 对候选动作进行评估和选择;力矩门控与阻抗控制则用于处理接触阶段的受力变化与执行恢复。
因此,CNC 任务的可靠运行不能简单归因于某一个模型或模块,而是基础模型、感知、记忆、策略与控制系统共同作用的结果。它也进一步说明,当具身智能进入真实产线,模型能力需要与完整的工程系统结合,才能转化为稳定执行。
PART 03
i7 Pro 与 iX 面向真实任务持续进化
机器人本体是模型与控制技术进入真实任务的重要载体,也是至简动力持续验证具身智能技术路径的基础平台。此次 IROS,我们首次在线下展示 SimpleWAM 真机 Demo,由 i7 Pro 完成封胶带、打包盒子等作业;i7 Pro 与 iX 还分别进行了运控展示,呈现两款机器人在移动、双臂操作与整机运动协同方面的能力。
i7 Pro(面向真实作业的全场景具身机器人),集成双臂操作、关节力控与板载计算能力,为具身智能模型从端侧运行到本体执行提供完整的平台支撑。
在现场,i7 Pro 搭载 SimpleWAM 完成封胶带、打包盒子等作业,并展示移动与双臂协同的运控能力。观众可以从一项具体任务出发,了解端侧模型如何通过机器人平台进入连续执行流程。
iX(面向服务与智能交互的全场景服务机器人),围绕类人操作空间、整机运动协同与多模态交互进行设计,支持机器人在动态环境中完成更加连贯的移动与操作。
IROS 现场,iX 展示了整机运控能力,呈现机器人不同部位之间的运动协调,以及移动与操作相结合的任务表现。与 i7 Pro 的工业作业展示相呼应,iX 从服务与交互场景出发,展现另一类机器人本体如何承载具身智能能力。
从 i7 Pro 的 SimpleWAM 现场作业,到两款机器人的运控展示,观众可以在同一展位看到机器人如何将模型、控制与本体能力落实到不同的真实任务中。展台还陈列了 i7 Pro 关节臂和新版 iX 手臂的塑料关节展示件,进一步呈现至简动力从整机平台到关键部件的研发路径
PART 04
从模型能力走向真实生产力
从 SimpleWAM 驱动 i7 Pro 完成现场作业,到 0.5 毫米间隙下的 CNC 高精度操作,至简动力此次展示的不只是单项模型或产品,而是模型、本体与工程系统如何协同进入真实任务。这也是至简动力持续开展全栈研发的核心方向:在具体场景中验证技术,并以现场问题推动模型和机器人平台继续迭代。
IROS 2026 期间,欢迎前往至简动力 Booth 228,观看 SimpleWAM 与 i7 Pro 的现场作业,了解 CNC 高精度操作研究,并体验 iX 的遥操作与全身控制能力。
通过此次 IROS 展示,至简动力也希望与更多来自学术界、产业界和机器人开发社区的伙伴展开交流,围绕模型、本体、数据与真实应用的协同推进,探索具身智能走向实际场景的更多可能。
(来源:至简动力)