选具身机器人,就上具身之家
科技资讯

具身之家资讯

无问智科助力无界动力,MWA™‑Phoenix 隐空间世界模型基座正式发布并开源

无问智科助力无界动力,MWA™‑Phoenix 隐空间世界模型基座正式发布并开源

—— 无问智科数据助力模型贯通仿真真机

近日,无界动力正式发布并开源 MWA™-Phoenix 隐空间世界模型基座,该模型在 LIBERO-Plus、LIBERO-Pro、RoboCasa GR1 等多项具身智能权威评测榜单表现突出,实现仿真、真机与真实场景能力贯通。MWA™-Phoenix 坚持隐空间世界模型 + 强化学习技术路径,不依赖测试集复刻、不依赖深度传感器,兼顾环境鲁棒性、任务泛化能力与真机落地执行能力。在研发训练过程中,无问智科为其配套供给无本体的 UMI、Ego 等第一视角数据,并补充仿真合成数据,前者减少机器人本体特征对世界表征学习的干扰,后者扩充长尾边界场景。此次协同是无本体视角数据与仿真合成数据在隐空间世界模型路线上的一次落地实践。

Agnes 亮相物理 AI 与世界模型大会:看看「万物共脑」的现场!

Agnes 亮相物理 AI 与世界模型大会:看看「万物共脑」的现场!

—— 万物共脑,现场体验设备互联互动

10 月 20 日 —22 日,物理 AI 与世界模型大会在南京国际博览中心举行,Agnes AI 以「万物共脑」为主题亮相 4 号馆 C01 展位,现场带来瓦力小车、机器狗、Microduck、机械臂等 AI 实践展示。Agnes Harness 是一套面向智能体开发与产业应用的开源 Harness,借鉴人体系统分工,由大脑(LLM)、小脑(决策模型 Jev)、反射弧(Workflow)、记忆与主动性(Agent Loop)、学习能力(RSI/TTT)及身体(MHS)组成,可连接大模型、工具、业务系统与物理设备。现场还展示医疗器械、数字内容创作、环境监测等行业应用案例,以及 Agnes 双进化智能系统与 AI 王者荣耀战队直播。Agnes Models 月 Token 调用量超 65 万亿。

跨维发布全球首个机器人任务原生 3D 世界模型 UNITAS,探索 Physical AI 统一表示空间

跨维发布全球首个机器人任务原生 3D 世界模型 UNITAS,探索 Physical AI 统一表示空间

—— 1.7B 参数 "屠榜",探索 Physical AI 统一空间

近日,跨维智能发布全球首个机器人任务原生 3D 世界模型 UNITAS,探索为 Physical AI 建立统一表示空间。UNITAS 让模型直接在三维物理空间中学习,将观察、动作流与场景流在统一坐标系下联合建模,并引入世界对齐 3D 位置嵌入与物理时间轨迹编码器。仅凭 1.7B 参数,UNITAS 在 LIBERO 上取得 99.8% 平均成功率、LIBERO-Plus 达 89.1%,RoboTwin 2.0 双臂操作成功率超 93%,超越 Fast-WAM、Motus 等更大参数模型;场景运动预测误差降至 0.427 厘米,真实机器人任务平均成功率 85%。

从触觉出发,与世界共探物理智能

从触觉出发,与世界共探物理智能

—— 感知 - 数据 - 模型全链路,三任务自主操作

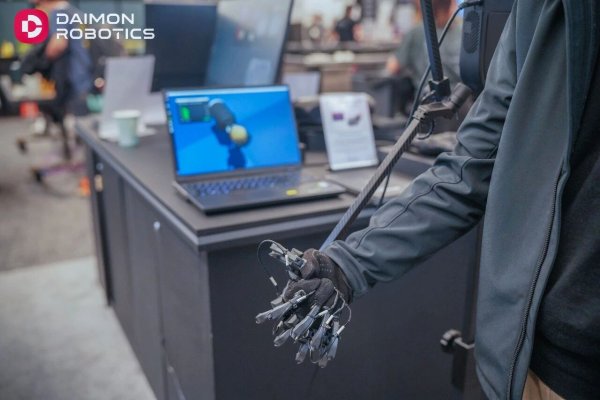
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,戴盟机器人以 "From Touch to Intelligence" 为主题,携「感知 - 数据 - 模型」全链路物理智能体系亮相。现场演示「友谊手链制作」「把幸运袋回家」「笔袋收纳」三项长时序自主操作任务,展示 Daimon-TWM 触觉锚定世界模型在毫米级精细操作、柔性材料处理中的能力。同时展出视触觉传感器(可承受 500 万次按压、IP67 防护)、DataNexus 数据采集体系及 DM-DataMaster Hand 遥操作数采手套,并参与 Workshop 与精英晚宴分享,持续构筑物理智能基座。

西湖机器人发布人形全身通用大脑基础模型WR1

西湖机器人发布人形全身通用大脑基础模型WR1

—— 高动态拟人协同,全球首次灵巧手自主叠衣

10 月 8 日,西湖机器人正式发布人形全身通用大脑基础模型 WR1。WR1 采用全球首创通用大小脑双预训练架构,大脑融合世界模型与视觉 - 语言 - 动作模型,统一输出包含身体移动、全身姿态、灵巧手操作的完整动作序列,交由预训练通用动作专家 GAE 执行,实现高动态、拟人、全身协同的运动操作一体化。家庭场景演示中,机器人叠完裤子丝滑转身至冰箱取物、下蹲同步抓取收纳框、边移动边收纳玩偶;机械臂平台最快 36 秒自主叠衣、成功率 100%,并全球首次实现人形机器人灵巧手自主叠衣。

世界可以生成,经验也可以:JoinAI 在云栖大会发布 Physical AI 空间生成平台

世界可以生成,经验也可以:JoinAI 在云栖大会发布 Physical AI 空间生成平台

—— 让 Physical AI 训练经验可主动构建

9 月 24 日,2026 云栖大会期间,JoinAI 卓印智能发布面向 Physical AI 的空间生成平台。用户通过自然语言指令即可生成可进入、可编辑的三维空间,对象可增删改,并同步输出深度、分割、点云、相机参数等训练信息。JoinAI 将下一阶段定位为 "The Experience Layer for Physical AI",通过空间构成、生成式世界建模与 Terra 世界模型形成数据闭环,让长尾与失败场景可被主动定义,训练经验可规模化生成。

Physical AI 创业公司「息壤开物」成立两月,连获数亿元融资,物理能力登顶全球第一

Physical AI 创业公司「息壤开物」成立两月,连获数亿元融资,物理能力登顶全球第一

—— 贝尔曼方程重做物理基模

近日,息壤开物宣布完成数亿元种子轮及天使轮融资,敦鸿资产领投,华控基金、三花控股、银杏谷资本等跟投,估值达 5 亿美元。公司由华为大模型体系两位核心人物创办:CEO 李寅曾任华为云大模型 CTO,张含望教授将出任联合创始人、首席科学家。息壤开物以贝尔曼方程最优解为根基,将世界推演与视频渲染解耦,走原生物理预训练路线,统一世界模型与策略模型。9 月 16 日 WorldArena 2.0 总决赛中,公司拿下轨迹精度全球第一、物理合规性全球 TOP 3。公司计划以 L0/L1/L2 底座覆盖机器人、自动驾驶、天气预测等。

具脑磐石携类脑认知世界模型Cog-WM 1.0实战首秀,亮相2026华为全联接大会

具脑磐石携类脑认知世界模型Cog-WM 1.0实战首秀,亮相2026华为全联接大会

—— 化学实验全自主长程操作

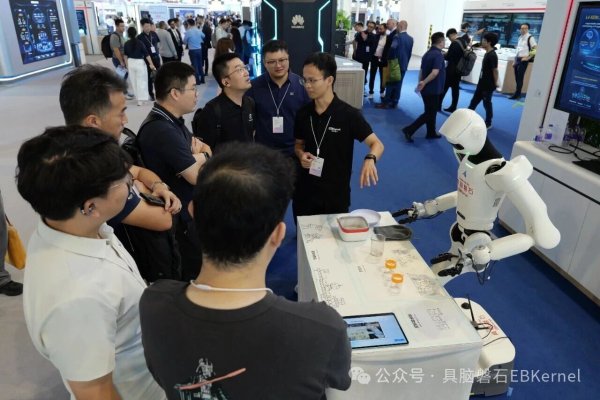
9 月 19 日,华为全联接大会 2026 在上海落幕,具脑磐石携类脑认知世界模型 Cog-WM 1.0 实战亮相。在科学实验室模拟场景中,搭载 Cog-WM 1.0 的机器人按指令完成人机混合与全自主并行的化学实验操作及收纳清理,呈现 "全自主长程操作、高风险动作按需接管、标准化收纳" 能力主线。这是继 9 月 14 日浦江论坛发布 Cog-WM 1.0 后的首次实战展示。该模型已在轮式人形、四足等多构型上验证无预建图导航、时空记忆检索、空间问答与寻物,并获移动与操作双 SOTA,将持续提供移动导航、操作、协作、交互等产品能力。

从视频读出全掌力,用人手交互训练世界模型!Xspark AI 联合高校发布两项触觉成果

从视频读出全掌力,用人手交互训练世界模型!Xspark AI 联合高校发布两项触觉成果

—— 人手交互训练世界模型

近日,Xspark AI 联合多所高校发布两项触觉研究。TouchSight 通过手套实测力与裸手外观的成对迁移,不装传感器也能从第一人称视频读出全掌力:HumanTouch 提供约 500 小时实测语料,TwinTouch-20H 改换外观保留力标签,在 OakInk2 上优于 BSTRO、DECO、HACO 等方法。DexTouch-WM 对齐人机触觉布局与动作表示,让约 100 小时人手交互监督灵巧手视触世界模型,真机数据固定时加入人手数据仍能提升接触预测。两项成果均基于自研 HumanTouch 采集系统。

具脑磐石发布业界首个类脑认知世界模型 Cog-WM 1.0,让机器人像人一样自主探索与操作

具脑磐石发布业界首个类脑认知世界模型 Cog-WM 1.0,让机器人像人一样自主探索与操作

—— 导航操作双域能力验证

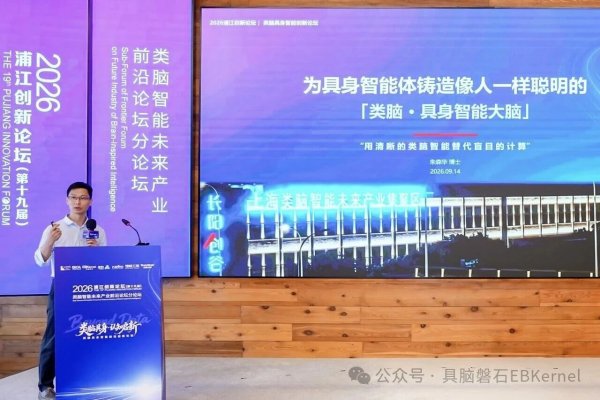
9 月 14 日,具脑磐石在 2026 浦江创新论坛・类脑具身智能分论坛发布全球首代类脑认知世界模型 Cog-WM 1.0,是全球首个基于成体系类脑神经机制研发的隐空间预测世界模型。模型以感知编码与目标调控、时空记忆内容结构分离、隐空间多层级预测三套类脑机制驱动,使机器人无需预建地图和海量数据即可完成自主导航与操作。据披露,导航成功率较 BSC-Nav 提升超 10%,操作任务优于海量数据预训练 SOTA(π0.5)最多 16% 以上,已在轮式人形、四足等本体验证。具身智能竞争正从大数据预训练范式走向多元并存。

共 55 条,每页 10 条