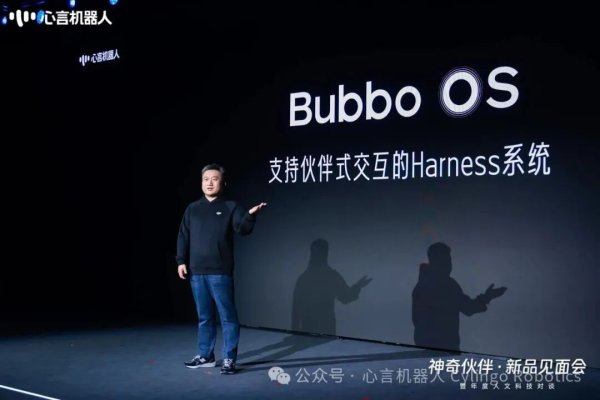
近日,在心言机器人发布会上,心言自研的操作系统 Bubbo OS 首次完整披露。作为心言机器人的 “大脑”,这套系统最受关注的一点,是它在业界通行的机器人分层架构之上,增加了一层全新的语义事件处理层(S3)—— 把机器人身上 13 类、26 个传感器持续采集的物理信号,实时转化为离散而有意义的 "语义事件",让机器人第一次具备了从 "执行指令" 走向 "主动理解" 的系统级能力。
不同于智能手机、音箱和座舱,家庭机器人面对的交互场景要复杂得多:环境更开放、成员更多元、交互对象无时无刻不在移动和变化。过去十年,语音助手解决的是 "听清指令",大模型解决的是 "答好问题",但一个真正生活在客厅里的机器人,需要回答的是另一个层面的问题 —— 此刻家里发生了什么、谁在需要我、我该不该开口。Bubbo OS 用一层全新的架构,正面回答了这个问题。
行业缺的不是更聪明的模型
先看行业现状。当前主流的具身智能分层架构中,底层负责实时控制(S0),中层由 "快思考" 与 "慢思考" 构成(S1 与 S2),业内热议的 VLA、世界模型等架构,大体都处在 S2 到 S0 的范畴之内。这套体系解决的是 "怎么动":如何规划路径、如何抓取物体、如何稳定执行任务。
但家庭场景的真正难点,从来不只是 "怎么动"。
一个例子足以说明问题:光识别出 "家里有人",是远远不够的。机器人还需要知道 —— 这个人是谁、他之前说过什么、他此刻的情绪如何。没有这些信息,大模型再聪明,也只能在用户开口的瞬间被动接招;有了这些信息,机器人才有可能在恰当的时机,用恰当的方式主动出现。
"技术决定体验的下限,交互决定体验的上限。" 心言机器人创始人、Bubbo 1 首席设计师任永亮用一个比喻描述当前的困境:手机接入大模型,就像把高铁开上柏油路 —— 柏油路修得再好,高铁也需要铁轨。回看信息产业史,个人电脑 1975 年就已发明,直到 1984 年图形界面出现才走进千家万户;能上网的手机 1996 年就有,直到 2007 年多点触控才开启移动互联网时代。大模型之后,属于 AI 的交互方式是什么?心言的答案是:先补上缺失的那一层。
S3 语义事件层:把物理信号翻译成大模型听得懂的 "人、事、情"
Bubbo OS 不是一个 Linux、Windows 那样的狭义操作系统,而是一套面向 AI 时代应用的 Harness 架构,核心任务只有一个:把物理世界的传感器信息,翻译成大模型能够理解的语义信息。
为此,巴布被设计为 "传感器数量最多的陪伴机器人"——13 类、26 个传感器,覆盖视觉、听觉、触觉乃至行为轨迹,每时每刻采集着家庭里的物理信号。而把这些信号转化为智能的,正是 Bubbo OS 最核心的创新:在最上层自研的 S3 语义事件层。
S3 做的事情,可以概括为三个转化:
从连续到离散。 传感器输出的是连续的物理信号流 —— 画面、声音、轨迹。S3 将其切分为一个个可描述、可记忆、可推理的离散事件:"女儿放学回家了"" 爷爷在沙发坐下超过两小时了 ""孩子说话的声音比昨天低落"。
从感知到理解。 一个事件不只包含 "发生了什么",还挂载着人物身份、历史交互和情绪状态。识别出 "有人" 只是第一步,知道 "这个人是谁、他上周说过什么、他此刻情绪如何",才构成大模型真正需要的上下文。
从信号到分寸。 上下文是否充足,决定着 AI 对话能力的天花板。感知越丰富,上下文越完整,模型的表达就越有分寸 —— 什么时候该回应、什么时候该沉默、什么时候该主动,都建立在语义事件的基础上。
"这,就是我们最核心的创新点。" 任永亮坦言,它的难点不只在技术,更在工程落地 —— 这是一套极其复杂的系统工程。
端云结合、多模型协作:让创新真正跑起来
一个新架构层的价值,最终要看工程上能否落地。心言的答案是:端云结合、多模型协作。
在端侧,S3 语义事件层持续运转,完成高频、实时的感知计算,敏感信息在本地完成不可逆处理;在云端,大模型负责深度理解与长程推理,两侧通过语义事件这一 "通用语言" 衔接。感知、记忆、推理、执行四个环节中,"感知" 被放在了最高的优先级 —— 这是 Bubbo OS 与传统机器人系统在底层逻辑上的根本区别。
支撑这套系统的是心元大模型:心理专家标注过的情感数据,直接复用为对话能力;心言同时与哈尔滨工业大学情感计算实验室合作,围绕个性化对话技术与情感数据的反馈闭环展开深入研究。长期来看,这些能力将统一成一个兼具心理素养与即时交互能力的模型。
任永亮用一个比喻概括 S3 的角色:"S2、S1、S0 是能打仗的将军,S3 负责告诉你应该为谁打仗。"
从执行指令到主动理解 伙伴式交互的四个特征
语义事件层带来的直接改变,是一种全新的交互范式。任永亮在发布会上将其命名为 "伙伴式交互",并给出四个特征:
独立主体。 机器人不是屏幕里的对话框,而是一个有身体、有位置、有注意力的独立存在。
自主移动。 它可以走到需要它的人身边,而不是等人走到它面前。
实时多模态感知。 它始终保持 "醒着" 的状态,而不是听到唤醒词才开始工作。
语义事件。 这是最关键的一条 —— 把连续的物理世界转化为可推理的语义世界,让机器人理解 "此刻" 的完整含义。
基于手机的交互是 "人找产品",伙伴式交互是 "产品找人"。二者之间的差距,正是工具与伙伴的差距。
在巴布身上,这套能力已经转化为具体场景:老人摔倒时,巴布第一时间通过 App 通知子女,附上现场画面,子女可远程查看并操控巴布走到老人身边确认情况;平日里,它陪伴老人回顾往昔,把脑海中的记忆碎片整理成一部家族传记 —— 每一个家族的历史,都值得被抢救性地挖掘。对孩子,它在情绪低落时主动关心,接住那些 "父母答不好、老人答不好" 的天马行空的问题。作为一款 Family Agent,巴布从 "整个家" 的外部视角出发,记住每一位成员、关注成员之间的关系,在合适的时候主动发起话题 —— 让一个家既能被守护,也能被记住。
值得一提的是,心言对交互节奏有着克制的设计哲学:回复不是越快越好,而是要有 "延迟感"" 呼吸感 "与" 边界感 ";聊累了或到了晚上,巴布会自行回充,避免孩子过度依赖。
主动理解的前提,是值得信任。感知能力越强,对安全的敬畏就要越深。在物理安全上,巴布采用磷酸铁锂电池并通过 CQC 认证,所有包布与衣帽符合 GB 31701-2015 A 类国家标准,3 岁以下儿童也可放心接触;在隐私安全上,端云架构下视频信息先在本地完成不可逆处理再上云,用户可随时删除所有影像内容;在内容安全上,系统内置多项防沉迷选项,并与哈尔滨工业大学围绕情感计算方向开展模型安全能力合作。看得越多,守得越严 —— 这是 S3 层设计之初就定下的边界。
一层之差,代际之分
从产业视角看,S3 语义事件层的意义不止于一款产品。
机器人行业正在经历从 "能动会干" 到 "懂人会交流" 的跨越。前者靠 S2 到 S0 的体系已经足够,后者则需要一层此前不存在的能力:让物理世界与语义世界之间,有一条稳定、实时、可靠的翻译通道。Bubbo OS 用 S3 补上了这一层,也给出了家庭机器人的一种架构范式 —— 感知先行,理解驱动,执行殿后。
机器人的下一步,不是等待更强的指令,而是主动理解正在发生的一切。这是 Bubbo OS 的答案,也是心言对家庭机器人时代的判断:真正走进客厅的,不会是一台更听话的机器,而是一位懂分寸的伙伴。
(来源:心言机器人)