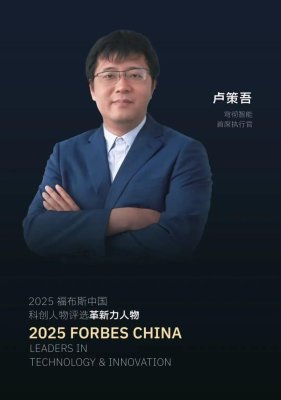
穹彻智能联合创始人、首席执行官、首席科学家卢策吾,是国内具身智能领域标杆学者与产业创业者。上海交通大学教授,斯坦福博士后,深耕计算机视觉、机器人感知与通用具身智能基础模型研究,自研 Noe-0 世界模型,打造穹彻具身大脑系统,推动通用机器人从实验室算法走向真实场景落地。
卢策吾,穹彻智能联合创始人、首席执行官、首席科学家,上海交通大学教授,斯坦福大学人工智能实验室博士后,师从李飞飞、LeoGuibas 院士。国内最早深耕具身智能方向的研究者,具身智能领域首位科学探索奖获得者,入选 MITTR35 中国 35 岁以下科技创新精英、吴文俊自然科学一等奖。
他长期聚焦机器人感知、通用抓取、具身基础模型研究,原创 AnyGrasp 机器人抓取算法,构建 RH20T 大规模力觉具身数据集,是国内唯一加入国际 OpenX 具身数据集项目的学者;开源 AlphaPose、GraspNet 等国际知名开源框架,在《自然》、CVPR、ICRA 等顶刊顶会发表百余篇论文,多次斩获国际机器人顶会最佳论文。
2023 年孵化创立穹彻智能,聚焦通用具身智能大模型研发,推进通用机器人技术商业化落地。
上海穹彻智能成立于 2023 年,专注通用具身智能基础模型、机器人感知与决策系统研发,核心产品为穹彻具身大脑,面向工业、家庭、服务业通用机器人提供核心智能能力。旨在打造通用机器人的 "大脑",研发能够自主感知、理解环境、规划动作、自适应完成多样任务的具身基础模型,降低通用机器人落地门槛。
自研 Noe-0 世界模型、穹彻具身大脑系统;AnyGrasp 抓取算法实现机器人通用物体抓取能力突破;建成 RH20T 首个含力觉信息的大规模国内具身数据集,支撑具身大模型训练。
面向通用机器人厂商输出标准化具身智能能力,推动机器人从单一固定任务走向可泛化、自适应的通用智能,加速通用机器人产业化进程。
成立短期内连续完成多轮融资,红杉中国等头部机构领投,团队拥有大量具身智能、机器人感知相关发明专利,核心技术处于国际第一梯队。
AnyGrasp 算法实现通用物体抓取能力超越人类基准;RH20T 为国内首个大规模力觉具身数据集;相关技术已在多款商用机器人产品落地验证。
原创通用机器人抓取核心算法
AnyGrasp 实现非结构化场景下通用物体稳定抓取,解决机器人落地最核心难题之一。
搭建国产大规模具身数据集
构建 RH20T 力觉具身数据集,补齐国内具身大模型训练的数据短板,参与国际顶级联合数据集项目。
打造通用具身大脑产品实现产业化
从学术算法落地工程化产品,输出标准化具身智能能力,赋能各类通用机器人硬件。
打通学术研究与产业落地闭环
依托上海交大实验室的前沿研究能力,结合穹彻智能完成产品化、商业化验证,推进具身智能落地。
技术上,突破机器人通用感知、自主抓取、环境自适应等核心难题,搭建国产具身智能基础模型体系,缩小国内与国际顶尖水平差距。
产业上,为通用机器人行业提供标准化智能大脑方案,打破机器人 "一机一任务" 的局限,加速通用机器人商业化落地。
推动人工智能从纯数字世界走向物理实体世界,未来有望在工业、家政、养老等场景落地通用智能机器人,重塑生产力形态。
卢策吾作为国内具身智能领域的领军学者与创业者,长期深耕机器人感知与通用智能基础研究,产出 AnyGrasp 等标志性技术成果,创立穹彻智能推动具身大脑产品落地,打通具身智能从前沿理论、数据集建设到商用产品的完整链路,为国内通用机器人产业奠定重要技术基础。
(来源:穹彻智能)