关于四足机器人,我们听到客户说:
“从楼梯上跳下去关节可能就坏了”、“保修狗但不保修关节”、“关节太重”……
因此我们一直在思考:
怎么做一款关节 —— 高寿命、负载能力强、持续稳定、轻量化?
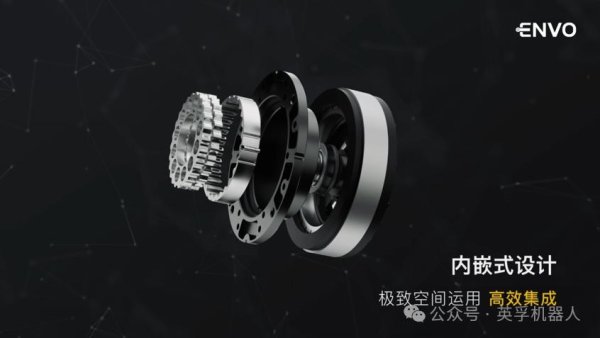
今天,我们推出了专门适配于中型 15-20kg 负载四足狗的一体化关节 —— 内嵌式摆线关节模组。
为什么说它特别适配于中型的狗 —— 完全满足需求的参数、更长的寿命、更高的扭矩密度、更小的体积。
产品性能参数
我们为它做了哪些事情?
专属的摆线减速器
我们将该摆线减速器的参数定位于两级行星减速,精度、效率、反驱性能只优不弱。
依托自研修型系统,我们可以达到客户所需要的理想型。设计与制造工艺相配合,只为给客户带来最直接的提升、最简单的替换。
内嵌式结构设计
我们将摆线减速器与电机紧密布局,实现 51mm 的轴向高度,整个关节高度下降 30% 以上。
大电机 + 小减速器的设计,避免关节因为 “木桶效应” 而产生绝对短板。
散热设计
“几乎不增加重量、几乎不增加厚度、几乎不增加成本” 是我们对于散热的核心要求。
对于被动散热。
在传动端,我们通过提高减速器效率,降低摩擦等损耗,减少热量产生。
在外壳端,采用多槽散热设计,增加外表面换热面积,为热量向环境传递提供条件。
在驱动端,结合功率器件排布与导热路径设计,改善局部热量积聚,让驱动散热与关节整体结构相配合。
对于主动散热,我们预留了液冷散热的方案,产品可随时替换为带液冷方案的关节。
关于价格
行业上,很多人的认知是摆线减速器很贵。
但我们说不对。
我们持续推进工艺研发与制造优化,让摆线关节在性能之外,也具备面向批量应用的成本竞争力。
让客户的产品价格有竞争力,我们才有竞争力。
(来源:英孚机器人)