源策未来要做全身智能(Whole-Body Intelligence,WBI),目标指向通用物理智能:机器人像人一样在真实环境中完成推门、扶车、边走边让出空间这类全身任务,而不是在动作上看起来比较像。全身智能的价值,最终要由物理世界中的可部署性来定义。
好的大脑需要一个好用的身体和小脑。一个 "知道要做什么" 的策略,需要一个 "稳定做得到" 的执行系统。
"所谓理解,就是感受到目标与现实之间、意图与执行之间的契合 —— 而身体,就是我们在世界中的锚点。"
—— 梅洛・旁蒂
我们发布 Anchor 1,希望机器人能够跨越人与机器的构型差异,保留任务真正依赖的动作结构,在物理世界中精准、稳定地锚定自身。
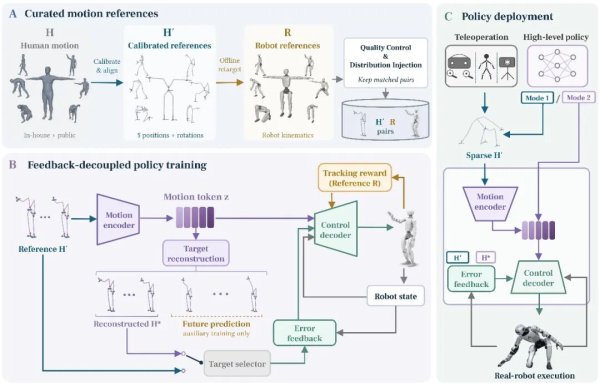
Anchor 1 的技术选择是意图保留,而不是动作复刻。它不做在线关节空间重定向,用校准的稀疏运动参考承载任务意图的结构,把运动学自由度留给精度和稳定性本身。以推门为例,人的臂长和机器人不同,关节轨迹必然不同;必须保留的是手接近门把的路径、身体重心转移、脚支撑切换。Anchor 1 对齐的正是这些结构,也是源策 S0 定位的技术兑现:S0 作为运动控制基模系统,把动作意图转化为稳定的全身运动。
效果由严格的真实世界全局评分给出:Anchor 1 将跟踪误差降低 30% 到 80%,所需前瞻输入更少;同一条部署管线中,遥操作数据采集更高效,自主任务成功率更高。执行层的不确定性被压下去之后,上层能力的每一次改进才有机会在物理世界上被观测到。
论文题目:
Anchor 1: Precise and Stable Humanoid Control for Whole-Body Manipulation
项目主页:
https://www.archon.tech/research/anchor1
抢先体验:
https://www.archon.tech/research/anchor1-access
论文链接:
https://arxiv.org/abs/2611.00193
01 精度这笔账 从机器人动起来之前就要算
遥操作要直观易用,操作者需要能够预期:自己的动作会让机器人如何运动。即使人与机器人的身体比例不同,这种动作对应关系也应尽可能清晰、稳定。因此,在将人体动作适配到机器人尺度时,我们希望保留任务相关的轨迹结构与运动方向。
我们比较人体腕部轨迹与不同输入表示形成的参考轨迹,观察轨迹结构和运动方向特征在指令转换过程中是否得到保留。如果这些信息在指令形成时就已失真,后面的控制器即使跟踪准确,也难以还原原本的动作意图。
不同表示下形成的腕部参考轨迹:绿线(Anchor 1 稀疏表示)相比橙线(SMPL 正向运动学表示)提升原轨迹一致度 80% 以上。
Anchor 1 的做法,是先根据人和机器人的身体比例校准动作,再取骨盆、双腕、双踝五处的位置和朝向作为目标。真机执行时,这些稀疏运动参考直接输入控制器,无需在线求解一整套机器人关节轨迹,也就是去除了现有方法常用的 Retargeting(重定向)过程,从而建立更直观、可预期的人机运动对应关系。
五处目标保留关键运动约束,也为其余关节留出协调空间。以弯腰碰脚踝为例,要保住的是手与脚踝相遇的那一刻。肩要多转一点,膝要多弯一点,机器人可以选适合自己身体的做法。
02 身体动了 目标还在原处
机器人俯身伸手靠近货架,却在调整姿态时向后挪了半步。手相对身体的位置可能仍然准确,但它与货架之间的距离已经变了。
这就是我们强调做全局评测的原因。局部评分去除骨盆的水平平移,考察身体各部分的相对跟踪表现;全局评分只在动作开始时对齐水平位置与朝向,此后的身体漂移和目标偏差都计入结果。在 G1 真机的站立触达和全身组合动作两组测试中,Anchor 1 的全局腕部、踝部平均位置误差均为参评方法中最低。
准确还需要贯穿整个动作过程。半跪着侧身伸手,短暂到达目标之后能否保持?收手时,支撑脚是否发生滑移或额外迈步?这些都会影响一次操作能否稳定完成。
Anchor 1 的配套 benchmark 就从这些问题出发。In-house Track 把伸手、转身、移动和支撑变化组合起来,检验几件事同时发生时,全身还能不能配合好。Public Track 换用不同来源的公开动作,检验能力能否延伸到更广的运动。Reachability Track 把一个要求测透 —— 换几种姿态,能否伸到目标、保持、收回,同时让支撑脚稳在该在的位置。
在人体动作测试中,Anchor 1 均获得了严格阈值下数十个百分点的成功率提升。值得注意的是,其它方法普遍利用了更多未来帧,同时在评测时输入的是机器人本身动作,也就是最终评测默认的真值动作。节省的未来帧与 retargeting 过程,也意味着更低的运行时延与更跟手的遥操体验。
03 上层给出目标 身体管好眼前这一步
做整套 WBI,有些问题必须在两层之间划清楚。比如同一次伸手,机器人的手腕这次偏左,下次偏右。两次需要的修正恰好相反,但上层想表达的动作完全一样。
我们的判断是,上层模型应该能说清 "往哪儿去",而不必连机器人这一次会偏向哪边也提前猜。因此,Anchor 1 用运动编码保留目标动作,把执行中的偏差单独交给控制器纠正。上层既可以直接给出五处身体目标,也可以给出紧凑的动作编码(motion token)。收到编码后,Anchor 1 会还原出近期目标,身体依然知道该对着哪里纠偏。
同一个目标可以反复使用,每一次纠偏,都取决于机器人当下的状态。
最后,我们让这套设计过两道真机关卡:一是遥操员成功采集真机数据的效率,二是小脑模型支撑大脑决策的任务成功率。
在将箱子踢入指定区域和取放拖鞋两个任务上,使用 Anchor 1 遥操,每小时都能采到更多成功示范。再用各自链路采集的数据训练上层策略,让策略通过稀疏五点或 motion token 两种不同接口形式驱动机器人,Anchor 1 配套系统在两项自主任务上的成功率也都更高。
04 下一步 把任务带到更大的空间里
源策未来做 WBI,看重的是这套系统能怎样一起往前走。人类数据让模型见到更多做事的方法;身体控制得更好,机器人就能到更多地方采示范、试策略;而真机上哪一步做准了、哪一步还差一点,又会反过来告诉我们,该补什么数据、该改动作生成,还是该把控制再往前推一步。这也是我们把数据、模型、控制和评测放在一起做的理由。
Anchor 1 地形交互探索。
One more thing. 楼梯是下一步的一个起点。在不远的未来,我们的 Anchor 1 还将升级到更丰富的场景地形,不断扩展全身操作边界。
Anchor 1 的模型权重、部署代码、遥操数采方案和使用指南预计于 2026 年底发布。我们也在筹备 2027 年初的全身控制挑战赛。
(来源:源策未来)