具身智能的竞赛里,本体已经越来越会「表演」,但真正卡住通用机器人能力涌现的,不是硬件,也不是模型,而是数据。
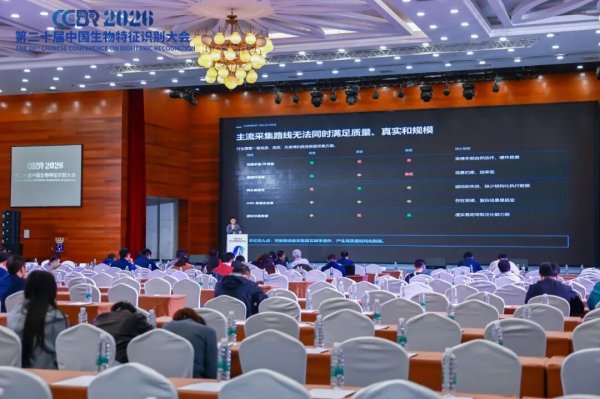
11 月 1 日,手亿科技联合创始人兼 CTO 于进洋在 CCBR 上发表题为《构建大规模具身智能数据基座,加速 AGI 到来》的演讲,系统阐述了手亿对具身智能数据瓶颈的判断与解法。
行业瓶颈:数据是最大卡点
于进洋指出,具身智能三大要素正在分化:
本体:硬件与供应链成熟,人形、双臂、灵巧手快速迭代;
模型:VLA、分层模型、世界模型持续演进,认知能力快速提升;
数据:真实操作数据严重匮乏,决定泛化操作上限。
「具身智能的上限不在表演,而在可泛化操作数据。」当前 AI Infra 已初步具备支撑大规模训练的能力,但高质量全模态数据匮乏,直接导致模型无法涌现物理常识与通用操作能力。补齐数据缺口,是行业破局的关键。
数据缺口:数量级不够
公开数据集的量级:World In Your Hands 1000+ 小时、RoboCOIN 18 万 + demos、Open X-Embodiment 100 万 + episodes、EgoSuite-Open100K 10 万小时…… 但这些距离「通用操作涌现」的需求仍有数量级缺口。结论直接:当下数据种类、质量、数量都远无法满足 Scaling Law。
主流路线的困境
为什么数据这么难采?五条主流采集路线各有短板:
动捕手套 / 外骨骼:质量高,但束缚手部、硬件昂贵;
遥操作设备:质量高,但场景约束、效率极低;
纯头戴视觉:真实感强,但遮挡即失效、缺少结构化执行数据;
虚拟仿真:规模高,但虚实差距导致泛化能力弱。
第一人称(Ego-centric)视频虽是正确方向,但仅靠头戴相机无法稳定描述「手怎么做」—— 手部重建质量不稳、真实任务频繁遮挡、关注点不总在手上。因此,真实数据采集不能只靠头戴相机,还需要手部传感、时空同步和数据平台一起做。
手亿的解法
手亿的切入点是:可穿戴设备采集真实裸手操作,产出高质量结构化数据。
产品形态做到「无束缚、易部署、低成本」:
规模化:支持真实场景大规模采集;
高质量:高速视觉模组 + 高精度 IMU,实现高精度手部姿态与轨迹重建;
无束缚:裸手佩戴,保留真实操作动作与触觉;
可部署:室内 / 室外可用,快速佩戴、快速启动。
核心能力:21 个手部关键点 3D 坐标与腕部 6DoF 轨迹输出,手部重建误差小于 3mm,腕部轨迹误差小于 1cm,全行业领先。全自动视频分段与多层级任务标注。形成硬件 + 算法 + 软件平台三合一的闭环交付。
商务合作
工程样机 / 开发者套装:面向算法团队、科研机构,交付腕带 + 头戴 + SDK + 数据导出;
企业级数采解决方案:面向机器人公司、物流 / 仓储企业,交付批量部署 + 数据平台 + 私有化 / 定制化;
联合数据服务合作:面向数据中心、生态伙伴、场景方,共建行业数据资产。
「补齐数据缺口,是具身智能破局的关键一步。」手亿科技开放工程样机预约、企业 POC、联合数据采集与行业场景共创,欢迎对具身智能数据基座感兴趣的朋友交流。
(来源:手亿智能)