今年,触觉感知的生意正悄悄热起来,资本厮杀的具身大方向又多了一个细分赛道,盯上了机器人身上“穿”的。
最近一段时间,原本机器人本体和大模型的热闹场面冷静了不少,上游的灵巧手、触觉传感器、电子皮肤反而成了少数仍在逆势吸金的环节,
10月到11月初,短短一个月时间,电子皮肤赛道公开披露的融资至少有8笔。赛感科技Pre-A++轮由广州工控独家投资,矩侨工业拿到蚂蚁领投的亿元级A轮,模感科技完成鼎晖、绿洲联合领投的亿元级天使加轮,灵感机器人、墨现科技、君柔科技也各自交割了数千万元级的新一轮。
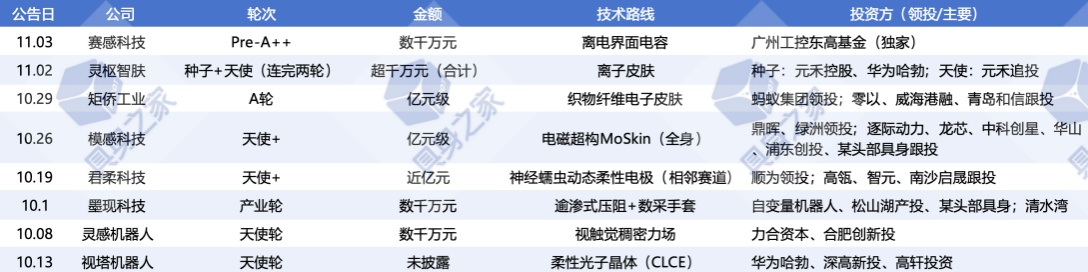
出手最积极的是产业资本。仅10月,华为哈勃就接连投了视塔机器人、灵枢智肤两家;蚂蚁两个月里连续领投戴盟机器人和矩侨工业,前者走视触觉,后者走织物。
头部玩家的资本化进程也在加速。帕西尼今年8月完成10亿元B+轮,9月又拿下数亿元,累计融资超40亿元、估值突破百亿,并在9月向北京证监局办理IPO辅导备案,成为触觉赛道第一家启动上市进程的公司。
不再是“为什么需要”
“去年我们还需要向客户解释为什么机器人需要触觉,但今年3月之后,这已经不再是一个需要论证的问题。真正的分歧转移到了另一个层面,触觉信号究竟如何被用起来。”赛感科技CEO熊赓超对硬氪表示。
3月前后,就是这个赛道的分水岭。
据高工人形机器人不完全统计显示,2026年前7个月,人形机器人传感器领域共发生15起融资,金额合计31亿元;仅7月就有6家触觉传感器企业获得融资,金额达到15.6亿元。
商业化人形灵巧手上,触觉传感器的渗透率从2025年初的20%爬到了60%以上。一只灵巧手要配13到15个触觉传感器,加上力矩传感器,合计约占人形机器人本体成本的20%,其中电子皮肤在单台机器人里的价值占比大约在一成左右。
这个赛道还有个特别之处,中国企业不用再讲“中国的XXX”这个故事,“无对标”逻辑的极致样本是帕西尼。
帕西尼创始人许晋诚出身日本早稻田大学菅野重树实验室,往上是人形机器人WABOT-1的研究谱系,但帕西尼的产品路线,多维触觉传感器、触觉灵巧手、人形机器人整机,在欧美日找不到现成的、可规模化复制的对标。
更底层的推手,是数据。
国联民生证券研报测算,具身智能的数据缺口有20倍。要达到真正可用,至少需要1000万小时级别的真实场景交互数据,全行业现在的存量约50万小时,其中99%还是低质仿真或互联网数据。
视觉可以靠互联网视频喂养,语言可以靠文本喂养,唯独触觉数据,现成语料里几乎扒不出来。
可以说,电子皮肤不再是谁家样机上的炫技配件,而是进了量产清单。
被这两所大学承包了?
最近一个月的投资里,超过一半的玩家出自两所高校,南方科技大学和香港科技大学。8家创始人里,除了墨现科技的匡正出自大疆系、矩侨工业的张景淇是英国约克大学海归,其余几乎被南科大和港科大包了圆。
南科大的超柔性电子学实验室、智能液晶光学实验室,港科大的机器人与微电子体系。一个管材料,一个管器件,正好是电子皮肤最吃重的两端。
赛感科技,是南科大首个科技成果赋权转化项目,2023年6月从实验室里走出来变成了一家公司。
它的班底是教授加产业老兵。首席科学家郭传飞是南科大材料科学与工程系长聘教授、国家杰出青年科学基金获得者,技术底座来自他的超柔性电子学实验室;CEO熊赓超出自海尔体系,当过海尔广科总经理、海尔智慧家庭北京创新中心总经理。
学术分量也有加持,国家自然科学基金委员会官网今年10月披露,郭传飞团队与合作者的成果发在《自然·机器智能》上。论文的思路很仿生,借鉴人体触觉神经系统的分层处理机制,指尖只做感知,信号逐级汇聚,最后才到大脑。机器人不需要把每一个触觉点的原始数据都灌进大模型,那会把算力拖死。
视塔机器人的创始人张伟,来自南科大智能液晶光学实验室,98年博士,博士阶段由南科大与香港城市大学联合培养,做光学材料与机器人的交叉方向。
港科大系贡献了两家。
模感科技,是从港科大机器人比赛冠军团队里长出来的。首席科学家温维佳是港科大讲座教授、港科大广州功能枢纽院长,凝聚态物理博士出身;CEO严朝旭出自港科大微电子系,柔性传感做了十余年;CTO周航毕业于港科大机器人系。
灵感机器人的张雅展,是港科大机器人专业博士,做过腾讯资深AI研究员、国家实验室研究员博导,2019年就做出了厚度5mm的超薄视触觉传感器,力场追踪分辨率到每平方10万点以上。
电子皮肤是材料和器件深度耦合的生意,没有实验室里多年薄膜工艺、微结构控制和传感阵列的积累,半年内拿不出能送样的产品。
路线尚未收敛
资本的注入让8家公司有了试错的底气,但电子皮肤的技术路线至今未收敛。8家公司,走了8条互不重叠的技术路线。
赛感走离电型界面电容,视塔压的是光子晶体,墨现科技选了压阻逾渗式,模感科技的切入点最“材料学”,灵枢智肤从材料配方入手做离子皮肤。矩侨工业干脆导电、压阻和承载功能分进纤维里,织出来的就是传感网络。
资本的逻辑不难理解,触觉数据几乎无法从现成语料中获得,切向力、材质纹理这些物理量必须靠真实操作一帧一帧采集,而通用具身模型训练对高质量物理交互数据的需求是千万小时级,当前全行业存量尚不足需求的5%。谁能让机器人在干活的时候“长记性”,谁就有资格分下一杯羹。
分野大致跟着部位走。指尖和灵巧手要高分辨率、多维力、快响应,视触觉和霍尔磁传感眼下更占优;躯干、机械臂、足底这些大曲面,要的是大面积、可弯折、透气、便宜,织物路线更容易铺开。
墨现、视塔、灵感,都在往“数采”方向延伸产品线。卖传感器是一锤子买卖,卖数据采集能力才是长期生意。
这个赛道现在“路线未定、格局未定”,资本抢的是“门票”,先把位置占住,等技术路线收敛了再说。比如华为哈勃投了光子晶体(视塔)和离子皮肤(灵枢智肤)两条路线,蚂蚁投了视触觉(戴盟)和织物(矩侨)另外两条路线。
头部玩家帕西尼那边,比亚迪的超亿元战略投资已经落袋,合作落在数据采集、机器人与工业制造。
验收核心是稳定
电子皮肤不是To C生意,烧钱换不来繁荣。
“我们发现,客户在需求文档中列出的切向力、摩擦、向心力和温度等指标并不低,但当他真正进入真实交互后,验收核心往往先落到稳定。”熊赓超告诉硬氪。
视觉更新频率通常不高,触觉反馈要得跑在更高的频率上。把触觉信息简单拼进以视觉为主的VLA模型,容易频率错位,触觉帮不上忙反倒干扰原有决策。“触觉不是视觉的辅助通道,它需要独立的数据流、处理频率和模型接口。”
量产的账,同样具体。商用产品循环寿命普遍在3万次上下,实验室里已经突破10万次,这中间的差距,是所有柔性传感器公司都要啃的硬骨头。价格端的内卷也开场了,有媒体报道,帕西尼把六维力传感器从万元级打到1688元,国产触觉方案单片卷到199元。
做“数采手套”的墨现科技,打动投资人少不了出货量帮忙。2025年墨现的传感器出货量35万套,2026年数采手套出货量爬到了数千副。
“很多做具身大模型的团队,算力有GPU,本体有现成的,但卡在没数据。派几十个实习生每天戴着手套抓东西,手套坏了就换,一个月要消耗掉几百副。”墨现科技此前对外透露。
具身智能的真正爆发,或许还需要三年、五年甚至更久。但在爆发之前,总得有人先把机器人的“皮肤神经”一根一根接好。