当 AI 已经能够生成逼真的视频、预测复杂的场景,机器人对真实世界的理解,仍然是具身智能研究中尚待突破的关键问题。
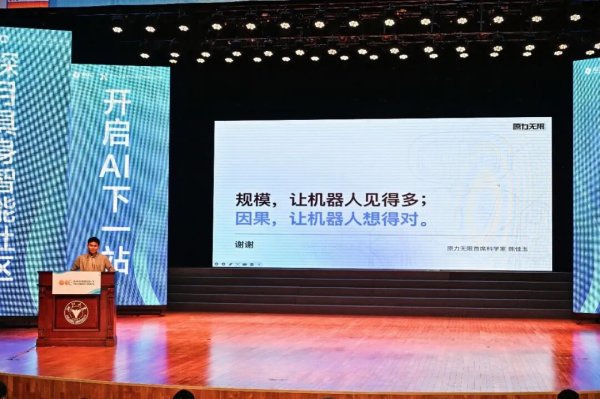
"让机器人像科学家一样学习。" 近日,在 "探月具身智能社区・中国高校创新创业教育联盟 —— 校园行" 浙江大学站活动中,原力无限(INFIFORCE)首席科学家陈佳玉教授以《因果世界模型:让机器人不只预测未来,更理解因果》为题发表主题演讲,围绕因果世界模型、持续学习与具身智能的未来演进,分享了最新科研成果与技术思考。
在陈佳玉看来,未来的机器人有望像科学家一样,通过观察、假设、实验与修正,不断加深对物理世界的理解,并在真实交互中持续提升自身能力。
从预测未来到理解因果,再到主动探索与自主学习,这也是具身大脑 AtomBrain 正在持续推进的技术方向。
机器人看见世界,然后呢?
随着世界模型成为具身智能研究的重要方向,利用海量视频数据学习物理世界的动态规律,正成为越来越多研究团队探索的技术路径。
但看过足够多的视频,就意味着真正理解世界吗?
陈佳玉在演讲中提出了一个值得思考的区别:看见,不等于理解。
例如,机器人通过大量视频学会了杯子被推动后可能倒下,却未必知道杯子为什么倒下。换一个杯子、改变桌面材质,或者调整推动的力度,原本有效的预测就可能失灵。
这背后涉及一个关键的技术问题:相关性与因果关系。真实世界充满变化,机器人需要理解动作、环境与结果之间的因果联系,才能在面对新物体、新任务与新环境时,做出更加可靠的判断。
因为物理世界没有 "重新生成" 键。一次错误操作可能损坏物品、设备,甚至带来安全风险。机器人需要在行动之前推演可能的后果,在行动之后理解实际结果,并从成功与失败中不断积累经验。
作为原力无限首席科学家,陈佳玉长期深耕持续学习、具身智能与世界模型等前沿方向,围绕智能系统如何在动态环境中学习、适应与进化开展原创研究。他与团队持续探索的核心问题之一,正是如何让机器人突破对已有数据和固定任务的依赖,在真实交互中理解物理规律,并将经验转化为可迁移的能力。
把因果写进具身大脑
围绕物理世界理解与持续学习,原力无限正在持续完善具身大脑 AtomBrain 的核心能力,其中,因果世界模型是重要的原创研究方向。
通过对物理环境中状态、动作与结果之间关系的建模,团队希望机器人能够在内部建立对物理世界的理解,提前推演不同动作可能产生的结果,并逐步掌握可以迁移到新环境、新任务中的规律。
在本次演讲中,陈佳玉介绍了团队近期在世界模型方向的多项原创科研领先成果。
在任务轨迹建模方面,TrajLeWM 将相关实验中的平均成功率由 85.8% 提升至 93.5%。这一研究聚焦任务轨迹与世界状态变化之间的关系,探索如何提升模型对动态过程的理解与预测能力。
在因果推理方面,CausalVAE 通过引入因果结构,使 Physics 任务中的反事实预测准确率实现 102.5% 的相对提升。反事实推理关注的是:如果采取另一种动作,结果会发生怎样的变化?这种能力有助于机器人理解动作与结果之间的因果关系,为复杂环境中的决策提供依据。
在长程预测方面,SRD 进一步优化模型效率,在减少模型参数的同时,实现 44% 的推理提速。这一成果着眼于世界模型的计算效率,为更高效地预测长期状态变化提供了新的技术思路。
从任务轨迹建模、反事实推理到长程预测效率优化,三项研究分别回应了世界模型在预测准确性、因果理解与计算效率方面的关键问题,也进一步丰富了 AtomBrain 在物理世界理解方向的原创科研积累。
与此同时,真实世界数据也是具身大脑持续学习的重要基础。
依托 DataGrid 全栈 AI Infra,团队构建了覆盖第一人称(Ego)原生数据采集、数据处理、模型训练与真实场景验证的技术闭环,将真实世界中的操作经验转化为模型可以学习的数据,并持续用于具身大脑的训练与验证。
让机器人像科学家一样学习
在演讲最后,陈佳玉提出了一个更具想象力的目标:让机器人像科学家一样学习。
科学家通过观察现象、提出假设、动手实验,不断修正对世界的认知。未来的机器人,也有望通过主动探索与真实交互,逐步形成类似的学习能力。
例如,当机器人第一次抓取物体失败,它可以主动调整力度、角度或动作路径,通过不同尝试理解影响任务成功的关键因素。
每一次操作,都是一次与真实世界的交互;每一次失败,也可能成为一次新的学习机会。
这一方向与近期人工智能领域备受关注的 RSI(Recursive Self-Improvement,递归自我改进)有着重要的技术关联。RSI 探索智能系统如何通过反馈、评估与自我调整,持续改进自身能力。早在半年前,陈佳玉团队便已开始布局相关研究,并在持续学习、因果建模与自主能力改进等方向取得阶段性学术成果,为进一步探索具身智能的递归自我改进机制积累了技术基础。
面向下一阶段,陈佳玉还提出了百台机器人协同训练的技术构想:通过多机器人在真实环境中的持续交互,实现经验积累与共享,探索从个体学习到群体能力进化的可能性。
从理解因果到主动探索,从个体学习到群体进化,机器人智能正在迈向更具自主性与持续进化能力的新阶段。
这也是原力无限提出具身智能 "进化时代"(Evolution Era)的重要技术方向。围绕具身大脑 AtomBrain,原力无限将持续推进因果世界模型、第一人称原生数据与持续学习等方向的原创研究。
让机器人像科学家一样学习,或许正是通往具身智能 "进化时代" 的重要一步。
(来源:原力无限)