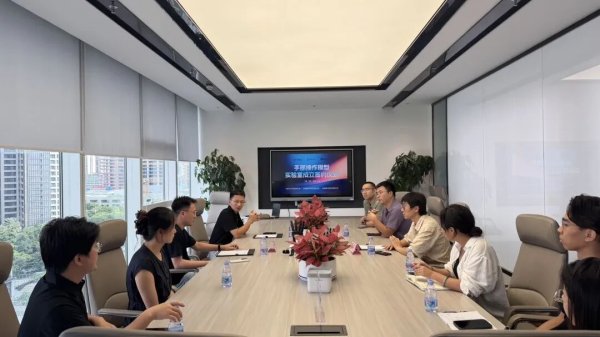
近日,深圳手亿计算机有限公司、深圳星际光年科技有限公司、深圳超维传感科技有限公司正式达成联合研发合作,围绕 "模力营企业手部操作模型" 成立联合实验室,共同推进面向灵巧手精细操作场景的具身智能技术研发与产业化落地。
本次联合实验室的成立,标志着三方将在 "人类真实操作数据、灵巧手本体、高精度触觉感知、操作模型训练与真机验证" 等关键环节展开深度协同,构建从数据采集、动作对齐、触觉标定、模型训练到商业验证的完整研发闭环。
01 从真实操作数据出发,让机器人更懂 "手" 的动作
手部操作是具身智能走向真实世界的核心难题之一。无论是抓取、旋拧、插拔、按压,还是工具使用、柔性物体操作,都要求系统同时理解视觉、姿态、轨迹、接触力与触觉反馈,并将人类操作经验有效迁移到机器人灵巧手上。
在联合实验室中,手亿将发挥其在具身智能数据采集软硬件一体化方案方面的能力,依托可穿戴第一人称视角数据采集设备、数据中台以及手部姿态与接触力估计算法,牵头组织人类精细操作数据与真机遥操作数据的采集、清洗、标注和质检。
星际光年不仅提供自研灵巧手本体,还将开放底层控制接口与 SDK,提供自主控制栈、运动学与动力学模型、自研全自动张紧算法及柔性补偿能力,并承担真机部署验证。针对绳驱系统的非线性传动、自由度耦合和绳索蠕变,重点开展动作重定向、控制适配与稳定性优化,形成区别于单纯硬件交付厂商的独有算法能力与技术积累。
超维传感则将发挥在灵巧手触觉传感器领域的技术积累,依托自研数据采集触觉手套与指尖触觉传感器模组,配套触觉采集接口、信号处理及标定能力,搭建从人手触觉采集到灵巧手触觉感知的完整链路,实现灵巧手触觉感知信号与人类接触力信息的精准对齐,为触觉数据规模化采集与具身模型训练提供关键支撑。
三方能力的结合,将为手部操作模型研发提供更完整的数据基础和系统验证环境。
02 打通 "数据、对齐、模型、应用" 四层能力
联合实验室将围绕四个层面展开协同研发。
在数据层,三方将共同建设面向灵巧手操作任务的联合数据集,覆盖第一人称视觉、手部姿态、运动轨迹、触觉反馈和手物交互接触力等多模态信息。
在对齐层,实验室将重点攻关人手动作到灵巧手动作空间的映射、人侧接触力估计与机器侧触觉真值标定、多源传感数据的时间同步和统一规范。
在模型层,团队将基于联合数据集探索 "人类数据预训练 + 真机数据微调" 的技术路线,持续迭代手部操作模型,并通过联合基准任务进行评测验证。
在应用层,三方将共同探索 "数据采集设备 + 触觉传感器 + 灵巧手 + 操作模型" 的联合解决方案,面向数据采集中心、机器人整机厂、科研机构等客户,推动技术成果从实验室走向真实场景。
03 三阶段推进,加速研发闭环形成
根据联合研发计划,项目将分为三个阶段推进。
第一阶段为对齐期,重点完成目标任务、样本场景、数据字段和合规边界的确认,打通数据采集设备、灵巧手、触觉传感器与遥操作装置之间的接口和时钟同步,并完成基础操作任务的小样本贯通。
第二阶段为研发推进期,重点开展人类及灵巧手遥操作数据采集、联合数据集与基准建设、模型预训练、真机微调及直驱与绳驱验证。手亿依托头腕协同实现无本体高精度数据采集与清洗,结合具身模型优势,将人类操作数据转化为灵巧手能力,支撑预训练、真机微调与跨场景泛化。星际光年 Pantheon 系列绳驱灵巧手具备高自由度、仿生耦合和柔顺交互特性,是检验模型精细操作与跨构型泛化能力的稀缺验证载体。超维传感触觉传感模组具备高精度、高一致性、高可靠性特性,可稳定捕捉手物交互触力细节,为触觉数据集构建、真机模型微调提供可信的触觉真值来源。
第三阶段为商业推广期,三方将共同固化联合解决方案,形成演示样机、部署手册、报价方案、售前材料和客户验证报告,面向产业客户推进试点与落地。
04 以开放协同推动具身智能产业落地
联合实验室的价值,不仅在于单点技术突破,更在于建立一套可复用、可验证、可商业化的具身智能研发协同机制。
在人形机器人与具身智能快速发展的背景下,高质量操作数据、可靠灵巧手硬件、精准触觉感知和可部署操作模型正在成为产业竞争的关键基础设施。三方此次共建联合实验室,将各自优势聚合到同一研发闭环中,有望加速手部操作模型在科研验证、产业试点和真实客户场景中的落地。
未来,联合实验室将持续围绕精细操作任务库、联合数据集、手部操作模型、灵巧手真机部署、触觉感知标定和联合解决方案等方向开展研发,推动机器人从 "能看、能动" 进一步走向 "会操作、会感知、会适应"。
以真实数据驱动模型,以触觉感知增强操作,以灵巧硬件承载智能。三方联合实验室的成立,将为具身智能手部操作能力的规模化发展注入新的产业动能。
(来源:手亿科技)