选具身机器人,就上具身之家
最新资讯

具身之家资讯

智无际联合浙江大学提出 HINT:对齐 “大脑” 与 “小脑” 意图,破解长时任务中的语义传递难题

智无际联合浙江大学提出 HINT:对齐 “大脑” 与 “小脑” 意图,破解长时任务中的语义传递难题

—— 大脑意图注入小脑执行

智无际(EndlessAI)联合浙江大学团队提出 HINT,为长时机器人操作提供高层语义与底层动作的对齐框架。针对 "大脑" 与 "小脑" 间的意图漂移问题,HINT 通过 Pattern Router 在模式切换时确认语义承诺,在阶段内以视觉跟踪维护目标,并以像素级语义高亮与 Token 级注意力先验将意图注入视觉表征与动作计算,不增加动作模型可训练参数。在双臂 PiPER 机器人上,接入 π₀.₅后意图理解得分从 52.2% 升至 91.2%,三类任务完整成功率最高提升 50 个百分点;OOD 场景下由 0% 提升至 30%。
松延动力创始人姜哲源入选 2026 年《财富》中国 40 岁以下最具潜力的商界精英榜

松延动力创始人姜哲源入选 2026 年《财富》中国 40 岁以下最具潜力的商界精英榜

—— 从万元机器人到具身智能

9 月 22 日,姜哲源入选 2026 年《财富》中国 40 岁以下商界精英榜。1998 年出生的姜哲源毕业于清华电子工程系,研究深度强化学习足式机器人控制,2023 年 9 月创办松延动力,以 "算法 - 硬件 - 产品" 方式协同研发。2025 年公司推出万元级人形机器人 "小布米",2026 年京东 618 期间获人形机器人品类三项第一,销售额环比增 254%;9 月发布具身智能品牌 Scalabot 与 HERON 架构,探索 World Model 与 Spatial Intelligence。目前产品已进入家庭、教育、文旅、康养等场景。

Physical AI 创业公司「息壤开物」成立两月,连获数亿元融资,物理能力登顶全球第一

Physical AI 创业公司「息壤开物」成立两月,连获数亿元融资,物理能力登顶全球第一

—— 贝尔曼方程重做物理基模

近日,息壤开物宣布完成数亿元种子轮及天使轮融资,敦鸿资产领投,华控基金、三花控股、银杏谷资本等跟投,估值达 5 亿美元。公司由华为大模型体系两位核心人物创办:CEO 李寅曾任华为云大模型 CTO,张含望教授将出任联合创始人、首席科学家。息壤开物以贝尔曼方程最优解为根基,将世界推演与视频渲染解耦,走原生物理预训练路线,统一世界模型与策略模型。9 月 16 日 WorldArena 2.0 总决赛中,公司拿下轨迹精度全球第一、物理合规性全球 TOP 3。公司计划以 L0/L1/L2 底座覆盖机器人、自动驾驶、天气预测等。

复创基金领投!演犀科技完成融资,开启深度仿生表情机器人新征程

复创基金领投!演犀科技完成融资,开启深度仿生表情机器人新征程

—— 会流泪的仿生表情机器人

9 月 23 日,复旦杭州湾科创园孵化企业演犀科技完成融资,由复创基金领投、宥承控股参与,资金用于仿生表情技术迭代、混合驱动架构升级及本体厂商生态合作。演犀科技是国内少有以仿生表情肌为表情驱动架构的企业,推出全球首款可情感互动流泪的仿生机器人 Yansyn-X2 犀睿,依托自研微流控系统实现流泪与表情联动。该产品连续登顶抖音微博热点榜,全网关注度逾 2 亿;开源 Audio2Face 模型 GitHub 关注度业内第一。公司已入选甬江人才工程,获 1100 万元扶持资金,并与本体厂商开展仿生表情头部模块合作。

帕西尼触觉基座深层赋能,深圳大学 RoboLab 团队破解触觉跨操作者泛化难题

帕西尼触觉基座深层赋能,深圳大学 RoboLab 团队破解触觉跨操作者泛化难题

—— 轻量化模型少样本校准

帕西尼以 PX6AX 多维触觉传感器为验证平台,支持深圳大学张书洋团队破解触觉材料识别跨操作者泛化难题。研究揭示 "Intrinsic Entanglement" 现象:操作者按压力度、滑动速度及姿态差异与材质特征深度绑定,模型易过拟合操作者习惯,跨操作者识别准确率断崖式下跌。依托 PX6AX 工业级超高一致性,团队研发轻量化模型 Lite-TacFormer,以少样本校准提升跨操作者泛化能力,具极轻参数量、极低样本依赖与超低算力门槛。帕西尼以 PXCAP 终端构建百亿级数据壁垒,推动触觉 "数字语言" 走向通用。

英汉思 & 逐际动力联合研发具身网球机器人亮相比利・简・金杯,迈向大众体育消费场景

英汉思 & 逐际动力联合研发具身网球机器人亮相比利・简・金杯,迈向大众体育消费场景

—— 大众体育消费新场景

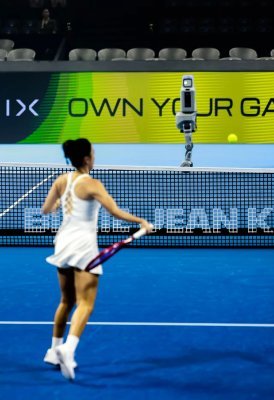
9 月 22 日,逐际动力与英汉思动力联合研发的具身网球机器人 TENNIIX ULTRA MAX 亮相深圳总决赛,与王蔷现场实时对抗,完成国际顶级职业赛事人机对打。机器人采用 TENNIIX PRO AI 陪练系统+TRON 2 全地形具身移动载体融合架构:TRON 2 双轮足底盘支持多向移动、变向与急停,可承载 8 至 15 公斤负载,蹲起调节实现 1.2 至 1.6 米出球高度;AI 陪练系统实时追踪球轨迹、旋转与落点并调整策略。此次实战验证了 "通用底座 + 场景算法" 路径,有望填补高质量实战陪练供给缺口,打开大众体育消费场景。

“六小龙 + 新八骏” 首同台,曦诺未来亮相数贸会

“六小龙 + 新八骏” 首同台,曦诺未来亮相数贸会

—— 混驱直驱双线齐发

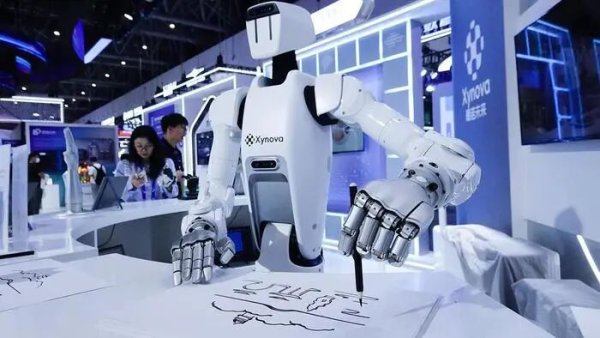
9 月 23 日,第五届全球数字贸易博览会在杭州启幕,"六小龙" 与 "新八骏" 首次同台。作为 "新八骏" 中唯一专注自由度灵巧手与核心控制算法的企业,曦诺未来携双产品线亮相:Flex 2 混驱灵巧手为全球首款 "绳驱 + 直驱" 混合驱动仿生手,23 个自由度、400g、单手提拉负载 20kg;Prima 1 直驱灵巧手面向科研,22 个自由度、0.08 秒极速开合、力控精度 0.5N。曦诺未来同时布局混驱与直驱双路线,以 "科研训练 + 商业化落地" 双轮驱动形成正向飞轮。展会设 T001 与 T016 双展位,展出江南水墨手绘与触觉互动。

穹彻智能与上海创智学院共建联合实验室正式揭牌,深化具身智能产学研协同创新

穹彻智能与上海创智学院共建联合实验室正式揭牌,深化具身智能产学研协同创新

—— 产学研协同深化合作

9 月 12 日,上海创智学院成立两周年之际,穹彻智能与上海创智学院共建的具身智能联合实验室正式揭牌。今年 6 月穹彻智能完成 A++ 轮融资,上海创之智科技有限公司(创智学院全资子公司)参与投资,同期双方签署合作协议共建实验室。此次揭牌后,穹彻智能 AI 科学家吕峻博士受聘为产业导师,双方将围绕前沿科学问题探索与人才培养两方面深入合作,推动科研创新与真实产业需求紧密连接。活动现场,穹彻智能同步展示自研世界动作模型 Noe-0 Demo,该模型以真实世界采集的无本体数据为训练基础,探索连接感知、推理与行动的新路径。

月泉仿生亮相 2026 国际产学研用合作会议,探索智慧康养新路径

月泉仿生亮相 2026 国际产学研用合作会议,探索智慧康养新路径

—— 38 自由度灵巧手猜拳

9 月 19 日,月泉仿生亮相 2026 国际产学研用合作会议暨第四届 AI 赋能老龄化社会创新发展国际会议,携应手 Y-Hand 系列仿生灵巧手与博文 W-Bot 2.0 参展。面对老龄化带来的康复辅助、居家照护、无障碍操作需求,传统刚性灵巧手安全性不足,仿生手成为重点方向。核心展品应手 Y-Hand M2 拥有 38 个自由度,依托仿生拉压体机器人理论研发,手指挠度达 59mm/N,可柔性贴合,现场以人机猜拳演示类人灵巧操控;M0、M1、M2 形成完整产品梯队。未来月泉将布局下一代超仿生神经肌肉骨骼机器人 Y-Bot 系列。

CoRL 新论文:厉害的不是叠衣服,而是机器人开始 “理解变形”

CoRL 新论文:厉害的不是叠衣服,而是机器人开始 “理解变形”

—— 零样本迁移真实双臂

帝国理工团队在越疆双臂机器人 X-Trainer 平台验证柔性操作,论文《Instant-Fold》提出上下文内模仿学习框架,无需额外训练或微调,仅观看一次演示即可推断意图并执行。系统经时序对比预训练保有 "衣服局部记忆",由上下文编码器整理演示形成 "折叠说明书",流匹配动作解码器闭环生成动作。经域随机化生成约 12 万条轨迹训练后,系统实现零样本仿真到真实迁移,在 8 类未见真实衣物上成功率平均 60.9%,高于 ClothFunnels、UniFolding 等方法,展示 "看比听传递更多信息" 的人机协作范式。