
11 月 9 日至 11 日,简智机器人(GenRobot)携新一代 DAS 2.0 多模态数据采集产品矩阵亮相美国奥斯汀 CoRL 2026(机器人学习大会),完成为期三天的产品展示与技术交流。
本次参展,简智集中展示了 DAS Dex2.0 灵巧数据采集手套、DAS Ego 2.0 第一视角数据采集设备及 Wrist Camera 腕部相机。通过现场演示与互动体验,三款产品呈现视觉、动作与触觉等多模态信息的协同采集能力,吸引研究者与开发者围绕多模态数据的获取、对齐及应用展开交流。
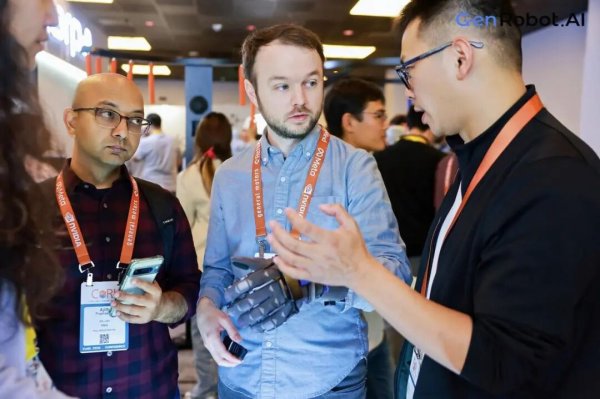
展位吸引了不少机器人领域的研究者和开发者驻足交流。从多模态数据的同步机制,到触觉采集的精度与稳定性,参会者围绕产品细节展开讨论,也纷纷戴上 Dex2.0 手套,尝试控制灵巧手完成抓取动作。展会现场,机械臂动作复现、触觉响应展示与灵巧手遥操作,抽象的数据采集过程变得可视化。
三种数据配置 首次兼顾规模、细节与原生监督
DAS 2.0 提供 “Ego 第一视角”+“Ego 第一视角+Wrist Camera 腕部相机”+“Ego 第一视角+Dex 数据手套” 三种配置,适配不同任务的数据采集需求。
Ego 2.0:扩大真实场景覆盖;
轻量化配置便于进入更多自然环境,记录不同操作者、对象、空间布局及操作习惯,覆盖异常工况,以及操作失败后的调整与恢复过程。第一视角影像与头手轨迹保留任务背景,帮助模型学习跨场景规律,减少对固定工位和标准流程的依赖。
Ego+Wrist Camera:补充精细动作;
腕部连续画面记录接近方向、手指调整、手 — 物相对运动及局部形变,结合标定与轨迹重建,细化动作片段并对齐不同视角。该配置保留视觉采集的轻量化优势,但效果仍受工作距离、运动模糊、遮挡及时空对齐影响,部分关节与接触状态存在不确定性。
Ego+Dex:提供原生关节与触觉监督;
关节传感直接记录手部构型,触觉记录真实接触,并与第一视角和头手轨迹对齐,为视觉推断提供独立测量依据,区分外观相近、物理结果不同的示范。
Whole-body 数据将环境观察、手部交互与身体运动纳入同一时间轴和空间参考,补齐靠近目标、侧身下蹲及操作后转移等任务环节。
三项现场演示 吸引业内人士驻足体验
本次 CoRL,简智将产品能力放入具体演示,让参会者能够直接观察动作、接触和数据之间的对应关系。
机械臂数据同步:从人类动作到机器人。
电脑屏幕展示人类动作视频与对应的数据可视化,机械臂复现相应动作。屏幕与实物的共同呈现,为理解动作记录、处理及机器人复现提供了直观入口。
触觉模拟展示:让接触响应变得可见。
观众触摸 Dex 2.0 手套电子皮肤屏幕呈现对应的传感响应。按压、松开和改变接触位置,让参会者直观看到触觉信号如何变化,并进一步了解 Dex2.0 的触觉采集设计。
灵巧手操作:观察人手与机器人手如何配合。
操作者佩戴 Dex2.0,完成手指张合、单指弯曲及物体抓取等动作。人手运动经映射与适配后转换为灵巧手控制输入,展示遥操作过程中的动作对应。
三项演示成为现场交流的切入口。围绕佩戴与操作体验、传感方案、数据同步和本体适配,参会者与简智团队持续交换意见,也让 DAS 2.0 的产品讨论从参数延伸到实际使用。
展位之外 从技术交流到社区连接交流继续
独家冠名的 Saturday robotics 学术之夜则将交流延续到正式议程之外。研究者、开发者与创业团队在轻松的氛围中分享研究进展、工程经历和应用探索,建立新的联系。从展位体验到技术讨论,再到社区相聚,简智希望持续连接采集端、模型端与应用端,让不同环节的需求与经验相互反馈。
CoRL 2026 之行收官,围绕 Human Data 的技术探索与产业协作仍在深化。随着机器人学习走向更复杂的真实任务,数据基础设施的价值,将更多体现在对多样化操作经验的持续获取、可靠记录与有效利用上。
简智将以此次交流为契机,持续完善 Dex、Ego 与腕部视觉协同的采集体系,推进数据处理、质量验证与开源建设,让高质量人类操作数据成为可持续供给、可开放共享的研究与应用基础。未来,简智期待与全球机器人学习社区共同探索人类经验向机器人能力转化的路径,让真实世界中的技能积累,支持更广泛的机器学习与实践。
(来源:简智机器人)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧