
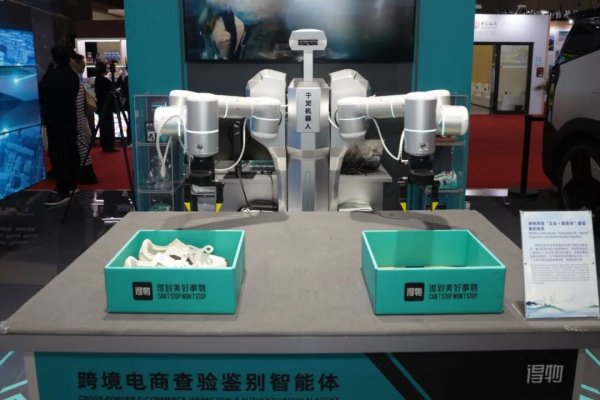
11 月 5 日 —10 日,千觉机器人携手得物 App 亮相第九届中国国际进口博览会 5.2 号馆 A7-01 中国馆,现场展示双方联合打造的全球首个商品鉴别机器人。作为亮相中国馆的具身智能创新应用案例,千觉与得物 App 把具备触觉的机器人带入潮品鉴别工序,让具身智能真正参与到一线精细作业中。
01 触觉接管视线盲区:狭小鞋腔内的柔性无损操作
在真实的潮品鉴别工序中,很多核心特征隐藏在鞋子内部。查验鞋垫薄厚、中底走线与底部胶水细节,都需要先将鞋垫取出,并在查验后完好复原。不同于桌面敞开空间的刚性物体抓取,鞋垫取放是一项典型的 “受限空间盲操 + 柔性无损作业”。
这一工序对操作精度的要求极高。机器人需要精准翻开鞋舌、探入鞋腔,将鞋垫剥离取出并完成复位,全过程不能对鞋体或鞋垫造成刮擦与折损;同时,末端的触觉传感器还要同步捕捉商品表面的材质与微观纹理特征。当夹爪探入狭小幽暗的鞋腔,外部相机视线被鞋帮遮挡,面对软硬不一、极易形变的鞋垫,单纯的视觉定位已无法支撑后续操作。
此时,千觉高精度视触觉感知技术直接接管了视线盲区内的物理交互。
在接触商品的过程中,传感器同步采集表面的微观纹理与材质触觉信息,为多模态鉴别流程提供细节依据。
在剥离与复位操作中,传感器实时输出接触面的三维形变场、切向受力分布与微小滑移信号。鞋腔内材质软硬不同、底部胶水贴合紧度不一,夹爪探底起边和向上提拉时受到的接触阻力也在实时变化。模型通过读取这些接触力学信号,在视线盲区内直接感知贴合阻力与滑移趋势,在线调节夹持力道与剥离角度,防止鞋垫脱手或因用力过猛产生折痕,接手原本高度依赖人手经验的柔性无损操作。
02 面向真实鉴别环境:抗住强光异物,适应自由摆放
要让机器人真正走上实际的鉴别检测工位,系统需要面对不同鞋款、不同鞋腔状态的差异,直接适应一线作业台面的真实环境变化,并在保障无损操作的同时兼顾检测效率。这就要求机器人在复杂工况条件下,具备更高的操作鲁棒性与实战稳定性。
应对工位强光照射与台面异物干扰
在实际的潮品鉴别工位上,常配有用于查验细节的高亮度射灯,不同工位间的环境光照条件差异显著,容易造成鞋面局部过曝或反光;同时,作业台面上也常摆放着各类鉴别工具或待检杂物。
升级后的系统具备极强的抗光与抗背景干扰能力,可适应各类严苛的极端光照环境。现场实测中,无论是使用高强度光源近距离直射、在操作中途反复开关闪烁,还是在操作台面放置杂物与异物,甚至直接将开启的强光源放置在操作台面上,机器人依然能稳定完成定位,并在进入鞋腔后依靠触觉反馈完成精细取放。
适应更大范围的初始摆放与朝向变化
在真实的高节拍作业工位上,待检鞋履不会每次都分毫不差地摆在固定位置。当鞋子被放置在台面不同位置、或大幅旋转摆放朝向时,机器人都能根据接触状态的变化实时修正动作轨迹。
即便摆放角度变化导致夹爪探入姿态发生改变,末端触觉也能在接触鞋腔与鞋垫的瞬间,从受力分布的变化中感知角度偏差,动态调整施力方向与夹持姿态,在接触过程中消化初始位姿误差,继续完成无损取放。
当系统不再挑剔灯光条件与摆放位置,产线部署就会更加灵活、成本也更低。机器人无需依赖专门改造的场地、定制光源或机械定位夹具,可以直接接入现有鉴别工位稳定作业。
真实作业场景往往伴随复杂多变的光照、台面杂物与位置偏移。此次进博会展示的能力进阶,验证了千觉高分辨率触觉感知与多模态触觉模型在复杂物理环境下的稳定性,也让机器人操作进一步贴近真实的潮品鉴别作业场景。
11 月 5 日 —10 日,欢迎莅临上海国家会展中心 5.2 号馆 A7-01 中国馆 现场交流。
(来源:千觉机器人)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧