
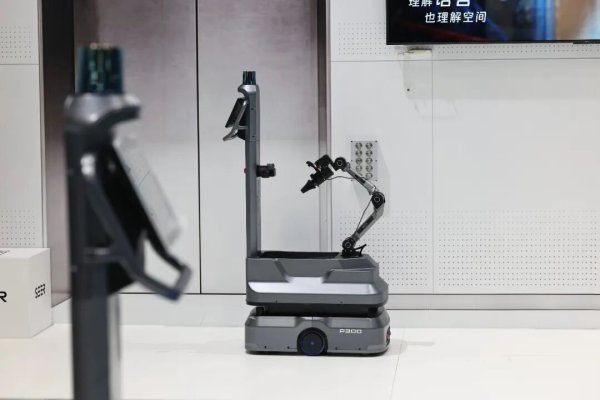
一台配送机器人正在向目标位置行驶。与常见的机器人配送过程不同,它没有在取货点停下来,而是在持续移动的过程中,通过上部搭载的机械臂识别目标、调整抓取位置,将袋子拿起。
整个过程中,机器人无需停下来等待。抵达放货点之时,取货已经完成;到点后直接放下,继续下一趟配送。
仙工智能展示的具身配送 Demo,实现了行业内首个机器人不停车抓取的移动配送。这一变化看似只是取货环节的前移,背后却涉及动态环境感知、抓取时机判断、底盘与机械臂协同规划,以及连续运动中的精准操作。
真正的挑战在于:机器人不仅要在移动中看见目标、完成抓取,还要让移动和操作成为一个协调执行的整体。
移动中的动态抓取 难在哪里?
在常规配送流程中,机器人通常先移动至取货位置,待机器人停稳后,再由机械臂执行抓取。此时,机器人与目标之间的位置关系相对稳定,机械臂可以在相对静态的条件下完成操作。
而在不停车抓取过程中,机器人始终处于运动状态,机械臂与目标之间的相对位置持续变化。机器人需要在移动过程中持续感知目标,并根据实时环境信息判断何时抓取、如何调整动作,同时保证机器人行进与机械臂操作相互配合。这对机器人的感知、决策和运动控制提出了更高要求。
1. 动态视觉感知:持续识别目标,判断抓取时机
移动中的抓取,首先要解决的是目标识别与位置判断问题。
当机器人持续移动时,袋子与机械臂之间的相对位置不断变化。如果仍然按照静态场景下预设的抓取位置和动作执行,就难以适应移动过程中不断变化的目标状态。
机械臂搭载的视觉系统可持续观察周围环境,识别袋子及其位置变化,并将感知信息传导至机器人大脑。
机器人大脑据此判断当前的抓取时机与动作规划,机械臂则根据实时视觉反馈适当调整抓取动作,在底盘持续运动的过程中完成取货。
这意味着,抓取不再是抵达固定位置后执行的一次预设动作,而是需要结合实时感知信息进行判断与调整的动态操作过程。
2. 移动操作协同:让抓取融入完整行程
动态抓取的另一项关键挑战,是如何协调机器人移动与机械臂操作。
机器人运动过程中会持续改变机械臂与目标之间的相对位置,两者如果缺乏协调,就可能影响抓取时机与操作精度。仙工智能通过机器人大脑对机器人运动和机械臂操作进行统一规划,将移动与抓取纳入同一任务执行过程,使机器人能够在持续行进中完成目标抓取。
与此同时,机器人还需要兼顾复杂环境下的自主通行。通过持续感知周围环境,自主规划行进路径,并对人、移动物体及不同高度和位置的障碍物作出响应,在动态环境中保持稳定移动,让抓取动作融入完整配送行程,而不是将移动、取货和放货拆分为彼此独立的环节。
移动 + 操作 机器人大脑如何支撑?
让机器人在移动中完成抓取,关键不只是具备视觉感知或机械臂操作能力,而是需要将环境理解、任务决策、运动规划与动作执行统一起来。
这背后是仙工智能「模型 + 小脑 + 神经」三位一体的机器人大脑架构。
模型负责理解与决策。具身配送 Demo 搭载仙工智能自研 VLA 模型,通过视觉信息理解当前场景、识别抓取目标,并结合任务需求判断抓取时机,为后续动作提供决策依据。
小脑负责运动规划与动作执行。根据模型的决策结果,统一规划底盘运动与机械臂操作,协调移动和抓取动作,使机器人能够在持续行进过程中完成目标抓取。
神经负责连接与反馈。通过统一的接口与协议连接机器人各类硬件部件,实现指令传递与状态反馈,为感知、规划和执行之间的协同提供支撑。
从视觉感知目标,到判断抓取时机,再到机器人运动与机械臂抓取协同执行,机器人大脑将不同环节组织成一个连续的配送任务过程。
从 Demo 到真实业务 具身配送如何落地?
具身配送的价值,不只在于让机器人具备抓取能力,更在于将移动操作融入真实业务流程,让机器人能够自主完成从取货、运输到交付的连续任务。
通过将抓取融入移动过程,机器人有望减少取货环节的停顿与等待,缩短单次配送任务的执行时间,为高频、连续的物料转运提供新的效率优化空间。
这套方案基于仙工智能 AI 配送机器人 P300 改造,在原有自主导航、动态绕障等移动能力基础上,进一步拓展移动抓取能力。针对不同应用需求,还可适配不同位置、尺寸和形状的抓取物,在机械臂可抓取范围内完成目标识别与抓取。
在实际配送场景中,机器人还需要与电梯等外部设备协同。本次 Demo 展示了机器人自主呼叫电梯、进入电梯、选择楼层及出梯的完整过程。当方案接入真实业务系统后,可通过 M4 智能机器人管理系统与客户系统联动,由客户系统下发配送任务,机器人接收任务后自主规划并执行。
面向不同场景,方案还支持根据需求调整机器人外观、储位及单双臂配置,并可进行专属造型设计。从工业物料配送出发,也能够根据具体业务需求拓展至酒店、商超等泛商业配送场景。
从咖啡长程任务、汉诺塔推理,到具备移动抓取与环境交互能力的具身配送,仙工智能通过不同类型的 Demo,持续展示机器人大脑在理解、决策与执行层面的能力,以及向真实业务场景延伸的落地性。
当机器人能够在移动过程中完成感知与抓取,并将移动、操作和环境交互组织成一段连续任务,它所具备的就不再只是物品转运能力,而是面向真实世界的操作与作业能力。
(来源:仙工智能)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧