
从 “戳一下、动一下” 的任务型智能体,走向持续感知、长期记忆、能力自进化的终身具身智能。论文、代码与 RoboBeats 系列模型同步开源。
存在与活着之间,究竟隔着什么?
对人而言,生活包含着感受、记忆与选择。我们经历一些事,也被这些事改变。
如果机器人也能持续观察世界,记住发生过的事情,并让经历改变之后的行动 —— 它是否也在开始学习如何生活?
然而今天的不少智能体,仍像个等人叫醒的木头人:你戳一下,它动一下。接到指令,它可以忙上好一阵;任务结束,又安静下来。
可办公室不会跟着安静。杯子换了位置,同事来了又走。等你问起 “刚才谁来过”,它才开始看,已经晚了。每天经过同一张办公桌,如果什么也没留下,它就始终像个陌生人。
LIFE 想补上的,正是没人叫它时的那段经历。智元远征 Research Team × 清华希望让机器人持续留意世界,记住发生的事,再用这些经历应对下一次相遇。这是迈向终身具身智能的一步:Learning to Live,学习与世界相处。
2026 年 11 月 11 日,团队正式发布终身具身智能框架 LIFE(Learning to Live: A Step Toward Lifelong Embodied Intelligence),并同步开放论文、项目主页、开源代码与 RoboBeats 系列模型(0.8B / 2B / 4B)。这套框架试图回答一个问题:当机器人能持续观察世界、记住发生过的事,并让经历改变之后的行动,它是否开始学会 “生活”。
刚到一间办公室,你会先看看周围:谁坐在哪儿,东西放在哪里,什么时候适合打个招呼。有些事不用专门问,多待几天,自然就知道了。
团队也希望机器人能这样。有人在门口道别,它可以挥手回应;见过物品被挪走,下次就不再去老地方找。日子久了,再见到同一张脸,它能想起之前发生过什么,而不用每次都从自我介绍开始。
VLM 智能体却常按 “推理、调用工具、等待结果” 的步骤往下走。工具还没返回,世界已经变了。机器人做着眼前的事,也得知道身边出了什么事。
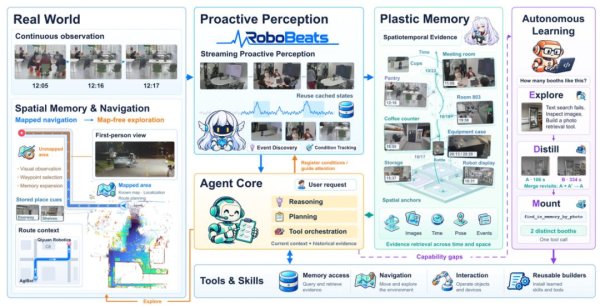
LIFE 的核心,是一个由多模态大模型(VLM)驱动的智能体。它把眼前看到的、过去记住的和用户的需求放在一起,判断接下来做什么,再调用工具行动。但要熟悉一个地方,光等任务上门还不够:团队为它接上 RoboBeats,持续留意环境变化;用可塑性记忆(Plastic Memory)存下经历,供日后回看;遇到不会解决的问题,再借助 EDM 探索新办法,把有效的办法留下。
交谈时,对方接起电话,人会停下来;身旁有人把文件散落一地,人可能问一句要不要帮忙。这些临场反应,往往不用等别人提醒。RoboBeats 就是在离散的工具调用与连续变化的现实之间,搭起这座桥。
这颗 “心脏” 是一个轻量决策模型(Decision Model),与 Jev 一类 System One 模型思路相近:不生成文字,直接判断每个条件成立与否的概率,并复用视频流的计算缓存。在单张 RTX 5090 上,RoboBeats-2B 处理一帧新画面约 75 毫秒,同时盯住 16 个条件也只需约 77 毫秒 —— 多留意几件事,延迟几乎没变。有任务时,智能体用自然语言告诉它要盯什么;没有任务时它也在看,有人经过、物品换位、新事件出现,观察被挑选出来交给后续模块。
人把外套搭上椅背时,大概不会特意叮嘱机器人记住。几个小时后找不到,才会问 “我的外套呢”。难就难在,记录时谁也不知道,哪一个细节以后会派上用场。可塑性记忆把当时的画面和当时的理解分开保存:原图留下现场,JSON 记录时间、位置、人物和物品等线索。
它采用扁平化设计,同一份记忆有两种用法:执行智能体通过工具检索,快速找到已有线索;会读文件、写程序的编程智能体(coding agent),则能回看原图,提取新信息,补上字段和索引。比如,当初经过一扇门,只记下了位置;后来要找某个房间,就可以重看那张照片,读出门牌。当时没记进文字的细节,还留在画面里。
“这样的电话亭,我以前见过几个?” 面对一张照片,机器人要翻查过去的画面,还得认出哪些照片拍的是同一个电话亭。现有工具做不到,就需要先想办法。
LIFE 沿用前作 ReSight 提出的探索 — 提炼 — 挂载(Explore–Distill–Mount,EDM)机制:编程智能体查看历史证据、编写程序,摸索检索和去重的方法;找到有效办法后,再提炼、验证,装进系统的工具箱。这次摸索出的办法,下次不用从头再来 —— 记忆里的画面没有变,机器人却多了一种查找和使用它们的方式。
在多项公开基准与自建基准上,LIFE 的持续感知与记忆方案相对基线取得提升。以下为论文主要数据,供报道引用。
其中 SSS-Bench 由团队构建,用于检验系统在不知道未来问题时,能否留下有用的观察;写入同样数量的画面、使用相同的问答模型,仅凭文本记忆作答即可复现这一提升。
在 LIFE 的 24 小时真机记忆实验中,智元远征 A3 Ultra 连续采集了一天的第一视角视频,再基于构建的记忆回答问题。
记忆让回答有迹可循。中午十二点半,用户问起外套最后在哪里,机器人从当天的记忆中找到了十二点十八分的画面:外套搭在茶水间的椅背上,并返回了当时的拍摄位置。要判断会议室里的两只杯子属于谁,则需要把不同时间的观察串起来:它沿着人物到场和使用杯子的记录追查,找到了绿色杯子的归属依据;黑色杯子在参会者到来前就已出现,因而没有被贸然归给其中某个人。
围绕当天经历,团队选了六个问题,每题运行三次。使用相同的 GPT-6.1-sol 问答模型,LIFE 得到 29.5/30 分,平均用时 80.6 秒;拿到同样已构建记忆的 Codex 得到 28.5/30 分,平均用时 554.7 秒。
论文、项目主页、代码与模型已同步开放,研究者和开发者可以直接复现与验证。
人与人相处久了,也常有这样的时刻:某件事不必每次都重新交代,对方记得。
智元远征希望,有一天,机器人也能拥有这份熟悉。再次走进那间办公室,它会认出曾经打过招呼的人,记得一起做过的事,也能想起某次遇到难题时,自己是怎样一点点找到办法的。初来时陌生的人和事,渐渐都有了故事,成了它自己的过去。
LIFE 希望朝这个未来迈出一小步:让机器人拥有自己的 “心跳”,在没人呼唤时也留意世界,把相遇留在记忆里,再带着这些经历,走向下一天。
Learning to Live。
(来源:智元朋友圈)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧