

选具身机器人,就上具身之家
搜索结果

具身之家资讯

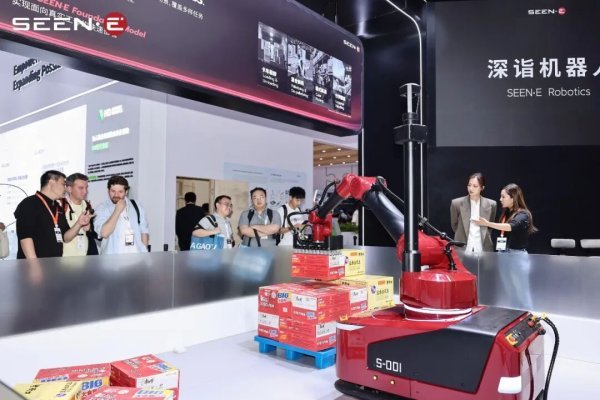
深诣 Sculptor 首秀:全球首款端到端模型驱动的智能装卸货机器人

深诣 Sculptor 首秀:全球首款端到端模型驱动的智能装卸货机器人

—— 全球首款,Sculptor 自主完成复杂物流作业

10 月 12 日至 16 日,SEEN・E 深诣机器人在 2026 中国国际工业博览会上推出全球首款端到端模型驱动的智能装卸货机器人 Sculptor。该产品搭载自研端到端具身基础模型 SE-1,将任务理解、物理世界推演与连续动作生成贯通于统一模型体系,能够根据货物与环境变化自主组织取放顺序、调整抓取与放置策略,并借助强化学习从真实操作反馈中持续改善表现。工博会现场展示的多品类混合货箱分类码垛任务,集中体现混合箱型识别、随机姿态抓取与多层分类码垛三类难题。Sculptor 最大负载 35kg、作业节拍 400~800 箱 / 小时,面向卡车装卸、混合拆码垛等高价值物流场景。


卓驭科技CEO:关于移动物理AI的四个判断

卓驭科技CEO:关于移动物理AI的四个判断

—— 跨垂类规模化,从乘用车走向具身智能

近日,卓驭科技 CEO 沈劭劼出席 Asia PE-VC Summit 2026,首次对外分享关于移动物理 AI 的系统性思考,提出四大判断。其一,移动物理 AI 本质是构建能力、解决特定数据形态下的所有问题,卓驭已形成跨载体复用的技术底座,技术路线由端到端模型演进至原生多模态基础模型(MFM),并发布可控世界模型 ZYT World。其二,跨垂类规模化带来更大应用边界与周期韧性,卓驭已达成 130 多款车型定点、超 60 款量产,商用重卡覆盖中国 TOP6 品牌。其三,全球化适配考验工程能力,公司已通过大众 A-SPICE CL2 认证并在德国设立欧洲总部。其四,智能驾驶是走向具身智能的重要训练场。

具身智能或进入 token 时代,清华团队提出 Harness VLA 引领范式变迁

具身智能或进入 token 时代,清华团队提出 Harness VLA 引领范式变迁

—— 清华团队提出 Harness VLA 引领范式变迁

清华于超团队推出开源框架 Harness VLA,创新引入 Harness Layer,在冻结 VLA 模型权重前提下,依靠智能体规划器统筹任务流程。架构区分接触操作原语与解析运动原语,依托双层记忆机制实现任务自适应调度,在扰动测试中取得 82.4% SOTA 性能。该方案证明 “模型 + 调度系统” 路线可行,适配多种具身基础模型。行业范式逐步从端到端模型内卷,转向基础模型与智能体基础设施协同发展,为具身智能规模化部署提供全新思路。

融合预训练微调范式 赋能家用机器人泛化升级

融合预训练微调范式 赋能家用机器人泛化升级

—— Sunday Robotics发布ACT-2模型,重构家用机器人实操能力

近日,Sunday Robotics正式推出面向家庭服务机器人场景的通用物理操作端到端模型ACT-2,针对性优化家用机器人场景泛化弱、落地成本高、陌生环境适配不足等行业普遍痛点。该模型依托大规模预训练结合少量微调示范的创新范式,平衡了模型通用能力与场景落地可靠性,首次实现广泛环境泛化能力与高精度作业性能的深度融合,仅需少量微调数据即可适配各类真实家庭复杂场景,有效改善传统家用机器人场景适配局限、容错率偏低的问题,为消费级具身智能规模化入户落地夯实技术基础。

共 5 条,每页 10 条
