选具身机器人,就上具身之家
搜索结果

具身之家资讯

迈向原生世界状态的统一多模态世界模型,大晓机器人联合南洋理工大学S-Lab发布Puffin-World

迈向原生世界状态的统一多模态世界模型,大晓机器人联合南洋理工大学S-Lab发布Puffin-World

—— 物理几何外观三态统一

大晓机器人联合南洋理工大学 S-Lab 发布并开源统一多模态世界模型 Puffin-World,首次将物理、几何与外观定义为三种原生三维世界状态,贯通重力场感知、自由视点仿真与闭环探索。模型以 Omni-Camera 相机表示统一绝对方向与相对几何,一个模型完成相机物理理解、自由视点仿真、三维生成重建与闭环自校准四类任务。Puffin-16M 数据集含 1500 万组视觉 — 语言 — 相机三元组与 100 万条旋转轨迹,另为 28 个公开数据集约 4450 万张图像补充绝对位姿标注;模型在四项基准中取得 SOTA。

Scalabot发布HERON-World Model:让机器人学习世界,预演未来

Scalabot发布HERON-World Model:让机器人学习世界,预演未来

—— MoT 加 MoE 多专家分工

松延动力旗下通用具身智能技术品牌 Scalabot 于 9 月 8 日发布 HERON 体系首个核心模型 HERON-World Model,一款面向具身智能的动作条件世界模型,让机器人在行动前推演 "采取某动作后世界将如何变化"。模型构建真实机器人数据、基于真实场景重建的仿真数据与第一视角人类操作视频三类预训练数据金字塔,通过时间、空间与动作统一将异构数据映射为 Action Token,并以 MoT 单项注意力加 MoE 双专家架构(高噪声专家负责全局结构、低噪声专家负责精细细节)保证生成质量,为通用具身智能迈出第一步。

物理世界模型W0发布,为AI4S下半场再添一把钥匙 | 2026浦江创新论坛

物理世界模型W0发布,为AI4S下半场再添一把钥匙 | 2026浦江创新论坛

—— 原生力触双工协同进科学

上海 AI 实验室发布『书生』物理世界模型 W0,将视觉、力觉与触觉原生融合,让机器人边感知、边预测、边行动、边修正。核心突破为原生力触与双工协同,并采用异步异频架构,使后台规划与实时行动并行推进。W0 已接入『书生・端砚』科学发现平台,与科学大模型 S2 共同支撑基因编辑蛋白定向进化、美哌卡因有机合成等干湿实验闭环。在 RoboTwin 2.0 基准 50 项双臂任务中,W0 平均成功率 93.12%;W0-Flash 动作生成频率达 56.95Hz、推理延迟仅 17.56 毫秒,为 AI4S 从方案推演走向真实实验打开新路径。

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

—— 13 万小时人类数据驱动迁移

生数科技发布 Motus2,面向灵巧操作的自进化通用世界模型。模型将行动、预测、评估三种能力统一进共享参数模型,形成 "生成动作→预测未来→评估结果→更新策略" 闭环,并引入轻量级触觉专家模块细化接触动作;首次实现一个模型同时承担策略、模拟器与评估器的闭环自进化。Motus2 基于约 13 万小时第一人称人类数据预训练,经双目与机器人轨迹对齐迁移至灵巧手,在五项真实机器人任务中平均成功率达 84%,较仅人类数据预训练提升 33 个百分点,被视为通用世界模型五级路线从 L3"在世界中行动" 迈向 L4 自主进化的初步探索。

斜跃智能完成数亿元天使+轮融资,加速推进Duplex Reasoning全新范式具身基础模型

斜跃智能完成数亿元天使+轮融资,加速推进Duplex Reasoning全新范式具身基础模型

—— 双向通道范式驱动家庭进家

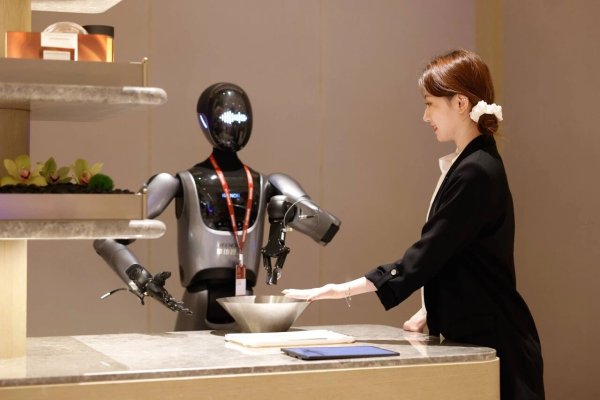
近日,斜跃智能完成数亿元天使 + 轮融资,由线性资本、钧山资本、弘颐资本、隐山资本等机构参与。公司成立于 2026 年 2 月,由理想前 AI 首席科学家陈伟与前产品线总裁张骁联合创立,以家庭为第一落地场景。斜跃提出 Duplex Reasoning 范式:以 VLA 为主干、协同世界模型预测,让机器人在执行中保持与人的双向通道,可打断、可修正、可接管;并以训练 Infra 与数据 Infra 双轮驱动构建基础设施。公司计划先在酒店、养老院等半结构化场景验证模型,再逐步进入家庭,洗衣、收纳、清洁为优先方向。

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

—— 推演门控按需分配想象预算

酷哇科技发布自适应想象世界模型框架 RISE,突破世界动作模型 "固定推演预算" 瓶颈。RISE 以潜在评估器与推演门控组成轻量级调度器,每步推演后动态权衡规划增益与算力成本,推演深度从 Roll/Stop 决策中自然涌现:平均单次仅 2.40 次推演迭代、延迟 287ms,NAVSIM v2 取得 90.8 EPDMS 最高规划质量。开源 CounterDrive 反事实数据集将风险识别 AUC 提升至 0.93 以上、事故识别准确率达 0.96。RISE 已作为插件接入 DAWN 架构验证通用性,为 "一脑多态" 机器人集群提供底层支撑。

9轮融资、10万台接入,清华系"具身大脑"千诀科技完成数亿元A+轮

9轮融资、10万台接入,清华系"具身大脑"千诀科技完成数亿元A+轮

—— 类脑分区第三条路接入 10 万台

近日,千诀科技宣布完成数亿元 A + 轮融资,成立三年已完成第 9 笔融资。公司坚持 "不碰本体、只做大脑",以类脑分区架构走端到端大模型与分层调度之外的 "第三条路",联合清华发表两篇世界模型论文,将任务所需状态 - 动作对从千级降至百级。其 "大脑" 已接入人形、四足、清洁设备等多品类终端,累计规模达 10 万台量级,并实现 2.5 小时无人工干预连续工作。创始人高海川判断,灵巧操作上限的瓶颈在触觉缺失,未来 70%-80% 的机器人大脑将由第三方提供。

戴盟与全球工业智能运维机器人领军品牌天创智能达成战略合作

戴盟与全球工业智能运维机器人领军品牌天创智能达成战略合作

—— 4R 场景共建百亿级特种市场

近日,戴盟机器人与南京天创智能正式建立战略合作,围绕电力新能源、油气化工、冶金矿山、应急救援 "4R" 场景矩阵,融合戴盟 "感知 — 数据 — 模型" 物理 AI 全栈能力与天创整机平台,共同构建百亿级特种作业市场的具身智能落地范式。天创智能巡检机器人出货量连续 6 年全球第一,并打造出全球唯一获 IIC T6 级防爆认证的人形机器人 "天魁 1 号"。双方将以戴盟触觉锚定世界模型 Daimon-TWM 为核心,成立触觉智能联合研发团队,贯通数据采集到场景落地的完整闭环,推动特种机器人从 "看得见、看得懂" 走向 "能预判、会操作"。

擎朗智能 COO 万彬出席首届《财富》领军者论坛,与智元、优必选同台论道

擎朗智能 COO 万彬出席首届《财富》领军者论坛,与智元、优必选同台论道

—— 与智元优必选同台论道落地

9 月 8 日,首届《财富》领军者论坛在澳门举行,首场圆桌聚焦具身智能落地与商业化,擎朗智能 COO 万彬与优必选副总裁庞建新、智元联合创始人姚卯青同台论道。万彬提出 "先回答在哪干、干什么、怎么干",以香格里拉盛贸酒店 8 台 6 款机器人构成全球首个 "通用 + 专用" 协作场景为例,主张以岗位化路径用专用机器人积累真实数据,再向人形机器人通用能力演进。据 IDC 报告,擎朗 2025 年全球商用服务机器人出货量蝉联第一,其自研 KOM 3.0 是全球首个融合潜空间世界模型的服务行业 VLA 架构。

一张消费级显卡,也能实时生成一个世界:LingBot-World 2.0 再开源三款模型

一张消费级显卡,也能实时生成一个世界:LingBot-World 2.0 再开源三款模型

—— 1.3B 小模型跑上消费级显卡

继 7 月开源 LingBot-World 2.0 14B 主模型后,团队再开源三款模型:1.3B 参数 Small 版面向消费级单卡 GPU,可在单卡上实现实时世界生成;Bidirectional 作为双向 Teacher 模型,提供高质量蒸馏源,用于训练更轻更快的 Student 模型;Causal Pretrain 提供因果预训练底座,支持相机位姿与文本提示输入。三款模型让世界模型从 "可体验" 走向 "易运行、易研究、易改进",降低开发者与实验室的本地使用门槛。