选具身机器人,就上具身之家
行业动态

具身之家资讯

开启作业模式机器人走向千行百业

开启作业模式机器人走向千行百业

—— 2026 世界机器人大会全景观察

2026 世界机器人大会北京举行,以 "人机共生产需共融" 为主题,集中展出 3000 余款前沿产品首发新品 311 件,发布具身世界模型、绳驱灵巧手等 44 项新技术。广州七轴仿人形双臂臂展 660 毫米额定负载 3 千克用于零售店理货工厂装配。上海国大药房机器人夜班分拣已上岗,北京 14 家市属公园 72 名机器人员工。2025 年机器人规上企业营收破 3000 亿近五年年均增超 20%,今年上半年 1655 亿增 24.5%;2026 上半年人形机器人出货超 4 万台全球占比 97%,一季度出口同比增 210%。预测今年人形机器人整机产量破 10 万台。挑战:技术路线分散标准体系滞后,开源是破解路径。6 月实景实训专项行动到 2026 年底百个高价值场景万台级落地。
具身智能多点突破,试水千行百业

具身智能多点突破,试水千行百业

—— 世界机器人大会现场观察

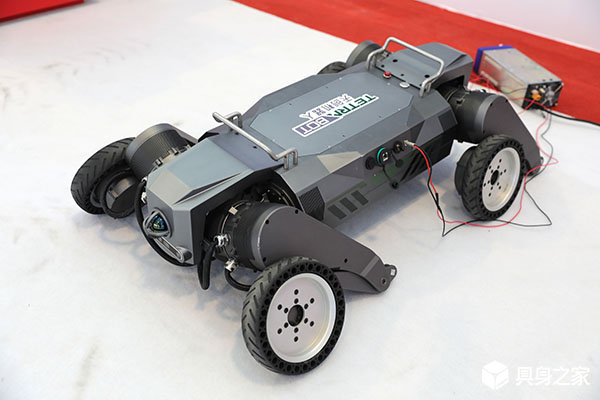
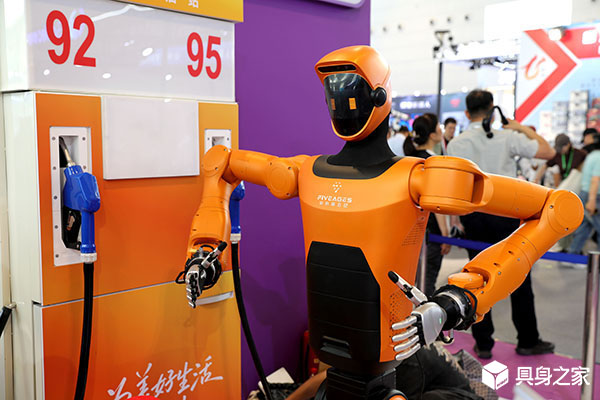
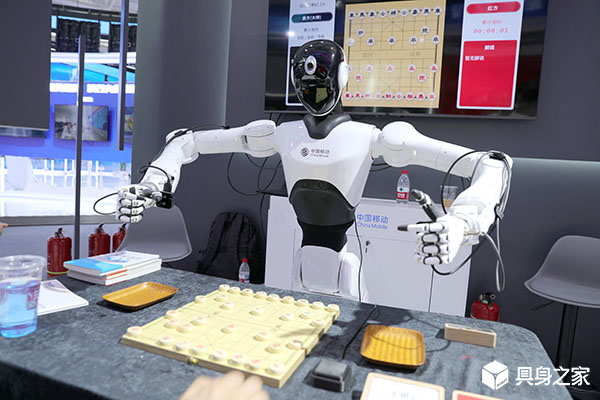
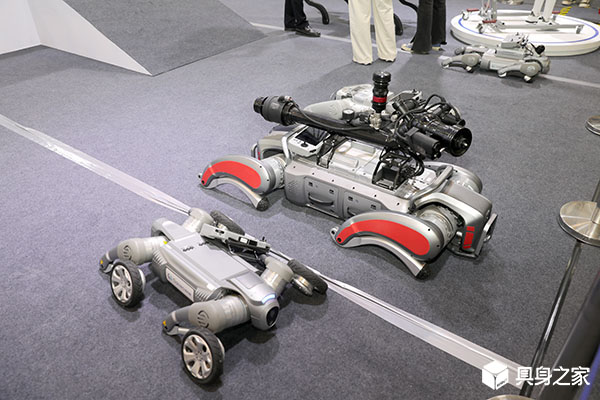
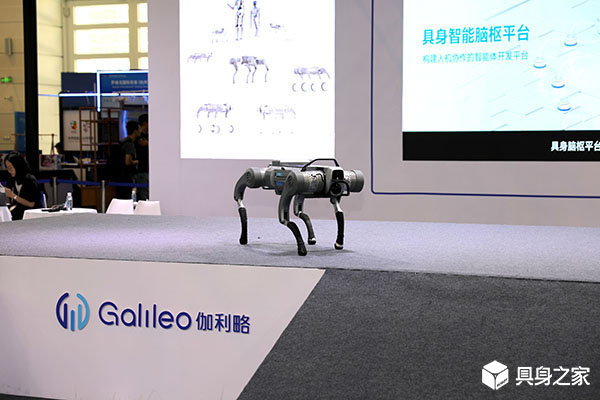
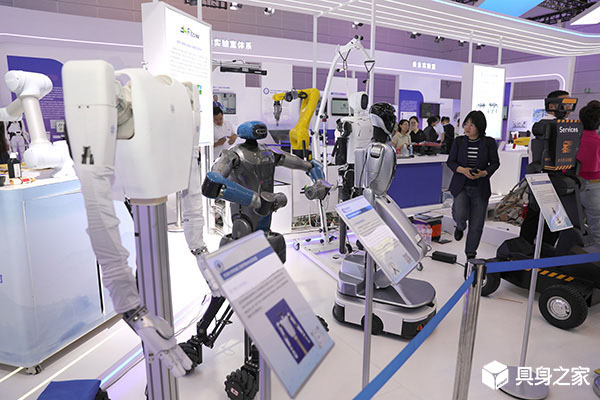
8 月 19 日,2026 世界机器人大会在京开幕,373 家企业、3000 件产品参展。具身智能新形态轮番亮相:大咖骐骥机器马搭载端侧世界模型适应复杂地形,四足机器狗加装机械臂拓展任务能力,润科 "半人马" 轮足复合机器人负载达 350kg 深耕工业特种场景,安诺双臂机器人完成咖啡拉花等服务。行业应用加速试水:云深处机器狗实现最后一百米配送,墨甲交警机器人自动导航指挥,四川具身 "爱湫" 可切换银行大堂经理等多角色。2025 年我国机器人规上企业营收突破 3000 亿元,京东等企业加速搭建售后服务与标准化电池生态。

近10亿A轮融资落地,原力无限重构具身智能进化逻辑

近10亿A轮融资落地,原力无限重构具身智能进化逻辑

—— 前阿里副总裁带队入局,Ego原生数据+因果模型打造机器人通用大脑

8月14日,具身智能企业原力无限宣布完成A轮、A+轮合计近10亿元融资,本轮由敦鸿资产及头部国资平台领投,多家地方国资、产业资本跟投,老股东持续加注。依托前阿里副总裁领衔的顶尖跨界团队,公司构建「Ego原生数据+DataGrid基础设施+AtomBrain具身大脑+多形态机器人本体」全栈体系,主打因果世界模型与持续自进化能力,目前已落地百余个真实产业场景。本轮大额融资落地,标志着具身智能赛道竞争从本体硬件比拼,正式进入通用大脑、数据闭环、模型进化的深层技术博弈阶段。

前阿里高管创业入局,具身大脑单笔融资近10亿

前阿里高管创业入局,具身大脑单笔融资近10亿

—— Ego原生数据+因果世界模型,重构物理AI底层能力

具身智能赛道再获重磅资本加持,杭州企业原力无限完成A、A+轮合计近10亿元融资。由前阿里副总裁带队的核心团队,主打Ego原生第一人称数据体系与AtomBrain具身大脑,布局因果世界模型与多形态机器人本体,已落地百余个真实产业场景,加速物理AI规模化商用。

大脑为王数据续命,具身智能告别硬件内卷

大脑为王数据续命,具身智能告别硬件内卷

—— 行业竞争逻辑重构,模型与数据成核心壁垒

2026年成为具身智能规模化商用元年,行业竞争彻底告别硬件参数内卷,转向AI大脑与物理场景数据比拼。一级市场资本大幅倾斜具身大模型赛道,头部企业纷纷布局世界模型、WAM模型等前沿技术。行业普遍面临高质量物理交互数据稀缺瓶颈,厂商通过数据合成、开源数据集、专业数据平台等方式破局,任务落地能力成为产业唯一核心评价标准。

从懂触觉到用好触觉:蚂蚁押注一颗 “物理交互脑”

从懂触觉到用好触觉:蚂蚁押注一颗 “物理交互脑”

—— 触觉锚定世界模型落地,构筑机器人全链路物理 AI 体系

戴盟机器人完成蚂蚁集团领投的数亿元战略融资,发布全球首个触觉锚定世界模型 Daimon-TWM,打造一体化 “物理交互脑”,依托自研传感、海量触觉数据集、标准化评测与产业合作形成完整数据迭代闭环,大幅提升机器人复杂精细操作与抗扰动能力,补齐蚂蚁具身智能产业布局触觉赛道空白。

昆仑万维定调 2026 为世界模型元年

昆仑万维定调 2026 为世界模型元年

—— 数据范式定义权成为世界模型长期核心竞争壁垒

AI 产业正加速从虚拟内容生成转向物理世界交互,世界模型成为行业核心竞争赛道。昆仑万维董事长方汉提出 2026 年是 “世界模型元年”,企业同步推出游戏世界模型、音乐大模型、机器人专用世界行动模型三大产品,兼顾大众内容创作与机器人物理 AI 两大方向。企业判断,算力、算法门槛将持续弱化,高质量交互数据的采集标准、统一标注范式,也就是数据定义权,才是决定长期竞争力的关键;国内在视频交互、具身落地领域跻身全球前列,但长时序稳定、触觉力控真实数据仍是核心短板。

从看懂世界到改造世界 解码具身智能产业未来

从看懂世界到改造世界 解码具身智能产业未来

—— 院士解读新一代人工智能产业发展路径

本文基于郑南宁院士科普文章,阐释具身智能被纳入十五五未来产业,厘清其并非等同于人形机器人,核心是搭建感知、认知、决策、行动、反馈完整闭环。依托世界模型、多模态融合、因果推理、行动生成四大核心能力,具身智能推动人工智能从数字虚拟空间迈入真实物理场景,目前已落地制造、医疗、城市治理、家庭服务、自动驾驶多元领域。行业现阶段仍面临模型可解释性、边缘算力、产业标准、虚实数据差距等技术难题,信息、物理、认知三域融合是长期发展方向,未来将持续催生新质生产力,全方位改变生产与生活方式。

人形机器人企业扎堆落子南京

人形机器人企业扎堆落子南京

—— 搭建实景数据工厂助推产业商用落地

众擎、智元、极佳视界等头部人形机器人企业接连落户南京建邺,落地创新中心、数据采集与世界模型研发平台。通过搭建多场景实景训练场补齐真实数据短板,推动机器人从 “能动” 的样机向 “可用” 的商用产品跨越。

全球首个连续时间世界模型 重构具身智能认知范式

全球首个连续时间世界模型 重构具身智能认知范式

—— 突破帧式局限,实现物理世界连续推演

近期,清华大学智能产业研究院(AIR)联合加州大学伯克利分校BAIR团队,正式推出全球首个连续时间具身世界模型ODEWorld,彻底打破传统AI“逐帧认知”的技术桎梏,开创具身智能连续感知、实时推演的全新技术范式。该模型的问世,解决了长期困扰人形机器人、自动驾驶设备的时序感知断层难题,让人工智能首次实现贴合真实物理世界的不间断动态理解,为通用具身智能落地筑牢底层技术根基,标志着全球AI世界模型研发迈入全新阶段。