

选具身机器人,就上具身之家
科技资讯

具身之家资讯

因时亮相 2026 宇树合作伙伴生态大会

因时亮相 2026 宇树合作伙伴生态大会

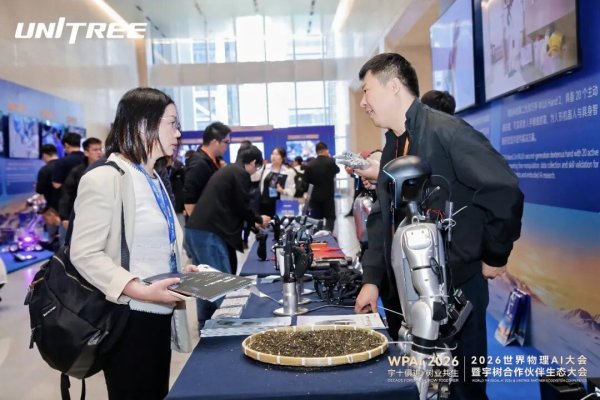
—— 宇树 G1 装配 H1 灵巧手演示翻炒茶叶

10 月 22 日,以 "宇十俱进,树业共生" 为主题的 2026 世界物理 AI 大会暨宇树合作伙伴生态大会在杭州国际博览中心二期收官。因时机器人携全系列灵巧手产品亮相,现场宇树 G1 人形机器人装配因时 H1 系列灵巧手,通过 "翻炒茶叶" 演示展现精细操控能力。面对轻薄、松散且形态不规则的茶叶,H1 系列灵巧手凭借灵活的手指运动、精细力度控制与稳定动作响应,实现多指动作协调配合。因时全系灵巧手技术路线覆盖连杆、腱绳、全直驱等,满足高灵活仿人操作、精细力控及工业级应用等不同需求。因时深耕微型精密驱动领域,围绕微型伺服电缸、驱动控制、传感技术及整手系统持续自主研发。
从新品灵巧手到核心驱动,因时机器人集中呈现灵巧操作技术布局

从新品灵巧手到核心驱动,因时机器人集中呈现灵巧操作技术布局

—— 多系列灵巧手与微型电缸集中亮相

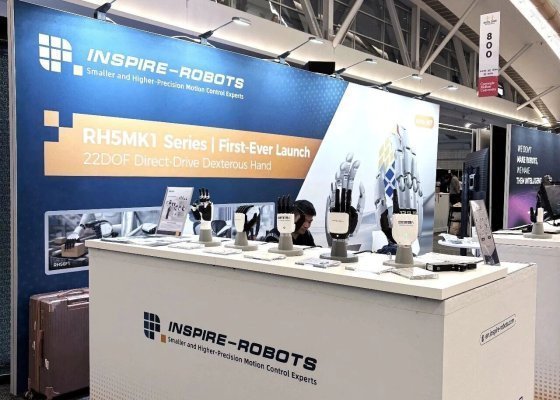
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,因时机器人携多系列灵巧手及微型伺服电缸参展,全新 RH5MK1 系列 22 自由度全直驱灵巧手全球首秀。K1 系列采用 1:1 仿人手尺寸、22 个主动自由度,具备 5Hz 开合频率与 0.05N・m 反驱扭矩,搭载 6D 指尖触觉传感器,指尖力分辨率达 0.005N。同期展出 RH5DG2、RH56H1、RH56F2、RH56E2 等系列及自研微型伺服电缸,并联合将门社区举办技术交流晚宴。

三展联动,实力出圈!因时机器人多维展现国产灵巧手技术与落地实力

三展联动,实力出圈!因时机器人多维展现国产灵巧手技术与落地实力

—— J1 系列 24 自由度亮相

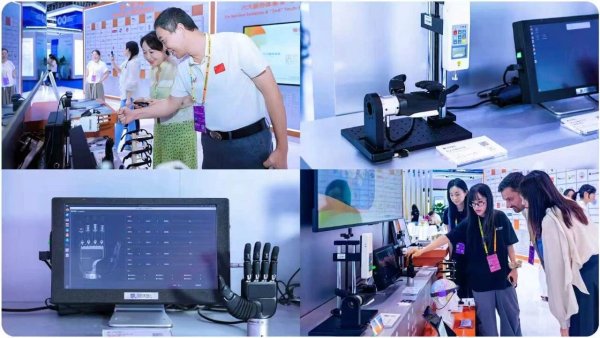
九月,因时机器人亮相服贸会、Inclusion 外滩大会、投洽会三大展会,展出全栈自研灵巧手与微型伺服电缸。服贸会上,E2 系列执笔书写展示毫米级控制,BFX 系列猜拳胜出,H1 系列配合遥操作手套实时映射。外滩大会上,全新 RH524J1 系列拥有 24 个主动自由度,采用腱绳与直驱混合驱动;并携手武汉大学推出 "巧手趣玩" 方案,实现识别、抓取、放置连续任务。投洽会上,F1 系列集成触觉、力、位置、温度四大类 24 组传感器,E2 系列展示指尖力输出。三展呈现国产灵巧手在精细操作、力控感知、动态响应上的落地实力。

HandEdit 正式开源!因时机器人联合高校构建超 2 亿图像编辑样本

HandEdit 正式开源!因时机器人联合高校构建超 2 亿图像编辑样本

—— 人手操作数据转化为机器人数据

近日,因时机器人联合复旦大学、上海交通大学等高校开源 HandEdit 数据集与评测基准,聚焦第一视角人类到机器人灵巧手的图像编辑:在保持场景与动作意图不变的前提下,将画面中的人手替换为指定机器人构型。HandEdit 已构建超 2 亿个图像编辑样本,覆盖 26 种 URDF 构型、600 多个场景、1100 余种物体和 400 多类任务,并配套统一评测体系。因时 DFX、G2 系列灵巧手已纳入转换链路,为人手操作视频大规模转化为机器人可学习数据提供了新路径。

共 4 条,每页 10 条
