
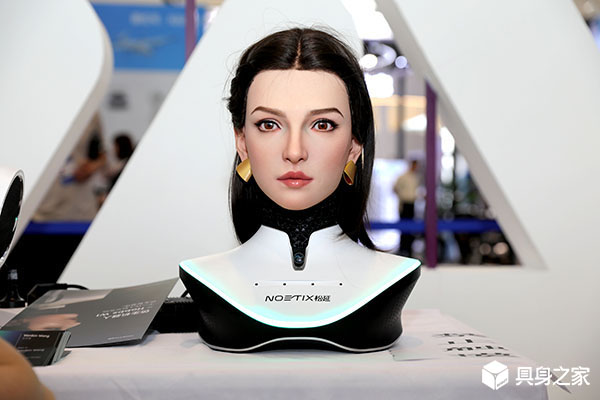
成都发布人形机器人三层大脑新架构
—— 破解真机陌生环境适配难题
成都人形机器人创新中心发布已获专利授权的人形机器人统一大脑架构,划分任务决策、技能执行监督、规划控制三层体系,融合多类模型能力,把长时序复杂任务进行拆解,依托世界模型预判环境变化,改善机器人脱离实验室后环境适应不足的痛点,推动机器人实现自主理解、规划与执行。

搜索:世界模型
—— 破解真机陌生环境适配难题
成都人形机器人创新中心发布已获专利授权的人形机器人统一大脑架构,划分任务决策、技能执行监督、规划控制三层体系,融合多类模型能力,把长时序复杂任务进行拆解,依托世界模型预判环境变化,改善机器人脱离实验室后环境适应不足的痛点,推动机器人实现自主理解、规划与执行。
—— 具身世界模型的四条路线
2026 年,世界模型正在成为具身智能发展的重要基础,竞争重点已从 "生成一段多逼真的视频" 转向机器能否理解物理世界、预判动作连锁反应、在虚拟环境中先试错再迁移经验。本文梳理了世界模型的四条路线 —— 表征式(JEPA、V-JEPA、Dreamer,将世界压缩为可计算规律)、生成式(Sora、Genie,批量制造合成经验)、交互式(GAIA-1、Marble,将动作纳入模型模拟后果)、理解 — 生成 — 预测一体化(大晓机器人,被英伟达用于 Cosmos 3,将感知推理预测控制连接为闭环)。四条路线并非淘汰赛,而是从 "认识世界" 走向 "改变世界" 的能力阶梯,最终汇入服务于现实决策的同一方向。
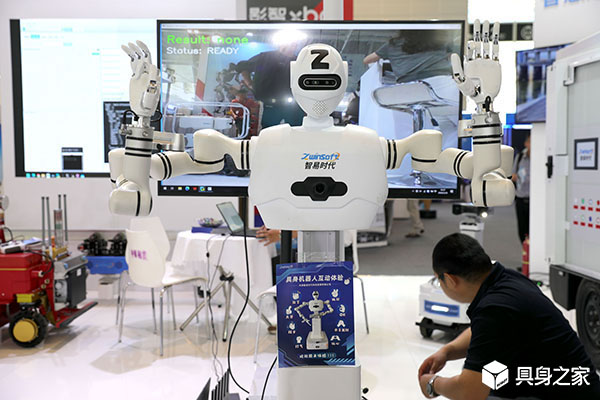
—— 616亿落地量产基地,软硬件自研+顶级人才组队,三星开启机器人二次突围
在全球具身智能与物理AI竞速升温的背景下,三星依托韩国国家级超级项目红利,正式将人形机器人拉升为集团核心战略。通过收购控股专业机器人团队、自建量产基地、自研世界模型与执行器、搭建专属业务部门,三星补齐从核心零部件、AI算法到整机量产、场景训练的全链条能力。重金入局的背后,不仅是企业下一代增长曲线的布局,更是韩国抢占全球物理AI产业话语权的关键落子。
—— 半年路线骂战落幕,行业抛弃标签内卷转向务实量产
2026年上半年具身智能赛道深陷VLA与世界模型的路线对立争议,行业长期陷入技术标签内卷。伴随WAIC等行业盛会落地、头部企业技术迭代提速,赛道竞争逻辑彻底转向,厂商普遍放弃二选一博弈,开启“VLA+世界模型”混搭融合新路线。VLA通过轻量化、端侧化、长记忆优化完成技术自救,世界模型补齐物理推演与预判能力,两类技术从相互博弈走向优势互补,标志着具身智能告别概念论战,正式迈入以真实场景落地、规模化量产为核心的全新阶段。
—— 告别硬件参数内卷,物理AI成厨电产业终局赛道
厨电行业竞争正迎来根本性迭代,彻底告别吸力、火力、温控等传统硬件参数比拼,全面转向具身智能的物理AI赛道。以老板、方太、海尔、华帝为代表的头部品牌,纷纷布局烹饪大模型、空间感知、设备联动与智能执行体系,推动厨电从被动工具升级为可感知、会思考、能执行的厨房智能体。行业未来十年的核心竞争力,不再是硬件制造能力,而是垂直数据、物理世界模型与人机协同的具身智能大脑。
—— 不确定微分几何落地,数学范式重构机器人世界认知
当前具身智能赛道资本热度高涨、硬件日趋成熟,但行业普遍深陷泛化能力弱、抗扰动差、定制成本高的落地瓶颈。传统端到端大模型、AI+规则混合两条主流路线,均依赖数据拟合无法突破真实物理世界的不确定性。依托清华二十年不确定理论体系,科创企业信度启源走出理论驱动第三条路,以不确定微分几何构建白盒信度世界模型,让机器人通过数学计算预判物理边界、自主适配动态扰动,无需海量训练与场景标定,彻底改写行业技术迭代与规模化落地逻辑。
—— 不确定微分几何落地,白盒数学范式破解物理世界扰动难题
2026年具身智能赛道资本热度空前,但行业普遍陷入泛化弱、落地难的产业瓶颈。区别于主流端到端数据驱动、AI+规则混合两大技术路线,初创企业信度启源依托清华不确定理论,打造信度世界模型,以不确定微分几何构建白盒决策体系,无需海量训练数据与场景标定,精准适配真实世界扰动,开辟具身智能理论驱动新赛道。

—— 建模时序变化率,统一多类视频生成能力
清华 AIR 与 UC Berkeley BAIR 团队推出全球首个连续时间具身世界模型 ODEWorld,创新 PT-Flow 物理时间流范式,不再按离散帧做预测,而是直接学习潜空间状态随真实时间的变化速率。模型通过动静解耦、一阶导数监督、Savitzky–Golay 滤波等核心设计解决离散模型时序缺陷,依托 ODE 积分实现任意帧率生成、时间补全、反向推演三大能力,在长视频预测速度与画面稳定性上大幅超越 V-JEPA 2 等主流方案,为机器人精细实时交互提供全新建模思路。

—— 前沿快讯,多技术路线与资本事件集中显现
本周 AI 产业多点迭代,国内具身智能迎来多项开源技术突破,单样本学习、长时序世界模型取得进展;海外消费级 AI 产品面临算力成本约束,同时触觉硬件、AI 安全融资火热,AI 短剧赛道出现产能过剩、爆款稀缺的行业洗牌信号。
—— 搭建虚实融合闭环,打造物理 AI 数据基础设施
具身智能赛道热度高涨,但高质量物理交互数据供给不足成为行业共同瓶颈。无问智科放弃自研机器人本体、通用大模型的主流路线,借鉴自动驾驶数据闭环工程经验,构建 “真实采集‑世界模型生成‑仿真评测‑真机回流” 的 Real2Sim2Real 虚实融合体系,对标海外 World Labs,致力于成为第三方通用数据底座服务商,为行业提供底层基础设施。