
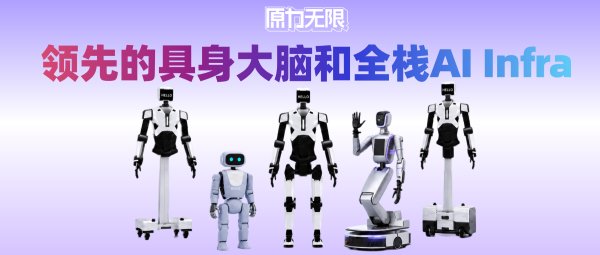
原力无限携具身大脑落地重庆
—— 建设西南总部,打造实景实训高地
9 月 3 日,重庆市经济信息委、大渡口区政府与原力无限签署合作协议,原力无限战略落地重庆。作为国内具身大脑赛道头部企业,公司将在重庆建设西南全链条区域总部及场景应用研发中心,以持续学习与因果世界模型为核心,依托当地汽车制造、电子信息、物流仓储等真实产业场景,形成 "真实数据 — 属地算力 — 实景实训 — 产业应用" 的具身大脑进化闭环,打造具身智能全场景实景实训战略高地。

搜索:世界模型
—— 建设西南总部,打造实景实训高地
9 月 3 日,重庆市经济信息委、大渡口区政府与原力无限签署合作协议,原力无限战略落地重庆。作为国内具身大脑赛道头部企业,公司将在重庆建设西南全链条区域总部及场景应用研发中心,以持续学习与因果世界模型为核心,依托当地汽车制造、电子信息、物流仓储等真实产业场景,形成 "真实数据 — 属地算力 — 实景实训 — 产业应用" 的具身大脑进化闭环,打造具身智能全场景实景实训战略高地。

—— 光象 ActEffect 与汽车产线落地实证
具身智能技术路线从堆数据转向补物理规律,光象联合清华发布 Phi-WM 1.0 ActEffect,三项基准测试 98.8%、80.3%、67.5%。VLA 和视频预测式世界模型均有局限,Generalist AI GEN-1 将成功率从 64% 拉升至 99%。ActEffect 核心是把世界模型从 "推理时规划器" 改造成 "训练时反馈器",后果预测不接入语言指令因为只由物理规律决定,训练完成后移出推理链路一次前向输出动作。Phi-Bot X1 已在头部车厂真实产线验证进入真机部署,焊接上下料毫米级精度,部署效率提升 10 倍以上,张涛称 1 到 2 年内寒冬可能到来。

—— 自变量 WALL-SS 让机器人虚拟练真本事
世界模型已成具身智能重要技术范式,但现有模型面临三大瓶颈:忽略动作指令、长时间推演画面崩溃、虚拟策略无法复现到真实。自变量发布 WALL-SS 下一尺度自回归世界模型,采用先粗尺度轮廓再逐层细化架构,实现三方面突破:预测锚定动作严格遵循指令;推演 60 秒画面不崩溃;虚拟真实任务成功率吻合 93%。测试 "动作跟随" 得分 0.29 是唯一不为零模型,轨迹重合度提升 115%。提出尺度对齐动作注入、尺度压缩长时间记忆内存恒定、尺度级梦境强迫、视觉动力学在线策略对齐。同一网络既能当模拟器也能当规划器,内置动作解码头可直接输出动作。
—— WRC 现场探访中国机器人能力图谱
WRC 2026 北京亦庄 300 多家企业 3000 多件展品,从服务互动、干活上岗、大脑模型到居家应用全面展示机器人能力。星动纪元快递分拣每小时 1200 件已在中国邮政顺丰运营,大晓开悟世界模型数据达 400 万小时,上半年中国人形出货超 4 万台全球占比 97%。王兴兴判断具身智能突破时刻是 80% 陌生环境完成 80% 日常任务,快则 2-3 年慢则 5-10 年。
—— 通用技术底座赋能机器人自主作业
8 月 19 日至 23 日,2026 世界机器人大会在北京举行,主题为 "人机共生,产需共融"。埃夫特与旗下启智 Openmind 携智能机器人通用技术底座与智能机器人联合亮相,展示 HumanGPT 世界模型、大衍数据平台、墨斗 IDE、Openmind OS 四大核心模块,以及复合机器人、四合一智能柔性装配工作站、智能喷焊等多项具身落地方案。

—— 一年建起模型本体数据闭环
2025 年 7 月成立的超维动力一年左右已把世界模型、高拟人人形本体、灵巧手、第一视角数采和具身 AI Infra 同时摆上技术版图,走与 Figure 相似的 "模型优先 + 系统能力" 终局。KAI World Model 结合百万级视频预训练学物理规律,SMASH 乒乓球算法已跨本体部署到宇树 G1、智元远征 A3;KAI Bot117 自由度 80% 触觉皮肤,KAI Hand37 自由度;KAI Halo 积累 10 万小时第一视角数据,AI Infra 将数据生产效率提升 10 倍训练速度提升 5 倍形成数据飞轮。超维正成为中国最有潜力超越 Figure 的挑战者之一。
—— 数据护城河与 ChatGPT 时刻的悬念
WRC 现场机器人展示从花式表演转向实操应用,叠 T 恤、做咖啡、洗衣服、点球大战等场景中很多机器人 "自己指挥自己","具身大模型"" 自主驱动 "成为高频词,行业正从" 秀肌肉 "转向" 拼脑子 "。创投人士表示只做本体和运动控制已拿不到融资,2026 上半年国内具身智能融资超 430 亿元,50.8% 投向以大脑为主的公司。具身大模型竞争本质是数据竞争,大厂纷纷推进基座模型,但行业数据体量约 100 万条,距 ChatGPT 时刻所需的 100 亿条差距巨大。技术路线上 VLA 与世界模型各有拥趸尚未收敛,ChatGPT 时刻是否必然来临仍是悬念,行业预计还将经历多次市场情绪循环。
—— “能干活” 不等于 “能干好活”
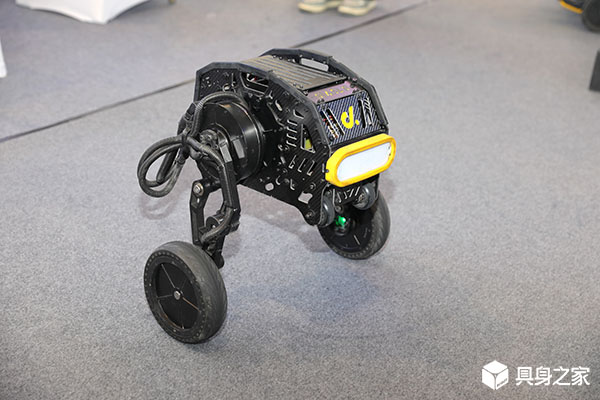
2026 世界机器人大会风向发生明显转变,展会重心从炫技表演转向实景作业,“能干活” 和 “能干好活” 之间仍存在明显鸿沟。赛道融资热度高涨,但泛化能力不足、真实场景数据匮乏成为主要瓶颈。京东公布百亿级布局,定位场景基础设施供给方,大规模采集真实场景数据、建设机器人基地与全球服务网络,不押注单点产品爆发。行业观点认为机器人不存在突如其来的 GPT 时刻,规模化落地依靠模型、数据、场景、需求共同构成的系统闭环,世界模型成为重要技术方向,产业进步来自真实场景长期积累。
—— 全脑架构与数据飞轮的图景
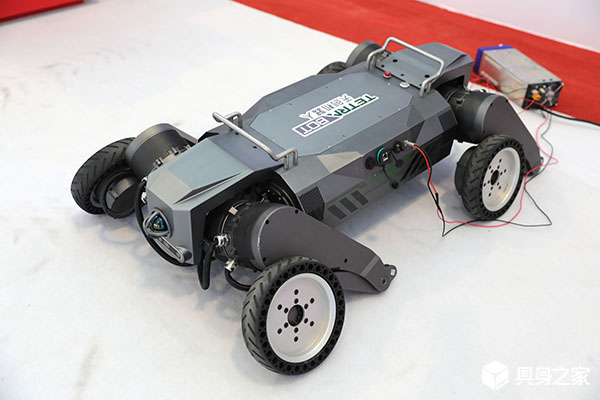
8 月 19 日 WRC 现场,银河通用发布全球首款具备自主学习能力的智能体人形机器人 "银河星仔"Galbot ET1,搭载自研 AstraBrain-Agent 物理世界原生智能体,人类无需准备动作视频即可通过互动教它新技能。其背后是银河星脑 AstraBrain 全脑架构 —— 大脑采用 WAM 世界 - 动作模型统一 VLA 与世界模型,实现跨本体跨场景多任务能力;小脑基于超 10 万小时人类动作数据控制全身双手。公司已积累 100 万小时人类数据与 8 万小时真实场景回流数据,产品规模化应用于智慧药房、即时零售与工业场景,并向产业伙伴开放仿真平台、基模与后训练管线。王鹤提出具身 ChatGPT 时刻标准:零样本泛化常见技能成功率 70%-80%,普通用户可低成本后训练。
—— 破解陌生环境长时序任务痛点
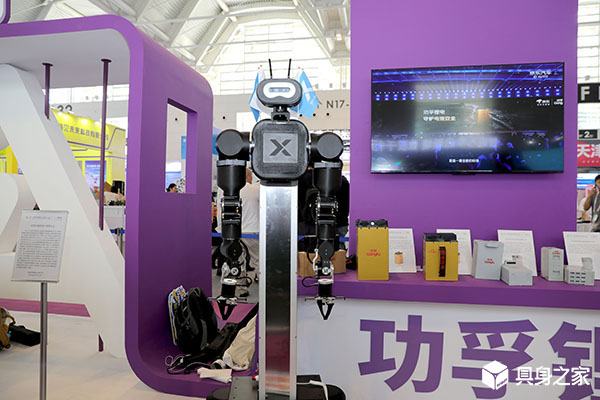
成都人形机器人创新中心发布全球首个复杂语言指令集全自主超长视野机器人任务执行系统,技术已获发明专利。系统整合世界模型、VLA 模型,搭建任务理解到动作执行完整闭环,搭载该系统的 “贡嘎一号” 实现无遥控全自主完成多段子任务,解决未做数据适配的陌生环境下机器人决策规划难题。