选具身机器人,就上具身之家
科技资讯

具身之家资讯

极佳视界与地瓜机器人达成战略合作,GigaBrain-0.7 将基于旭日 S600 推进端侧具身智能规模化落地

极佳视界与地瓜机器人达成战略合作,GigaBrain-0.7 将基于旭日 S600 推进端侧具身智能规模化落地

—— 世界模型大脑进端侧

9 月 14 日,极佳视界与地瓜机器人达成战略合作,以开源模型 GigaBrain-0.7 为首期集成模型,适配地瓜旭日 S600(560 TOPS INT8)并协同接入 GigaWorld 世界生成能力,共建 "世界模型大脑 + 端侧大算力底座 + 真实本体执行" 软硬一体化方案。GigaBrain-0.7 在 RoboColiseum 包揽四项第一并登顶 Hugging Face 趋势榜;旭日 S600 以多核异构架构支撑 VLA、VLM 端侧推理。双方将围绕模型转换、量化部署与推理加速调优,落地家庭服务、工业制造与商业服务等场景。


Zeno AI 4 篇论文被 CoRL 2026 录用

Zeno AI 4 篇论文被 CoRL 2026 录用

—— 协作记忆监控推理全覆盖

芝诺机器人植伟铭教授团队 4 篇论文入选 CoRL 2026,覆盖:SAI 序列式非对称模仿学习,以 A→B→A 训练解决多机器人耦合协作;TRACE 轨迹路由因果记忆,用轨迹特征索引历史,解决长程任务的 "延迟证据" 歧义;ContactGuard 以潜在世界模型在接触前预测失败并中止;BayesFP 将 diffusion 与 flow-matching 策略重构为贝叶斯后验采样,以 Feynman-Kac 修正实现推理时约束调整,与英伟达合作,在 Diffusion Policy、GR00T-N1.6、π0.5 上零样本验证。

迈向原生世界状态的统一多模态世界模型,大晓机器人联合南洋理工大学S-Lab发布Puffin-World

迈向原生世界状态的统一多模态世界模型,大晓机器人联合南洋理工大学S-Lab发布Puffin-World

—— 物理几何外观三态统一

大晓机器人联合南洋理工大学 S-Lab 发布并开源统一多模态世界模型 Puffin-World,首次将物理、几何与外观定义为三种原生三维世界状态,贯通重力场感知、自由视点仿真与闭环探索。模型以 Omni-Camera 相机表示统一绝对方向与相对几何,一个模型完成相机物理理解、自由视点仿真、三维生成重建与闭环自校准四类任务。Puffin-16M 数据集含 1500 万组视觉 — 语言 — 相机三元组与 100 万条旋转轨迹,另为 28 个公开数据集约 4450 万张图像补充绝对位姿标注;模型在四项基准中取得 SOTA。

Scalabot发布HERON-World Model:让机器人学习世界,预演未来

Scalabot发布HERON-World Model:让机器人学习世界,预演未来

—— MoT 加 MoE 多专家分工

松延动力旗下通用具身智能技术品牌 Scalabot 于 9 月 8 日发布 HERON 体系首个核心模型 HERON-World Model,一款面向具身智能的动作条件世界模型,让机器人在行动前推演 "采取某动作后世界将如何变化"。模型构建真实机器人数据、基于真实场景重建的仿真数据与第一视角人类操作视频三类预训练数据金字塔,通过时间、空间与动作统一将异构数据映射为 Action Token,并以 MoT 单项注意力加 MoE 双专家架构(高噪声专家负责全局结构、低噪声专家负责精细细节)保证生成质量,为通用具身智能迈出第一步。

物理世界模型W0发布,为AI4S下半场再添一把钥匙 | 2026浦江创新论坛

物理世界模型W0发布,为AI4S下半场再添一把钥匙 | 2026浦江创新论坛

—— 原生力触双工协同进科学

上海 AI 实验室发布『书生』物理世界模型 W0,将视觉、力觉与触觉原生融合,让机器人边感知、边预测、边行动、边修正。核心突破为原生力触与双工协同,并采用异步异频架构,使后台规划与实时行动并行推进。W0 已接入『书生・端砚』科学发现平台,与科学大模型 S2 共同支撑基因编辑蛋白定向进化、美哌卡因有机合成等干湿实验闭环。在 RoboTwin 2.0 基准 50 项双臂任务中,W0 平均成功率 93.12%;W0-Flash 动作生成频率达 56.95Hz、推理延迟仅 17.56 毫秒,为 AI4S 从方案推演走向真实实验打开新路径。

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

生数科技发布 Motus2:面向灵巧操作的自进化通用世界模型

—— 13 万小时人类数据驱动迁移

生数科技发布 Motus2,面向灵巧操作的自进化通用世界模型。模型将行动、预测、评估三种能力统一进共享参数模型,形成 "生成动作→预测未来→评估结果→更新策略" 闭环,并引入轻量级触觉专家模块细化接触动作;首次实现一个模型同时承担策略、模拟器与评估器的闭环自进化。Motus2 基于约 13 万小时第一人称人类数据预训练,经双目与机器人轨迹对齐迁移至灵巧手,在五项真实机器人任务中平均成功率达 84%,较仅人类数据预训练提升 33 个百分点,被视为通用世界模型五级路线从 L3"在世界中行动" 迈向 L4 自主进化的初步探索。

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

世界模型进入"自适应时代":酷哇发布 RISE 架构,重构具身智能的算力分配逻辑

—— 推演门控按需分配想象预算

酷哇科技发布自适应想象世界模型框架 RISE,突破世界动作模型 "固定推演预算" 瓶颈。RISE 以潜在评估器与推演门控组成轻量级调度器,每步推演后动态权衡规划增益与算力成本,推演深度从 Roll/Stop 决策中自然涌现:平均单次仅 2.40 次推演迭代、延迟 287ms,NAVSIM v2 取得 90.8 EPDMS 最高规划质量。开源 CounterDrive 反事实数据集将风险识别 AUC 提升至 0.93 以上、事故识别准确率达 0.96。RISE 已作为插件接入 DAWN 架构验证通用性,为 "一脑多态" 机器人集群提供底层支撑。

一张消费级显卡,也能实时生成一个世界:LingBot-World 2.0 再开源三款模型

一张消费级显卡,也能实时生成一个世界:LingBot-World 2.0 再开源三款模型

—— 1.3B 小模型跑上消费级显卡

继 7 月开源 LingBot-World 2.0 14B 主模型后,团队再开源三款模型:1.3B 参数 Small 版面向消费级单卡 GPU,可在单卡上实现实时世界生成;Bidirectional 作为双向 Teacher 模型,提供高质量蒸馏源,用于训练更轻更快的 Student 模型;Causal Pretrain 提供因果预训练底座,支持相机位姿与文本提示输入。三款模型让世界模型从 "可体验" 走向 "易运行、易研究、易改进",降低开发者与实验室的本地使用门槛。

原生全模态技术战略闭环,智象发布具身世界模型 HiDream-O1-Embodied

原生全模态技术战略闭环,智象发布具身世界模型 HiDream-O1-Embodied

—— 扰动适应榜平均分 0.692 登顶

9 月 7 日,智象未来正式发布具身世界模型 HiDream-O1-Embodied,秉承原生全模态理念,打通图像、视频、3D、动作等模态,贯通理解 — 推演 — 执行全流程。该模型首次参评 RoboColiseum 即在扰动适应子榜单以平均分 0.692 登顶,通过等价指令空间、多视角协同与高容错训练,实现在光照变化、遮挡等非理想条件下稳定执行。智象以 "真实基座 + 生成增强" 数据范式,与诺亦腾合作实现百倍级数据扩增,构建 "模型 + 数据" 双驱动飞轮,推动从 "模拟世界" 迈向 "真实世界"。

京东发布物理 AI 最新成果,十万卡算力集群亮相

京东发布物理 AI 最新成果,十万卡算力集群亮相

—— 十万卡集群与 JoyAI 世界模型亮相

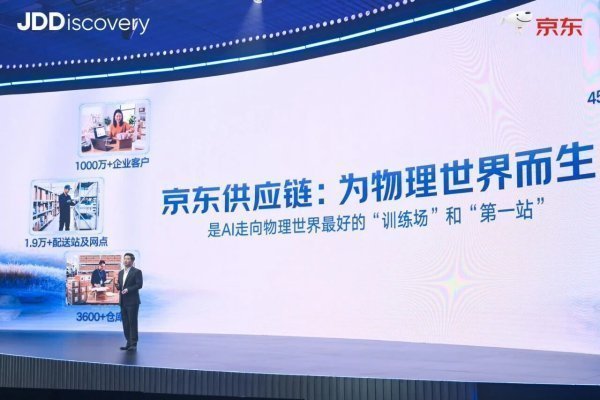
9 月 9 日,JDDiscovery-2026 京东全球科技探索者大会举行,京东全面展示 "全球最大物理世界运营中心" 建设成果并启动 "物理 AI 加速计划"。算力层面,京东云携手摩尔线程打造国产万卡集群并规划十万卡集群;数据层面推进 1000 万小时具身数据采集,开源 EgoLive 数据集;模型层面发布世界模型 JoyAI-Echo WM,在 WBench Navigation 评测中 81.6 分位列第一。围绕机器人产业,京东提出数据采集中心、产业基地、零部件供应、零售渠道、应用军团与维修网络六项 "全球第一" 目标。