
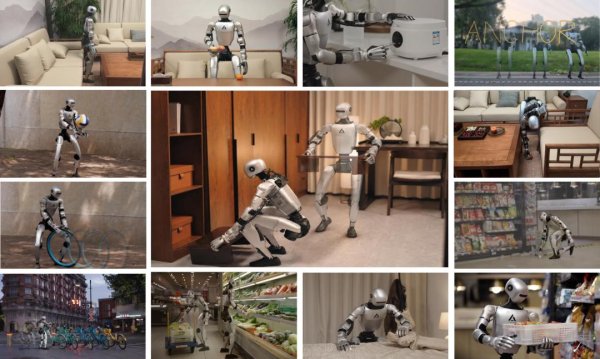
在机器人遥操作的演示中,一个人戴上 PICO VR 头显,另一端的人形机器人便开始执行相应动作。操作者可以通过 VR 界面观察机器人端的视觉画面,同时通过身体动作向机器人输入操作指令。人的动作、机器人的响应,以及机器人所处的真实环境,在同一段操作过程中清晰呈现。
这正是全身智能(Whole-Body Intelligence)研发中的一个重要环节:如何将人类的感知与操作经验引入机器人系统,让人工智能能够在真实物理环境中完成任务。当 AI 从数字空间走向物理世界,机器人需要具备感知环境、理解任务和执行操作的能力。源策未来发布的 Anchor 1,聚焦人形机器人的全身运动控制,让机器人能够协调身体各部分,精准、稳定地完成复杂动作。
Anchor 1 的研发与验证,离不开多种硬件设备和产业伙伴的支持。在研发过程中,源策未来使用 PICO 4U 开展批量人类动作数据采集,同时将 PICO 设备应用于真机遥操作及任务示范数据采集。通过 VR 设备提供的视觉交互与动作追踪能力,操作者能够更直观地参与机器人操作;结合源策未来的数据可视化系统,人体动作输入与机器人执行过程也得以清晰呈现。
从人类动作采集到机器人遥操作,PICO 为 Anchor 1 的研发提供了重要的硬件支持,也让全身智能技术在真实场景中的应用过程更加直观。
无本体数采 让模型从人类行为中学习
机器人要在真实世界中完成任务,需要积累大量关于人体动作、物体操作和环境交互的经验。人类日常生活中的拿取、搬运、整理等行为,包含着丰富的动作信息和任务执行经验,是物理 AI 模型学习真实世界的重要数据来源。
传统机器人数据采集往往需要依赖具体的机器人本体。无本体数采则提供了另一种方式:采集人员无需连接真实机器人,可以直接在真实环境中完成任务,通过穿戴设备记录人体动作及相关信息。
在这一过程中,PICO 4U 为源策未来提供了人类动作数据采集的硬件支持。采集人员佩戴设备,在家庭等不同场景中完成具体任务,系统记录相应的人体动作和操作过程。通过持续积累不同任务、不同场景下的数据,形成规模化的人类行为数据集。这类数据主要用于基础模型预训练,为模型学习人类动作模式、任务执行方式及身体运动规律提供丰富的训练素材。
为了更好地分析和利用这些数据,源策未来还开发了数据可视化系统。通过这一系统,采集过程中的第一视角画面、人体骨架、手部姿态、运动轨迹,以及速度、深度等指标能够同步呈现。研究人员可以将实际任务画面与人体运动数据对应起来,观察和分析不同动作的运动特征。
无本体数采的价值,在于将数据获取从特定机器人本体中解放出来,让人类能够直接成为数据采集的主体。随着采集任务和场景不断丰富,模型可以接触到更加多样的人类行为经验,为基础模型预训练提供更广泛的数据基础。
如果说无本体数采主要积累人类行为数据,那么真机数采则进一步将数据采集延伸至真实机器人及其物理环境。
在源策未来的 Anchor 1 研发过程中,PICO 设备被应用于超视距遥操作。操作者佩戴 PICO VR 头显,通过设备获取机器人端的视觉画面,观察机器人所处的真实环境,并在远离机器人本体的情况下参与任务操作。
借助 VR 提供的沉浸式视觉交互体验,操作者能够更直观地了解机器人当前的作业环境,并通过远程操作参与机器人任务执行。结合源策未来的动作映射与全身运动控制系统,人的操作指令能够转化为适配机器人本体的运动指令,由 Anchor 1 协调机器人全身动作,完成相应任务。
超视距遥操作拓展了人类参与机器人任务执行的空间范围,也为真实机器人示范数据的获取提供了新的方式。研究人员可以记录机器人在真实环境中的任务执行过程,观察机器人对操作指令的响应、身体姿态调整及具体任务完成情况,为后续模型训练和优化提供真实场景下的操作数据。
持续完善开源生态 支持 PICO 设备适配与优化
物理 AI 的发展,离不开模型、数据、硬件与开发工具的协同。为进一步降低全身智能的研发与应用门槛,源策未来即将开源 Anchor 1 全栈工具链,覆盖全身运动控制、数据采集与机器人遥操作等关键环节,让更多研究者和开发者能够基于开放的技术体系开展实验与创新。
在后续开源工作中,我们将针对 PICO 设备进行了专门的适配支持与优化,进一步提升设备与 Anchor 1 技术体系的兼容性及遥操作体验。同时,我们也将逐步开放相关设备配置、程序接入、安装校准及遥操作教程,帮助开发者基于 PICO 设备快速搭建实验环境,开展真实机器人操作实践。
源策未来将持续完善开源技术体系,支持更多硬件设备与开发场景,推动模型能力与真实机器人应用的深度结合。通过开放技术、共享成果与开发者交流,汇聚更多研究者和开发者,共同推动全身智能技术的创新与落地。
(来源:源策未来)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧