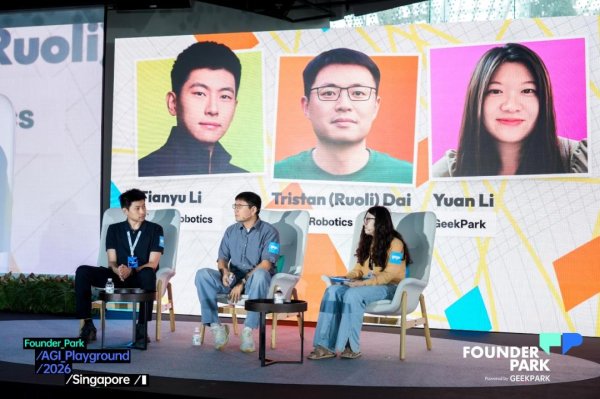
诺亦腾机器人(Noitom Robotics)今日正式公布与源策未来(Archon Robotics)在人形机器人全身遥操作及人体运动数据采集领域的合作成果。作为源策未来人形机器人控制框架 Anchor 1 的技术合作伙伴,诺亦腾机器人为其研发提供动作捕捉设备与人体运动数据支持,助力团队开展全身控制研究、真机遥操作与机器人示范数据采集。
Anchor 1 人形机器人控制框架于近日正式发布,聚焦全身操作中的动作跟踪、身体协调与执行稳定。在公开真机演示中,机器人能够在弯腰、半跪和移动等状态下,完成端盘通过狭窄通道、低处取物等操作,展现其在姿态变化过程中保持操作精度与稳定性的能力。
Anchor 1 体现了源策未来团队对全身操作细节的持续打磨。该框架在保留人体运动意图的同时,将执行误差反馈与动作编码分开处理,使机器人能够在姿态变化过程中持续修正偏差、保持操作精度。技术报告中的对比实验显示,在所测试的任务中,Anchor 1 提高了遥操作示范采集的成功率与效率。这种将控制设计落实到真实任务执行要求的研究,展现了源策未来团队扎实的算法研究与真机工程能力。
全身控制研究对人体运动参考的精度与连续性提出了要求。操作者在弯腰、深蹲或半跪时,身体各部位的位置与朝向持续变化,采集端的位置偏差、信号抖动或运动信息不连续,都可能影响控制器接收到的动作参考,增加机器人跟踪与执行的难度。诺亦腾机器人通过专业动捕系统,记录人体关键部位的位置与姿态变化,为研究提供高精度、连续稳定的运动参考,降低采集端的不确定性,使研究团队能够更清晰地评估控制策略与真机执行效果。
除作为实时遥操作输入外,诺亦腾机器人也在数据基础建设方面为 Anchor 1 提供了助力。动作捕捉系统采集的人体全身动作数据,经过离线动作重定向与质量筛选,形成对应的机器人动作参考,用于控制器训练。同时,遥操作过程中所积累的机器人示范数据,可进一步用于自主操作训练,从而将人体动作采集、真机遥操作与机器人示范数据积累相衔接。
诺亦腾机器人创始人、首席执行官戴若犁博士表示:"具身智能的长期发展,需要将人类在真实世界中积累的经验,转化为机器人可以学习和运用的知识与技能。这也是诺亦腾机器人建设 Physical AI 数据基础设施的出发点。源策未来此次 Anchor 1 的工作非常扎实,此次发布我们与有荣焉。双方围绕具体问题展开交流、一起完善技术,也帮助我们更深入地理解机器人学习对数据的要求。期待与源策未来继续携手,把双方的技术积累用到更多真实任务中。"
源策未来 CEO 李天羽博士表示:"具身智能数据的价值不能简单以采集时长衡量。任务、物体和场景的多样性,以及模态信息的完整程度,同样影响模型最终能够学到什么能力,我们很高兴与诺亦腾机器人合作,将我们的全身控制研究与其人体运动采集能力结合起来。双方可以围绕具体操作任务积累高质量数据,并通过真机实验的反馈明确后续的数据需求,让数据积累与模型迭代相互促进。"
后续,双方将结合 Anchor 1 的开源进程,推进设备适配与开发者接入支持,并进一步探索面向真实任务的数据合作,为人形机器人全身操作研究及自主操作训练提供支持。
(来源:诺亦腾机器人)