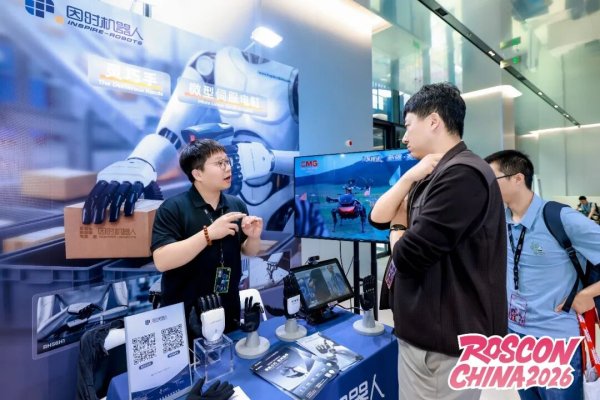
10 月 16 日至 18 日,ROSCon China 2026 在上海美的全球创新园区举办。作为机器人开源生态的重要交流平台,本届大会汇聚来自机器人软件、算法、硬件及应用领域的开发者与产业伙伴,共同探讨机器人技术创新与实践应用。
因时机器人携多系列灵巧手亮相大会,以自主研发的核心技术与产品成果,展示机器人末端执行领域的技术积累,并围绕灵巧操作、具身智能及软硬件协同等方向,与全球开发者及科研伙伴展开交流,共探机器人技术创新与产业应用的更多可能。
作为连接智能决策与物理世界的重要载体,灵巧手不仅是机器人的末端执行器,更是推动具身智能从算法研究走向真实场景的重要技术支撑。
本届 ROSCon China,因时机器人以灵巧手产品为纽带,与开发者展开面对面的技术交流。 从仿生结构、驱动控制到感知反馈,多维度呈现灵巧手在复杂操作任务中的技术能力,并围绕产品选型、算法适配及实际应用需求进行深入探讨。
依托在精密驱动及运动控制领域的积累,因时机器人持续探索硬件能力与算法需求的有效衔接,为开发者提供多元化的灵巧操作硬件选择,助力创新技术在真实物理环境中开展验证与应用探索。
如何让产品在有限空间内实现高自由度运动、精准力控与多维感知性能,同时兼顾系统可靠性与工程应用需求,是灵巧手研发制造的重要课题。深耕微型精密驱动与灵巧操作领域十余年,因时机器人坚持核心技术自主研发,构建从精密驱动部件、传感集成、运动控制到灵巧手整机研发制造的完整技术体系。
以微型伺服电缸等核心部件为技术基础,因时机器人持续拓展灵巧手产品的技术路线与性能边界,形成覆盖不同自由度、驱动架构及应用需求的系列化产品矩阵。
从高自由度仿生操作、全直驱柔顺控制到工业级抓取应用,多系列灵巧手在运动能力、力量输出、感知配置及结构设计等方面各具特点,为科研探索、算法开发及产业应用提供差异化的硬件支持。
从核心部件到整手系统,从技术研发到产品制造,因时机器人持续将底层技术积累转化为产品实力, 以自主可控的技术体系和多元化的产品布局,为机器人灵巧操作能力的持续演进提供硬件支撑。
机器人技术的发展不仅依赖单一环节的突破,更需要硬件、算法与数据等多方力量协同创新,因时机器人也积极参与前沿科研合作,探索灵巧手技术在机器人学习与数据研究中的更多价值。
近日,因时机器人参与的 HandEdit 研究聚焦第一视角人类到机器人灵巧手图像编辑,为机器人操作学习相关研究提供新的数据资源与技术工具。
在人类操作数据向机器人学习数据转化的过程中,人手与机器人灵巧手之间的结构差异,是影响数据适配的重要因素。HandEdit 通过将原始图像中的人手或手臂转换为指定机器人构型,在保留场景信息与操作意图的基础上,探索人类操作数据向机器人形态迁移的技术路径。
在这一研究中,因时机器人 DFX、G2 系列灵巧手作为真实机器人构型参照参与数据转换。 目前,HandEdit 已构建超过 2 亿个图像编辑样本,覆盖 26 种 URDF 构型,并开放配对数据、统一评测协议及相关工具,为研究人员开展模型训练与方法评估提供支持。
从实体产品到数字构型,从末端执行到数据适配,因时机器人以真实硬件与技术积累参与开放资源建设,推动科研成果共享与跨领域技术交流。
以技术创新筑牢产品根基,以开放协作连接产业生态。 未来,因时机器人将持续深耕灵巧操作与精密驱动领域,携手全球开发者、高校及科研机构,促进核心硬件、前沿算法与实际应用的协同发展,为机器人技术创新与产业化进程注入持续动力。
(来源:因时机器人)