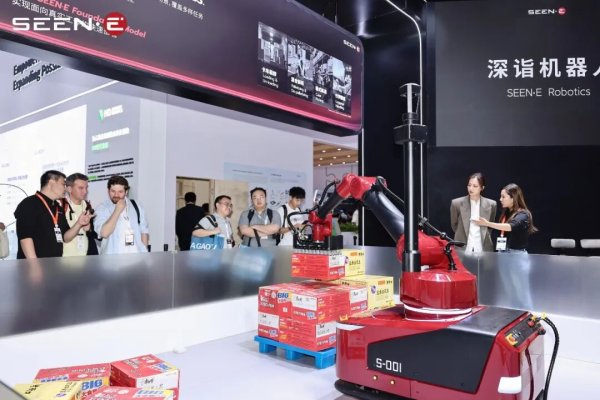
10 月 12 日 - 16 日,SEEN・E 深诣机器人在 2026 中国国际工业博览会上正式推出全球首款端到端模型驱动的智能装卸货机器人 ——Sculptor。
搭载深诣自研端到端具身基础模型 SE-1,Sculptor 将任务理解、物理世界推演与连续动作生成贯穿任务其间,能够根据实际货物与环境变化,自主组织取放顺序、调整抓取与放置策略,完成复杂物流作业;并借助强化学习,从真实操作反馈中持续改善工作表现。
从 "按照程序搬运货物",到 "理解整项工作、自主决定如何操作",端到端具身模型正在拓展物流自动化的能力边界。
Sculptor 面向混合拆码垛、卡车装卸等复杂柔性物流作业,为过去高度依赖标准化环境与固定流程的自动化方案难以经济覆盖的工作,提供了新的技术路径。
01|Sculptor 首秀:自主应对复杂变化,完成流畅物流作业
工博会现场,Sculptor 展示了一项贴近真实物流需求的复杂任务:多品类混合货箱分类码垛 —— 面对尺寸、包装材质各异的货箱,以及随机变化的摆放位置和姿态,Sculptor 可自主识别不同箱型,组织抓取与放置策略,连续完成多层分类码垛。
看似简单的搬箱作业,背后考验的却是机器人对复杂物理环境的理解、任务推理与连续自主决策能力。
这一任务集中体现了真实物流作业中的三类典型难题:
1)混合箱型|多品类货物的识别与操作决策。 不同尺寸、包装及材质的货箱混合出现,机器人需要识别并区分作业对象,根据箱体特征选择合适的抓取方式,而不是重复执行同一套固定动作。
2)随机姿态|动态环境中的自主抓取。 箱体位置、方向、遮挡及堆叠状态持续变化,机器人需要综合判断抓取优先级、目标位置与操作路径,并根据实际姿态调整末端执行器。
3)多层分类码垛|面向整项任务的空间规划。 机器人不仅要考虑当前箱体放在哪里,还要兼顾不同箱型的分类要求、剩余空间、已有货垛的稳定性及后续码放需求,在连续作业中动态调整策略。
真正的难点,不是完成一次抓放,而是在每一次操作都会改变现场状态的情况下,仍然能够自主推进并完成整项工作。
传统自动化擅长标准化货物、固定工位与稳定节拍,依靠预设规则和流程实现高效重复作业。但面对混合箱型、随机姿态和动态堆叠等复杂变化,往往需要增加工装、环境约束及程序适配,工程复杂度与成本随之上升。
Sculptor 所展现的突破方向,是减少对高度标准化作业条件和预设动作规则的依赖,让机器人能够根据实时环境自主组织操作,应对更加复杂多变的柔性物流工作。
02|端到端具身大脑:从自主完成工作,到持续优化表现
支撑 Sculptor 完成复杂作业的,是深诣自研的端到端具身基础模型 SE-1。
不同于将视觉识别、任务规划与动作执行主要依靠预设程序串联的传统方式,SE-1 将任务理解、物理世界推演与连续动作生成贯通在统一模型体系中,使机器人能够从工作目标出发,自主推理并完成操作。
以混合码垛为例,模型需要完成三个相互关联的过程:
1)任务理解: 不只是识别货箱,而是结合工作目标与当前进展,自主组织子任务,决定先取哪个箱子、下一步如何推进。
2)世界推演: 通过 World Model MoE 多物理专家架构,协同理解与预测不同维度的物理信息,判断箱体姿态、空间关系及操作可能引发的状态变化,为抓取与码垛提供依据。
3)流畅作业: 将任务目标与物理状态转化为高频、连续的机器人动作,实现从目标接近、姿态调整到抓取、搬运与放置的自然衔接,让操作更加流畅、稳定,减少不必要的停顿和动作割裂。
从 "看见箱子在哪里",到 "理解怎样把这批箱子码好",再到流畅、连续地完成操作,端到端模型让机器人具备了面向完整工作的智能能力。
但能够完成工作,并不意味着已经学会怎样把这项工作做好。深诣更进一步的技术选择,是通过强化学习 —— 让机器人从真实操作反馈中持续改善行为,实现从 "会做" 到 "越做越好"。
Sculptor 的训练过程已经验证这套自进化机制。经过人工示范与监督微调,机器人已经能够完成基本的取箱、放箱操作,但行为并不总是合理:有时舍近求远地选择货箱,吸盘姿态与箱体不够匹配,多层码放时还可能出现碰撞或下压已有货垛的情况。
经过进一步强化学习,模型根据任务目标与奖惩反馈优化操作策略,在后续测试中表现出三类直观改善:
・取箱选择更合理: 调整原先不合适的取箱目标与顺序。
・抓取姿态更准确: 主动调整吸盘与箱体的相对方向,再执行抓取。
・多层码放更稳定: 此前出现的碰撞与不合理下压行为得到明显改善。
这些改善并非工程师为不同情况重新编写固定动作规则,而是模型通过真实反馈,进一步优化了自身的行为策略。
针对真实机器人交互成本高、新数据有限的问题,深诣还采用异步强化学习与自研 OMPO 经验匹配技术,更有效地复用与当前任务相关的历史经验,提高模型的学习效率。
端到端模型提供任务理解与连续操作能力,强化学习让机器人不断改善工作表现。二者共同构成了 Sculptor 自主适应复杂场景、持续进化的技术基础。
03|面向卡车装卸:一机多能、快速适应,走向高价值物流场景
Sculptor 的目标,不止于展会上的混合码垛场景,而是解决真实物流行业中长期存在的柔性自动化难题。
其中,卡车与集装箱装卸,是 Sculptor 重点面向的高价值应用场景。
装卸货是一项典型的高强度、重复性工作:货物流转频繁、人工搬运成本高,现场空间受限,箱型与装载方式又不断变化。企业有明确的自动化需求,但复杂多变的工况,也让传统固定式自动化方案面临较高的工程适配难度与成本。
以集装箱卸货为例,货箱通常紧密堆叠、相互遮挡。每取走一个箱子,剩余货物的空间和支撑关系都可能改变。机器人需要持续判断取货顺序、抓取位置与移动路径,并随着货堆变化实时调整操作。
物流行业需要的,不只是能够自动抓取货箱的设备,而是能够适应不同货物、不同工况,并持续完成整项装卸工作的机器人。
围绕这样的产业需求,Sculptor 形成了两项核心产品价值:
一机多能,覆盖更多物流任务。依托 SE-1 通用具身模型与移动式操作平台,Sculptor 面向卡车装卸、混合拆码垛、箱式拣选等多类工作,通过任务与末端执行器适配,逐步扩展同一机器人平台的作业范围,减少对单一专用设备的依赖。
快速适应,降低自动化部署门槛。Sculptor 能够结合实时环境调整操作策略,并通过高效学习机制利用已有经验,减少新任务所需的数据和训练投入;同时尽可能兼容现有作业流程,降低复杂工装、固定轨迹和大规模环境改造的需求。
这意味着,具身智能带来的价值,不只是让机器人能够处理更复杂的任务,更是让同一套机器人平台有机会进入更多工作岗位,并以更低的适配成本持续拓展能力。
产品采用全向移动底盘与机械臂组合,可在不同工位间移动,支持多位置作业及末端工具适配。
在关键性能上,Sculptor 最大负载为 35kg,机械臂工作半径 1.8m,主要适配约 10~80cm 的货箱;产品标称作业节拍为 400~800 箱 / 小时,连续作业时间 8 小时,最大行驶速度 1.2m/s,具备全向移动能力。具体作业表现取决于货物规格、搬运距离、任务要求与现场工况。
Sculptor 不仅需要具备自主完成复杂工作的智能,还需要将机器人本体、任务运行、异常恢复与独立功能安全组织成完整系统,才能真正进入物流现场。
真正决定物流机器人产业价值的,不是一次演示能完成多复杂的动作,而是它能否在客户现场稳定工作,并在作业效率、部署成本与投入产出比上持续创造价值。
从混合码垛到复杂装卸货,从一项任务到更多物流工作,Sculptor 正在以端到端模型驱动的智能能力,探索传统自动化难以充分覆盖的柔性作业场景。
让机器人不只是自动搬运货物,更能够理解整项工作、适应复杂变化,并在真实工作中持续成长。
这正是 SEEN・E Sculptor 的产品方向,也是深诣 "创造充沛生产力" 的长期使命。
(来源:SEEN・E 深诣机器人)