选具身机器人,就上具身之家
行业动态

具身之家资讯

中科硅纪:全栈技术与产品加速具身智能工业落地

中科硅纪:全栈技术与产品加速具身智能工业落地

—— 4 大工业场景解决方案现场连续实景展演

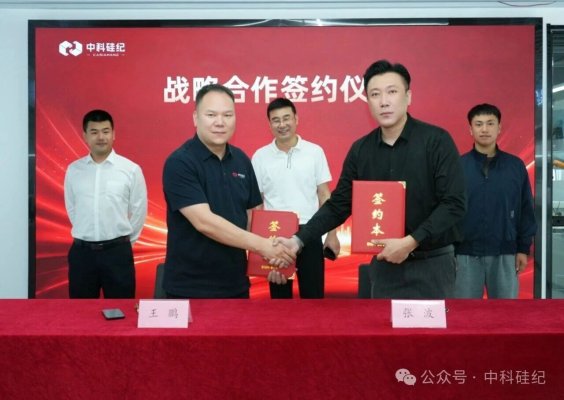
10 月 12 日,第二十六届中国国际工业博览会在国家会展中心(上海)开幕,中科硅纪在机器人馆 7.1H-B020 展位以 "工业灵巧操作" 为主线,携 7 款行业级灵巧手与 4 大工业场景解决方案亮相。7 款产品覆盖超轻小、重载精密、刚柔复合、全直驱和科研仿生等方向,M12 全直驱拟人架构支持微米级对位,X12 以 12 自由度实现 30kg 越级重载。现场连续展演高速自主抓取、仿人双手作业、精密加工上下料、PCB 混线生产四套方案,高速抓取单次循环仅 3.6 秒。创始人王鹏表示,灵巧手要真正进入产线,向 "能用、好用、可持久用" 的产业级应用迈进。此前公司已与天津头部出海企业签署年度订单合作意向。
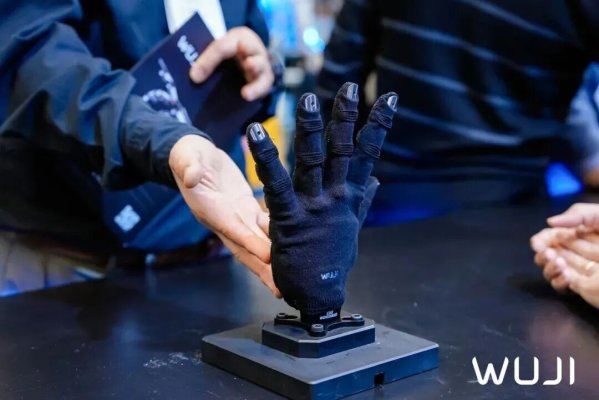
对于灵巧操作,舞肌给出自己的答案

对于灵巧操作,舞肌给出自己的答案

—— 数据手套同台,主题沙龙探讨灵巧操作

9 月 28 日至 30 日,舞肌科技携 WUJI Hand 2 灵巧手与 WUJI Glove 数据手套亮相美国匹兹堡 IROS 2026 展会,并同期举办 "Toward an Embodied Future" 主题沙龙。舞肌认为具身智能现阶段卡点需要模型与硬件能力循环促进、交替提升突破。WUJI Hand 2 通过平衡动态特性、系统发热、反驱特性与算法控制等系统性问题,踩中 "数据友好 + 模型友好" 的甜区,获得国内外客户积极下单。创始人潘韫哲表示,二代手的诸多特点可归结为更加仿生。舞肌正构建 "数采工具 + 训练工具 + 终端部署" 产品体系,为具身生态提供助力。

7 金之后,OmniHand 3 去长隆 "上班"

7 金之后,OmniHand 3 去长隆 "上班"

—— 世界人形机器人运动会金牌手入驻飞船乐园

9 月 24 日,珠海横琴长隆飞船乐园开园,此前在世界人形机器人运动会上拿下 7 金 4 银 3 铜的 OmniHand 3 灵巧手正式上岗,在数十个互动点位陪游客夹豆子、搭积木、打乒乓、推冰壶、猜拳、扭气球。运动会灵巧手专项赛中的夹豆、积木搭建、开瓶撬盖三项任务原封不动变成乐园排队点位。OmniHand 3 覆盖学术常用 Feix 人手抓取分类中 27 种标准抓取形态。国庆前四天横琴长隆度假区接待游客超 10 万人次,单是夹豆子两个点位每天就能陪小朋友玩近千场。长隆副总裁蒋灵敏表示,机器人应用将把游客场景体验带入全新阶段。

中科硅纪携手头部出海企业,共拓国产灵巧手全球化新蓝图

中科硅纪携手头部出海企业,共拓国产灵巧手全球化新蓝图

—— M、X、G 系列落地,加速全球化布局

近日,中科硅纪与天津头部机器人智能装备出海企业达成战略合作并签署意向协议,双方将围绕智能灵巧手商业化落地、海内外市场拓展与产业生态协同展开合作。中科硅纪聚焦类人灵巧操作全栈技术自研,依托多模态混合驱动与自研算法,已形成覆盖工业自动化、特种作业、商业服务、物流分拣、科研教育的产品矩阵;本次将全面落地 M、X、G 系列灵巧手。合作方旗下 Foxtech 全球采销平台将负责产品集成适配与全球客户拓展,打通 "技术研发 — 整机集成 — 市场落地" 商业闭环。

灵巧操作再进一步,强脑科技亮相全球机器人顶会

灵巧操作再进一步,强脑科技亮相全球机器人顶会

—— 视触觉灵巧手与数据采集方案同台

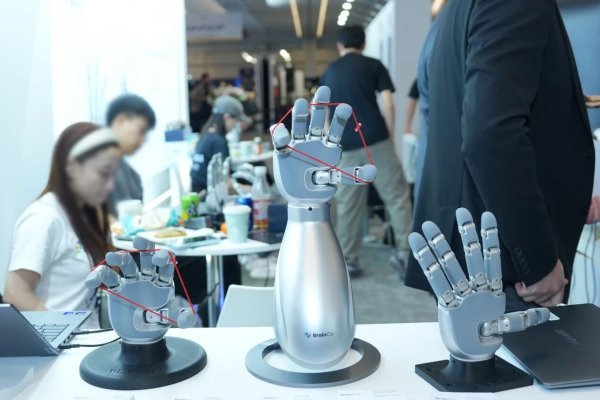
近日,全球机器人领域重要学术会议 IROS 在美国匹兹堡举行,BrainCo 强脑科技携 Revo 2、Revo 3 灵巧手及灵巧操作数据采集方案亮相。Revo 3 拥有 21 个主动自由度,视触觉版本采用全掌压阻阵列触觉与指尖视触觉结合方案,全掌分布 336 个压阻触觉点,指尖引入约 2000 个视觉标记点,配合全直驱、可反驱设计,为精细操作提供感知与执行基础。配套高精度数据采集手套可同步采集关节角度、手部位姿、全指触觉与腕部视角等多模态信息。

1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题

1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题

—— 感知 - 智能 - 执行,构建全栈触觉闭环

9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,触觉感知龙头帕西尼作为最高级别赞助商深度参与,展示全栈触觉基础设施。帕西尼形成以触觉为原点、贯通具身智能全栈的 "PIE" 闭环体系:感知层以 PX6AX 全手触觉传感器、六维力传感器、电子皮肤覆盖全身接触感知;智能层以 PXCAP 数采手套实现多模态时空对齐数据采集;执行层自研灵巧手与人形机器人原生集成触觉传感,构成 "感知 — 智能 — 执行" 相互驱动的增长闭环。

“六小龙 + 新八骏” 首同台,曦诺未来亮相数贸会

“六小龙 + 新八骏” 首同台,曦诺未来亮相数贸会

—— 混驱直驱双线齐发

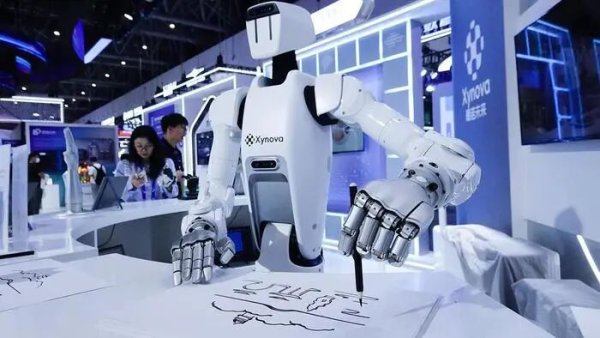
9 月 23 日,第五届全球数字贸易博览会在杭州启幕,"六小龙" 与 "新八骏" 首次同台。作为 "新八骏" 中唯一专注自由度灵巧手与核心控制算法的企业,曦诺未来携双产品线亮相:Flex 2 混驱灵巧手为全球首款 "绳驱 + 直驱" 混合驱动仿生手,23 个自由度、400g、单手提拉负载 20kg;Prima 1 直驱灵巧手面向科研,22 个自由度、0.08 秒极速开合、力控精度 0.5N。曦诺未来同时布局混驱与直驱双路线,以 "科研训练 + 商业化落地" 双轮驱动形成正向飞轮。展会设 T001 与 T016 双展位,展出江南水墨手绘与触觉互动。

月泉仿生亮相 2026 国际产学研用合作会议,探索智慧康养新路径

月泉仿生亮相 2026 国际产学研用合作会议,探索智慧康养新路径

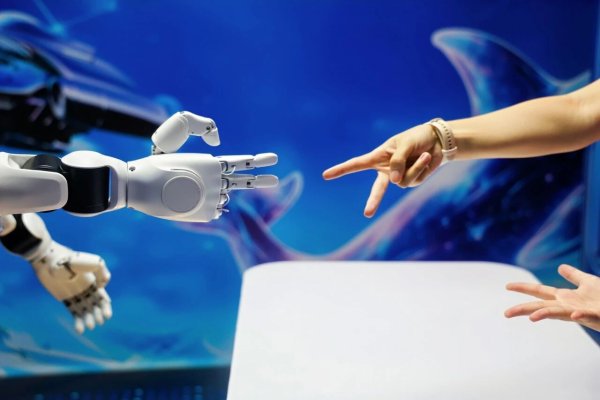
—— 38 自由度灵巧手猜拳

9 月 19 日,月泉仿生亮相 2026 国际产学研用合作会议暨第四届 AI 赋能老龄化社会创新发展国际会议,携应手 Y-Hand 系列仿生灵巧手与博文 W-Bot 2.0 参展。面对老龄化带来的康复辅助、居家照护、无障碍操作需求,传统刚性灵巧手安全性不足,仿生手成为重点方向。核心展品应手 Y-Hand M2 拥有 38 个自由度,依托仿生拉压体机器人理论研发,手指挠度达 59mm/N,可柔性贴合,现场以人机猜拳演示类人灵巧操控;M0、M1、M2 形成完整产品梯队。未来月泉将布局下一代超仿生神经肌肉骨骼机器人 Y-Bot 系列。

从灵巧手玩转方块,看懂具身操作泛化落地技术

从灵巧手玩转方块,看懂具身操作泛化落地技术

—— 手眼闭环映射真实世界

Gaia Mollis V4 灵巧手在不脱手、不借助外力状态下连续翻转、换向方块,展现抓取稳定性、动态控制与位姿估测的协同能力。其核心技术包括:自研具身操作模型实时修正位姿,实现精准控制;手眼协同与姿态重定向赋予泛化操作能力;模拟器随机输出目标手部姿态,依托手眼闭环感知将虚拟空间姿态映射到真实灵巧手,让从未排练过的目标姿态也能自主完成。这套 "握持 — 感知 — 修正" 能力可延伸至 3C 精密装配、在线质检、化工高危物料操控与带电作业等场景,背后是星际光年从微型关节模组到具身操作模型的全栈自研闭环。

共 40 条,每页 10 条