具身智能的技术迭代,正在以越来越快的速度发生。
从 VLA 到世界 — 动作模型(WAM),从模仿学习到强化学习,从海量数据预训练到真实世界中的持续进化,短短几年间,具身智能已经走过了多轮技术范式的探索。
但一个更值得思考的问题是:当模型架构不断演进,机器人能否在持续积累经验的过程中,实现智能能力的自我提升?
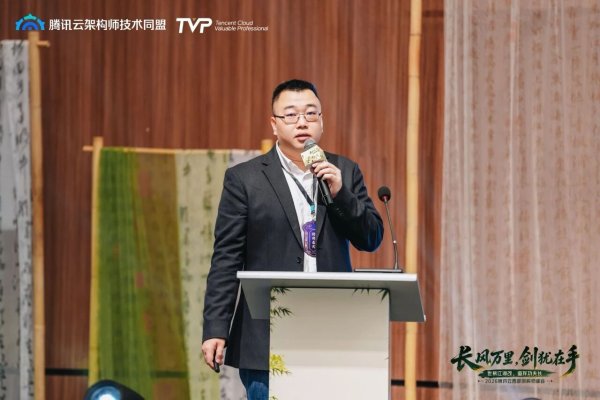
10 月 24 日,2026 腾讯云西部架构师峰会在成都举行。大会汇聚来自全国各地的架构师、开发者及科技企业代表,围绕人工智能前沿技术与工程实践展开交流。
原力无限(INFIFORCE)首席技术官王一舟受邀出席大会主论坛,并发表《基于具身机器人的 AI 模型应用》主题演讲;完整演讲 ppt:https://wangyizhou33.github.io/tech-blog/posts/tencent_1024/。从模型范式、世界模型、训练方法、数据体系,到递归自我改进(RSI)与 AI Infra,王一舟以 12 个技术维度,系统梳理了具身智能模型的演进方向。
1 从动作预测到世界建模,机器人需要更深层的物理理解
过去两年,VLA 推动了机器人操作能力的快速发展。
通过将视觉、语言和动作统一建模,机器人开始能够根据自然语言指令完成抓取、搬运和简单操作任务。
但现实世界远比训练数据复杂。
一个机器人可以通过模仿学会拿起杯子,却未必理解不同材质、重量和摩擦条件下,抓取动作为什么需要调整。
这也解释了 WAM 受到关注的原因。
在王一舟的技术框架中,WAM 将世界状态变化纳入动作建模,使机器人在决定如何行动时,同时考虑动作可能带来的物理后果。
世界模型本身也在沿着不同方向发展:有的侧重生成未来画面,有的服务于任务规划,还有的尝试模拟物理状态演化。
这些技术探索最终指向一个重要问题:机器人能否建立对物理世界的理解,并将这种理解转化为可靠的行动能力?
原力无限正在沿着这一方向构建具身大脑 AtomBrain。
以因果世界模型为核心技术路线,AtomBrain 融合高层任务规划与底层世界 — 动作建模,探索机器人对物理环境的理解、复杂任务执行与持续学习能力。
2 数据范式正在改变:从采集动作到训练智能
具身智能的另一场变化,发生在数据端。
过去,机器人训练高度依赖遥操作数据。人类操作者通过控制设备完成任务,机器人记录动作轨迹,再通过模仿学习复现这些操作。
这种方式推动了早期技术发展,但成本高、规模受限,也难以覆盖开放环境中的复杂变化。
王一舟在演讲中讨论了一个值得关注的趋势:第一人称(Ego-Centric)数据、主动干预数据与合成数据,正在成为机器人训练的重要补充。
尤其是第一人称数据,让模型能够从人类真实操作经验中学习物体、动作与环境之间的关系。
但数据来源的变化只是第一步。
更深层的变化在于,数采场正在从单纯的数据生产设施,逐步演变为能够支持机器人真实交互、策略验证与模型迭代的 "脑训练场"。
这也是原力无限 DataGrid 全栈 AI Infra 的重要技术方向。
通过第一人称数据采集、多模态数据处理、模型训练与真机验证,DataGrid 将真实世界经验转化为可持续利用的训练资源。
此前发布的 AtomEgo,在 2659 小时数据规模上验证了第一人称数据的应用价值。通过渐进式具身对齐,模型真机任务成功率从 32.86% 提升至 51.43%。
这一结果说明,具身智能的数据 Scaling 并非简单追求数量增长。如何让数据与机器人动作空间有效对齐,同样决定着模型最终能够获得多少能力增益。
3 RSI:让机器人从被动训练走向自我改进
在此次演讲涉及的 12 个技术方向中,递归自我改进(Recursive Self-Improvement,RSI)尤其值得关注。
过去,机器人的能力升级通常依赖研发团队重新收集数据、调整模型、完成训练,再部署新版本。
RSI 试图进一步改变这一过程。
王一舟在演讲中将其拆解为六个相互关联的方向:数据引擎优化、记忆与技能积累、基于经验的策略改进、自主课程学习、训练过程优化,以及递归式 AI 研究改进。
从数据获取、能力学习到训练流程乃至研究方法本身,RSI 探索的是一套能够不断积累经验、改善策略、优化学习过程的智能系统。
对于具身智能而言,这一方向具有特殊意义。
例如,当机器人在某个操作任务中反复失败,系统可以分析失败轨迹、调整训练任务,并通过强化学习寻找更有效的动作策略。经过验证的能力还可以进一步回流模型,为后续任务提供参考。
机器人的每一次失败,都可能成为下一次能力提升的起点。
当然,RSI 仍是具身智能领域正在探索的前沿方向。如何避免持续学习中的能力遗忘、保证真实世界探索的安全性,以及控制长期训练成本,都需要进一步研究。
原力无限正在围绕持续学习、因果世界模型与真实世界数据闭环展开技术探索,并依托重庆具身大脑训练中心等布局,推进从数据采集、模型训练到真机验证的系统建设。
其长期目标,是让机器人能够在真实环境中不断积累经验,并将这些经验转化为可迁移、可复用的智能能力。
4 模型会不断迭代,真正的护城河是什么?
演讲最后,王一舟将视角转向了具身智能企业的长期竞争力。
在基础模型快速发展的背景下,模型架构和单项 Benchmark 成绩的领先优势,可能被新的技术突破迅速改写。
但真实世界的数据获取能力、训练与评测体系、工程化部署经验,以及持续迭代的基础设施,很难在短时间内复制。
这也是为什么,王一舟将模型能力与 AI Infra 能力放在同一张竞争力图谱中讨论。
模型的领先可能是阶段性的,但数据、训练、评测、部署与反馈构成的工程体系,能够不断积累新的能力优势。
在王一舟的技术框架中,模型能力决定智能系统能够达到怎样的高度,AI Infra 则影响其持续迭代的效率。两者相互强化,构成具身智能企业长期竞争力的重要基础。
围绕这一判断,原力无限正在构建以 AtomBrain 具身大脑为核心、DataGrid 全栈 AI Infra 为支撑的技术体系,并通过多形态机器人在真实场景中的应用,不断推动模型能力验证与迭代。
从世界模型到持续学习,从数据闭环到 RSI,原力无限正沿着这一技术路径持续探索,让具身大脑在真实世界中不断积累经验、修正认知、提升能力。
(来源:原力无限)
资讯评论 (0)
全部评论
暂无评论,来发表你的看法吧