双足具身智能机器人 精灵G1 · 相关资讯与报道
—— 智元具身服务生产力分论坛实录
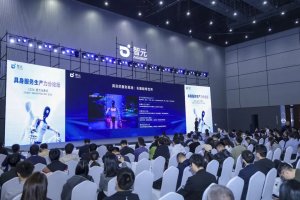
10 月 29 日,2026 智元创新日・具身服务生产力分论坛上,智元携手产业伙伴与技术专家围绕 "如何让机器人从能上岗走向能创造生产力" 展开讨论。智元交互智能业务部总监王天提出,机器人成为真正 "硅基员工" 的关键是持续创造 Worken(有效智能工时)。智元灵心平台&云平台负责人王雄介绍,通过灵心 LinkSoul 实现能力融合与任务协同,灵心平台构建统一 Skill 体系。广东长隆集团首席科学家董贵信博士介绍,长隆与智元共建具身智能主题乐园,首期人形机器人部署规模达 300 + 台,覆盖演艺、科普研学、导览导购、零售舱、酒店、伴游及体育竞技等场景;爱仕达则分享百台人形机器人走进真实门店连续三天实测直播。技术侧,智元介绍全自研端侧推理框架 U-Infer,多位专家分享语音识别、多模态交互与端云协同进展。
 之家原创
400

—— 迎宾、咖啡、理货、保洁全包
11 月 2 日,六台智元精灵 G2 人形机器人走进上海徐汇一家正在营业的便利店,以迎宾员、咖啡师、理货员、保洁员身份开启 24 小时 "转正大考",接受全网在线监工。依托具身 Agent 框架 Genie Master 与 EEP 具身执行协议,机器人实现 "知错就改":实时视觉盘点归位商品、自动触发补货,并将失败轨迹存入长期记忆、反哺动作策略。这场便利店挑战是智元 AI WAVE 全栈技术发布的收官之战。
之家原创
1,143

—— 真机 Ready,回放验证数据质量
10 月 29 日,临界点在智元创新日・灵巧操作分论坛发布自研遥操数采手套 OmniGlove,含标准版与 Pro 版,11 月开启交付。手套每只配备 6 个 EMF 接收器与 7 个 IMU,位置精度≤1mm RMS(实测平均误差 0.66mm);Pro 版单手布置 746 个触觉点,以 125Hz 同步输出位姿与触觉数据,延迟小于 10ms。经回放(Replay)金标准检验的 "真机 Ready" 数据可直接重定向至临界点灵巧手执行,为灵巧操作模型训练提供高精度 "人手 - 真机" 数据对。
之家原创
1,256


—— 从 Worken 到真实生产力
10 月 29 日,2026 智元创新日上,智元正式发布物理 AI 价值度量衡 Worken(有效智能工时)。作为连接机器人与真实应用场景的服务平台,擎天租参与创新日公共服务部署,在大厅入口部署 6 台机器人提供导览讲解体验。从 WAIC 60 台机器人公共服务,到 ROBOTECH 解决方案采购,再到文旅商业场景运营,擎天租正推动机器人从技术展示走向真实工作,让能力转化为可感知的服务价值。
之家原创
1,055
—— 全地形 "自动挡" 与 VLN 语义导航亮相
2026 年 10 月 29 日,智元创新日上,智元酷拓展示了四足机器人「灵越」「灵途」两大核心技术的最新迭代成果:「灵越」全地形智能运动引擎带来 "自动挡" 能力,依地形自主调整运动策略、自动切换步态;「灵途」全域自主导航引擎升级 VLN 语义导航,让机器人理解自然语言目标并主动寻的。目前两款机器人已在安防巡逻、工业巡检场景落地部署。
之家原创
1,708
—— 智元 GO-3 Preview 三榜登顶
10 月 29 日,智元正式发布新一代具身基座模型 GO-3 Preview。模型采用具身原生 WRAM 架构,将任务推理、未来预测与动作生成统一,依托 Genie Evolver 与 Genie Master 实现预训练、后训练、部署后全链路规模化学习,让机器人在真实作业中 "边工作、边进化"。GO-3 Preview 已在 RoboDojo、RoboTwin、RoboColiseum 三大评测榜单登顶,将于 2026 年底全面开源。
之家原创
1,484

—— 2026 创新日,全栈技术成果齐发
今日,2026 智元创新日(AGIBOT INNOVATION DAY)在上海举行。智元联合创始人、总裁兼 CTO 彭志辉发布首个定义物理 AI 价值的度量衡 Worken(有效智能工时),并发布皮下式关节液冷系统、新一代灵巧手家族、GO-3 Preview、WITA-OMNI 及灵渠 OS 1.0 等全栈成果。以 "三智一体,软硬全栈" 为主线,智元正加速具身智能部署态落地。
之家原创
1,685
—— 红杉、高瓴、智元均已入股
10 月 26 日,成立仅 5 个月的模感科技完成亿元级天使 + 轮融资,由鼎晖投资、绿洲资本领投,逐际动力、龙芯创投、中科创星、华山资本、浦东创投及一家国内头部具身厂商跟投。此前公司曾获红杉中国、高瓴创投及智元机器人数千万元天使轮投资。模感科技成立于 2026 年 5 月 21 日,总部位于上海张江,由香港科技大学机器人比赛冠军队伍孵化。公司核心产品 MoSkin 采用具有负泊松比特性的可调控人工晶格,结合磁光固化 3D 打印工艺,让触觉感知结构融入机器人表面部件;同时构建 MoTact 触觉算法与 MoWorld 触觉世界动作模型,打通触觉硬件、感知算法与模型链路。
之家原创
2,006