英伟达 GR00T 2 全栈开源 DexUMI 成为灵巧操作数据关键入口
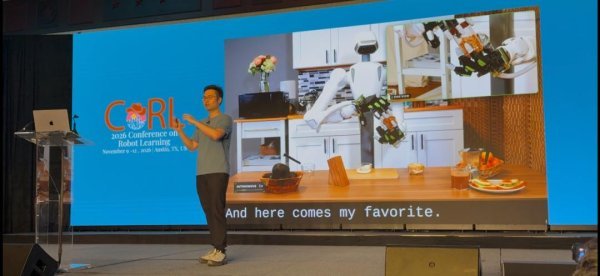
美国时间 11 月 9 日,英伟达科学家 Jim Fan 在 CoRL 现场发布 GR00T 2 并公布全栈开源计划,主题定为「机器人的夏天」。他指出,GPT-6 Astra 并非带来颠覆:Astra(System 2)负责理解与规划,GR00T 2 世界 - 动作模型 WAM(System 1)负责快速执行,System 2 越强,越需要高质量的 System 1,系统瓶颈进一步转向物理世界。
而 System 1 的能力提升离不开高质量数据。GR00T 2 正将机器人基础模型的能力边界从夹爪操作拓展至五指灵巧操作:在制作香蕉酸奶、舀取麦片、划火柴点灯三项复杂任务中,GR00T 2 分别实现 60%、80% 和 75% 的完整任务成功率,而 GR00T 1.7 与 π0.5 在相同实验条件下均未能完整完成任务,展现了新一代模型在灵巧操作上的显著突破。
这一突破也凸显了高质量灵巧操作数据的重要性。GEAR DexUMI 通过人手直接示范,采集传统遥操作难以获取的细微灵巧动作及力觉、接触信息,成为五指灵巧操作后训练的关键数据入口。
英伟达 GEAR 团队联合负责人、得克萨斯大学奥斯汀分校副教授 Yuke Zhu 也在社交媒体上重点分享了 GR00T 2 的跨本体技能迁移能力(X-Adapt)。他表示,这是此次发布中最令他兴奋的能力:仅由人类徒手或借助可穿戴设备示范的技能,即可迁移至从未练习过该任务的机器人。
在其分享的早餐制作实验中,操作者佩戴 GEAR 团队以星动 XHAND 1 Pro-U 五指灵巧手为原型映射的数采外骨骼进行示范,GR00T 2 仅使用这类无需机器人参与采集的人类示范数据进行后训练,并在搭载两只星动 XHAND 1 Pro-U 五指灵巧手的机器人上实现自主执行。
从制作早餐到划火柴,GEAR DexUMI、GR00T 2、星动 XHAND 1 Pro-U 展示了从人类灵巧操作示范、模型后训练到机器人真机执行的完整链路,实现了行业首次从无本体数采到基础模型后训练、真机执行五指灵巧操作的全链路打通。
作为 GEAR DexUMI 外骨骼设计选型映射的目标手,也是其官配五指灵巧手 —— 星动 XHAND 1 Pro-U,现面向全球科研团队与具身智能开发者限量发售,仅 40 只,售完即止。
星动 XHAND 1 Pro-U 助力 GR00T 2 首次以 DexUMI 示范数据后训练 贯通灵巧操作真机全链路
GEAR DexUMI 是英伟达在 GR00T 2 生态中打造的数采外骨骼,星动 XHAND 1 Pro-U 为其唯一官配构型:人佩戴它直接示范,数采端与执行端均采用星动 XHAND 1 Pro-U 的机械构型;所采数据用于 GR00T 2 五指灵巧操作任务的后训练,再由搭载一双星动 XHAND 1 Pro-U 的真机执行,完成三项真实任务:制作香蕉酸奶、舀取麦片,以及划火柴、点灯并在水中熄灭。后训练仅使用 DexUMI 示范数据,既无需目标任务遥操作,也不依赖额外机器人演示数据。
本次实践首次贯通 “DexUMI 人类示范采集 —GR00T 2 五指任务后训练 — 双臂星动 XHAND 1 Pro-U 真机部署” 的完整链路,实现高自由度五指灵巧操作从数据采集、模型学习到真机执行的闭环验证。
任务 1 制作香蕉酸奶:涵盖取刀、切香蕉、开盖、加入香蕉块等连续步骤,完整任务成功率 60%;
任务 2 舀取麦片:涵盖麦片罐双手交接、旋盖、刮勺舀取等操作,完整任务成功率 80%;
任务 3 划火柴、点灯并在水中熄灭:涵盖细小火柴抓取、双手配合、高速划燃、点灯、入水熄灭等动作,完整任务成功率 75%。
三项任务覆盖工具使用、软物体操作、双手协同、长时程与动态接触,综合验证了星动 XHAND 1 Pro-U 的真机执行能力,也证明其可承接前沿模型技能落地。
DexUMI 以人手直采替代遥操作 实现更高效、更高质、更低成本的数采
三项任务的难点都在物理接触:切香蕉、旋盖、双手交接、划火柴看似日常,实则都是复杂的接触过程。
切香蕉涉及下压时的切割阻力,以及软物体的形变与断裂;
旋盖要求多指持续接触,在摩擦、阻力与旋转力矩间维持平衡;双手交接则需协调负载转移的时机与作用力;
划火柴取决于高速运动下的瞬间摩擦、接触压力与动作时机,稍有偏差即可能划燃失败甚至折断。
因此,机器人要学的不只是 “手移到哪里”,更是接触何时建立、力量如何变化、手指怎样协同,以及物体状态如何随动作改变。
传统遥操作虽有数据与执行本体天然一致的优势,但操作者隔着接口只能间接判断接触、难以感知阻力与滑移,且全程占用目标机器人;在高速、多接触、长时程任务中,采集高质量示范的难度显著上升。
因此,真正难以高效迁移的,不是动作的轨迹,而是动作背后的物理接触经验。
作为一类数据采集范式,DexUMI 提供了另一种思路:人佩戴外骨骼直接操作真实物体,在保留自然触觉的同时,记录与目标灵巧手对应的关节状态、指尖力及接触信息用于训练。相比遥操作,采集不占用目标机器人,单人即可连续、并行产出高质量示范,周期更短,设备与人力成本更低。
与遥操作相比,DexUMI 带来的不仅是效率与成本的量变,更是能力上从 0 到 1 的突破:操作者以自然动作和原生速度直接操控真实物体;外骨骼无需机器人在场,即可在真实、非结构化场景(in the wild)原位采集,获得遥操作受接口与固定工位所限、难以产生的高速自然示范。
DexUMI 的核心价值是为后训练提供高保真、低本体差异且包含力觉等接触信息的灵巧手示范数据,让 GR00T 2 能够直接从贴近目标本体的人类示范中学习高自由度灵巧操作。
这一价值在力觉上尤为直接:GR00T 2 不仅从示范中学 “手怎么动”,还从指尖力记录中学 “该用多大的力”,并把接触力映射为关节力矩,执行时通过调整关节刚度与位置目标实现柔顺控制,胜任切香蕉、拧瓶盖、划火柴这类既依赖接触力、又对位置误差敏感的任务。
因此,DexUMI 补足的不仅是数据数量,更是传统机器人数据难以覆盖的操作深度与接触细节。
数据处理上,GEAR DexUMI 将绿色外骨骼区域的分割与外观随机化直接纳入 GR00T 2 训练流程,无需逐条擦除修复,进一步缩短采集到训练的链路。
这一方法并非首次提出:2025 年,英伟达、星动纪元等机构参与的早期 DexUMI 研究已在星动 XHAND 1 上完成用镊子夹取茶叶、关闭炉灶旋钮、移动锅具、取盐撒盐等厨房长时程操作,验证了精细接触、多指协同、触觉感知与长时程任务能力。
从行业数据路线看,第一视角(egocentric)人类视频与 UMI 类数据承担不同角色:前者规模大、主要支撑模型泛化与预训练,但缺少机器人本体与力觉对应;后者由人手直接采集、本体对应精度高且包含力觉信息,可直接用于后训练。随着单纯扩大第一视角数据规模的边际收益递减,UMI 类高保真操作数据正重新受到重视,GR00T 2 的跨本体技能迁移能力 X-Adapt 已将这一思路纳入模型架构,与行业从模型能力竞赛转向真机部署落地的重心同频。
GEAR DexUMI 与星动 XHAND 1 Pro-U,正引领这一数据范式变化的探索。
GR00T 2 DexUMI 唯一官配:高自由度五指灵巧手 星动 XHAND 1 Pro-U
这条路径成立的前提在于数据端:人类动作必须能在执行端被机器人理解和复现。数采端与执行端越同构,迁移损耗越低 —— 关键不仅在记下动作,更在让数据贴近目标机器人可理解、可执行的状态。
因此,GEAR DexUMI 复刻星动 XHAND 1 Pro-U 的 16 自由度机械结构、接触面与腕部相机安装位置,并建立外骨骼关节与机器人关节的一一对应,并不是简单复制外形或追求自由度数量,而是让关节运动、指尖力与相机视角在机器人侧都有明确对应量,在数采端与执行端建立共享的关节动作空间。
星动 XHAND 1 Pro-U 由高自由度、具备全手触觉的星动 XHAND 1 Pro 平台演进而来,围绕 “GEAR DexUMI+GR00T 2 + 星动 XHAND 1 Pro-U” 数据闭环完成针对性架构重构,同步优化外骨骼佩戴、自然示范、触觉信号稳定性与真机抓握,使关节级对应转化为高质量、可学习的数据对应,是英伟达 GEAR DexUMI 官配的高自由度五指灵巧手。
星动 XHAND 1 Pro-U 由星动 XHAND 1 Pro 平台演进,更贴合采集与执行的一致性,是英伟达 GEAR DexUMI 官配的高自由度五指灵巧手
从让机器人 “完成动作”,到让机器人通过学习 “掌握动作”,星动 XHAND 1 Pro-U 将数据采集、技能学习与真机执行的一致性贯穿于灵巧手设计,探索面向具身智能的新一代硬件设计理念。围绕这一理念,其从四方面优化佩戴、采集与执行的一致性,让示范更自然、数据更稳定、真机执行更贴近采集记录:
四指指尖改为连杆欠驱动设计:精简为 4 个关节模组,关节联动关系更清晰,可减少示范动作映射时的额外补偿;
重新设计拇指位置:调整拇指相对四指的布局并精简一个关节自由度,提升 GEAR DexUMI 手套佩戴的贴合度、自然性与舒适度;
优化掌心触觉布置:保留指尖与手掌的大部分触觉,仅移除掌心一块易受动态形变影响的模块,降低信号漂移与观测噪声;
增加手掌侧摆自由度:顺应抓握时的手掌形变,增强对不同物体形状与抓握姿态的适应性。
GEAR DexUMI 数据虽也能经动作重定向与视觉适配迁移到其他灵巧手,但跨构型需额外的数据转换与关节、接触信息重映射;星动 XHAND 1 Pro-U 与 GEAR DexUMI 关节一一对应,省去这一环节,承接示范更直接、信息保留更完整,真机执行效果更好,更稳定可靠。
星动 XHAND 1 Pro-U 正式限量发售 面向科研团队与产业伙伴开放交付
完成闭环验证后,星动 XHAND 1 Pro-U 开启限量发售,仅 40 只,售完即止,科研团队与开发者可直接接入自有研究流程。
英伟达同步在 GR00T 2 官方项目页开源 GEAR DexUMI 采集端硬件设计,星动 XHAND 1 Pro-U 则提供可直接采购的执行端载体,为跨本体后训练与真机验证提供硬件基础。
欢迎科研机构、开发者与产业伙伴联系,获取星动 XHAND 1 Pro-U 产品信息、 URDF 模型、商务报价及合作方案。
(来源:星动纪元)