近期,GPT-Astra、Claude Opus5.5、Fable5.2 等通用模型已具备强大的任务理解、视觉推理和自主探索能力,能够根据执行反馈调整策略,突破预设动作的限制。但通用模型也有明显的效率鸿沟:每一步操作都需要观察、推理和决策,探索一项新任务往往耗时一到数小时,难以满足产业场景对执行效率、稳定性和连续作业的要求。如何发挥 Astra 等通用模型的优势,同时提高任务成功率、大幅降低执行时延,是推动其具身能力走向产业落地的关键。
大晓机器人发布最新研究成果 ACE-CaP-0,探索通用模型如何通过主动获取经验,自主开发、验证和优化机器人技能;借助 ACE-CaP-0,机器人的精细任务成功率不仅大幅提升,执行速度也加速至分钟级,填补了通用模型产业落地的能力空白;研究创新性地结合按需示范(Demonstrations on Request)与按需仿真(Simulation on Demand),让 AI 智能体在技能开发过程中,自主判断何时请求人类示范、何时开展仿真实验,并结合真机执行反馈不断测试、修订代码策略,最终将经过验证的操作方法沉淀为可复用、可独立执行的机器人技能。
在插充电器、面包装箱、开瓶盖、杯子套叠、插花、鸡肉装盘、包裹翻转和鞋子装盒八项机器人精细操作真实任务中,ACE-CaP-0 开发的代码策略经固定后,任务平均执行时间从数小时最快压缩至 1 分钟内,在 240 次独立真机评测中成功 221 次,整体成功率高达 92.1%,其中七项任务成功率不低于 90%,插充电器任务更是达到 100%。
以插充电器任务为例,Astra 等通用模型通过尝试不同插入方式,结合碰撞检测与受力分析,动态调整操作策略,经过多次真机试错,连同模型思考,任务耗时约 1 小时;相比之下,ACE-CaP-0 通过迭代优化,把有效操作方法提炼为可复用的 Skill,机器人完成任务只需 1 分钟,实现从小时级探索到分钟级执行的效率跃迁。
同时,这一研究与大晓机器人在酒店服务场景中展示的 “通用模型 + 开悟世界模型” 双脑协同架构及真机 RSI 技术路线一脉相承:通用模型负责理解任务、探索和生成技能,世界模型为物理环境理解与策略验证提供支持,真机反馈则驱动技能持续优化。ACE-CaP-0 进一步聚焦经验获取与代码策略开发,让机器人不仅从执行中发现问题、改进技能,还能主动判断需要什么经验、如何获取经验,为加速机器人在真实场景中的落地提供了新路径。
Report:https://acerobotics2025.github.io/ACE-CaP/static/ACE-CaP-0.pdf
Project:https://acerobotics2025.github.io/ACE-CaP/
让 AI 学会自主开发技能
近年来,Code as Policies(CaP,代码即策略)让大模型能够通过编写程序控制机器人,为任务执行提供了新路径。但代码能够运行,并不意味着机器人就能成功操作。在真实的精细操作任务中,抓握角度偏差、对齐不准、接触角度的偏失,都可能导致失败。要找到问题并改进程序,往往需要反复真机试错,不仅耗费时间,还涉及人工复位、执行检查等成本。
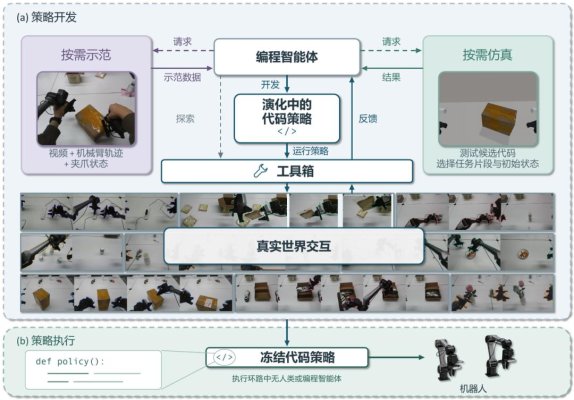
ACE-CaP-0 进一步将经验获取纳入机器人技能开发过程。 通用模型不仅负责生成和修改控制代码,还能根据当前任务中的难点,主动判断需要什么经验、何时请求人类示范或开展仿真实验,再通过真机反馈验证和改进策略。让 AI 自主获取经验、探索有效方法,并将经过验证的操作策略沉淀为可复用的机器人技能,是 ACE-CaP-0 的核心思路。
让每次试错更有价值
机器人学习新技能时,往往面临两类问题:一种是不知道怎样操作,另一种是有了方案,却不确定哪种方法更有效。ACE-CaP-0 针对这些问题,建立了按需获取经验的机制。
首先是按需示范,让机器人在需要时主动向人类学习。团队比较了文字指导、人类操作视频和机器人示范等不同形式的信息。其中,机器人示范不仅包含视频,还记录机械臂运动轨迹、末端位姿和夹爪状态,让机器人不仅能看到操作结果,还能理解动作是怎样完成的。
例如,在双臂协同任务中,机器人可能不知道哪只机械臂应该先固定物体、另一只如何完成操作。此时,智能体可以主动请求示范,获取动作顺序、运动方向和抓取方式,再将这些经验转化为程序中的控制逻辑。不同于事先提供固定数量的示范,ACE-CaP-0 让智能体根据开发进度,自主决定何时请求帮助、需要解决什么问题。
其次是按需仿真,让 AI 在真正动手前,先比较不同方案。当机器人已经掌握基本操作方法,却不确定动作轨迹、接近角度或执行顺序是否合理时,智能体可以调用已有仿真环境,或针对具体问题构建仿真实验。它能够自主选择模拟的任务阶段、初始状态和候选程序,比较不同修改方案的效果,再决定下一步如何调整代码。
真实交互提供物理依据,仿真实验扩展探索空间,两者相互补充,让机器人能够更有针对性地获取经验、改进技能。这意味着,机器人不仅在学习怎样完成任务,也开始学习怎样更有效地学习。
把经验能力沉淀为可复用 Skill
如果机器人每次执行任务依赖大模型重新观察、推理和生成动作,就会面临推理时延、执行不一致等问题。ACE-CaP-0 把高成本的智能探索与高频的机器人执行分离。在策略开发阶段,AI 通过 “编写程序 — 执行测试 — 分析反馈 — 修改代码” 的循环,不断优化操作方法。当程序经过验证后,将任务逻辑、几何计算、动作顺序和控制参数沉淀为精简的代码策略。
这说明,任务逻辑与底层控制解耦后,可以分别优化技能决策与动作执行,提高运行效率,而不必每次重新开发整套策略。让通用模型探索和开发技能,让机器人高效复用已经验证的技能,这为大模型能力走向真实应用提供了新的实现方式。
探索具身智能持续进化新路径
ACE-CaP-0 的价值,不仅在于真机任务成功率,更在于探索如何让机器人从一次次交互中积累能力。智能体通过真实执行发现问题,再主动获取示范、开展仿真、优化程序,最终将有效经验沉淀为可复用技能。一次交互不只是为了完成当前任务,也能够成为后续学习与执行的起点。
这一方向与大晓机器人持续探索的双脑协同架构和真机 RSI 技术路线形成呼应。在大晓的双脑协同架构中,通用模型负责理解任务、推理规划和技能组织,开悟世界模型负责物理状态理解与行动后果预测,具身 Harness 连接感知、记忆、技能和控制,真机 RSI 则进一步探索如何利用真实执行反馈,持续改进技能与研发方法。
ACE-CaP-0 从代码策略开发切入,进一步探索让 AI 自主学习和改进技能,并主动判断获取什么经验、如何高效学习。通过按需示范、按需仿真与真机反馈,AI 持续验证和优化操作方法,将有效经验沉淀为可复用、可进化的机器人 Skill。随着通用模型、具身世界模型与真机 RSI 持续融合,大晓机器人正加速将 Astra,Fable 等通用模型的理解、规划与泛化能力转化为快速、稳定、高效的具身技能,缩短从自主探索到实际执行的时间,推动机器人更快融入真实产业场景。
(来源:大晓机器人)