选具身机器人,就上具身之家
搜索结果

具身之家资讯

中科硅纪携手头部出海企业,共拓国产灵巧手全球化新蓝图

中科硅纪携手头部出海企业,共拓国产灵巧手全球化新蓝图

—— M、X、G 系列落地,加速全球化布局

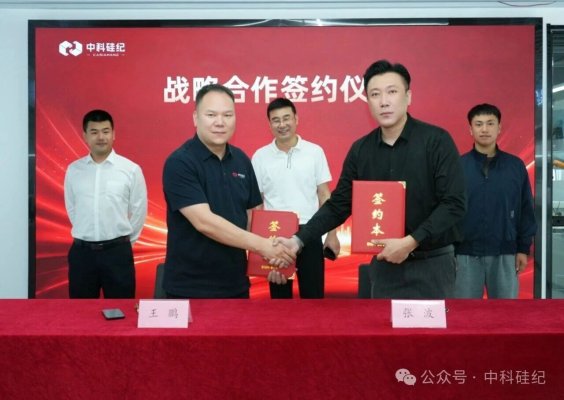
近日,中科硅纪与天津头部机器人智能装备出海企业达成战略合作并签署意向协议,双方将围绕智能灵巧手商业化落地、海内外市场拓展与产业生态协同展开合作。中科硅纪聚焦类人灵巧操作全栈技术自研,依托多模态混合驱动与自研算法,已形成覆盖工业自动化、特种作业、商业服务、物流分拣、科研教育的产品矩阵;本次将全面落地 M、X、G 系列灵巧手。合作方旗下 Foxtech 全球采销平台将负责产品集成适配与全球客户拓展,打通 "技术研发 — 整机集成 — 市场落地" 商业闭环。
Xynova 双产品同台,亮出全栈灵巧操作方案

Xynova 双产品同台,亮出全栈灵巧操作方案

—— 混驱 + 直驱双路线,覆盖科研到产业

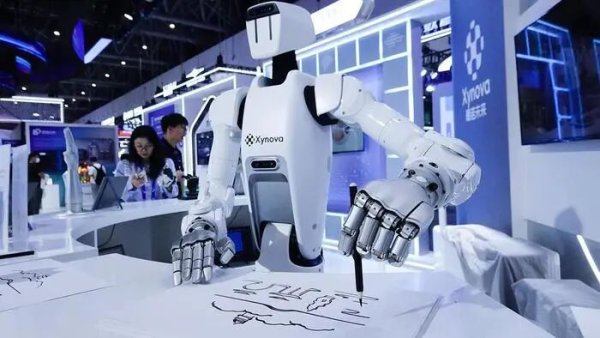
当地时间 9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,曦诺未来携 Flex 2 混驱灵巧手与 Prima 1 直驱灵巧手双旗舰产品同台展出。Flex 2 采用 "绳驱 + 直驱" 混合驱动架构,23 个自由度,手掌仅 400 克;Prima 1 拥有 22 个主动自由度,指尖集成视触觉传感器与分布式触觉阵列,力控感知精度达 0.1N。公司电机、电控、传动、感知、控制算法全栈自研自产,依托杭州 5400 平方米工厂推进量产,覆盖科研验证与产业落地双重需求。

从新品灵巧手到核心驱动,因时机器人集中呈现灵巧操作技术布局

从新品灵巧手到核心驱动,因时机器人集中呈现灵巧操作技术布局

—— 多系列灵巧手与微型电缸集中亮相

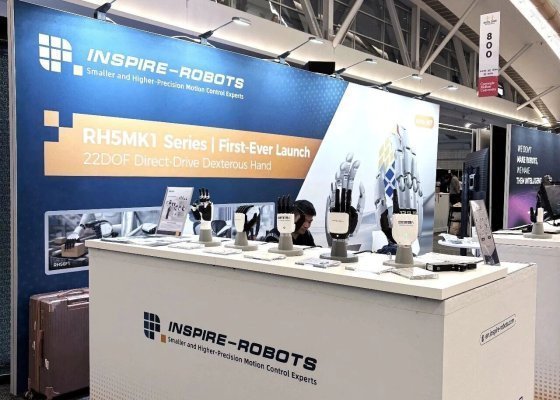
9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,因时机器人携多系列灵巧手及微型伺服电缸参展,全新 RH5MK1 系列 22 自由度全直驱灵巧手全球首秀。K1 系列采用 1:1 仿人手尺寸、22 个主动自由度,具备 5Hz 开合频率与 0.05N・m 反驱扭矩,搭载 6D 指尖触觉传感器,指尖力分辨率达 0.005N。同期展出 RH5DG2、RH56H1、RH56F2、RH56E2 等系列及自研微型伺服电缸,并联合将门社区举办技术交流晚宴。

灵巧操作再进一步,强脑科技亮相全球机器人顶会

灵巧操作再进一步,强脑科技亮相全球机器人顶会

—— 视触觉灵巧手与数据采集方案同台

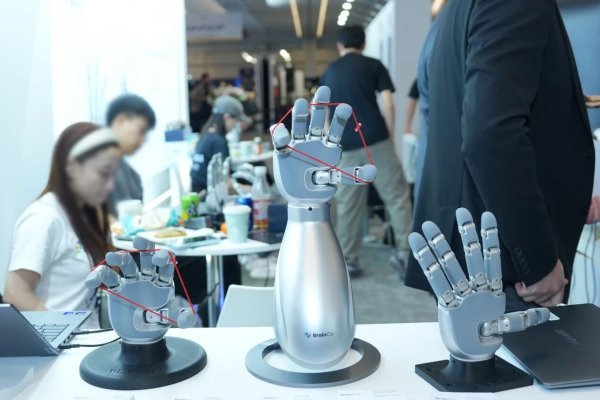
近日,全球机器人领域重要学术会议 IROS 在美国匹兹堡举行,BrainCo 强脑科技携 Revo 2、Revo 3 灵巧手及灵巧操作数据采集方案亮相。Revo 3 拥有 21 个主动自由度,视触觉版本采用全掌压阻阵列触觉与指尖视触觉结合方案,全掌分布 336 个压阻触觉点,指尖引入约 2000 个视觉标记点,配合全直驱、可反驱设计,为精细操作提供感知与执行基础。配套高精度数据采集手套可同步采集关节角度、手部位姿、全指触觉与腕部视角等多模态信息。

1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题

1 个 PIE,3 场演讲,全栈产品:帕西尼闪耀 IROS 2026,以全栈触觉基建回应 Physical AI 核心命题

—— 感知 - 智能 - 执行,构建全栈触觉闭环

9 月 27 日至 10 月 1 日,IROS 2026 在美国匹兹堡举行,触觉感知龙头帕西尼作为最高级别赞助商深度参与,展示全栈触觉基础设施。帕西尼形成以触觉为原点、贯通具身智能全栈的 "PIE" 闭环体系:感知层以 PX6AX 全手触觉传感器、六维力传感器、电子皮肤覆盖全身接触感知;智能层以 PXCAP 数采手套实现多模态时空对齐数据采集;执行层自研灵巧手与人形机器人原生集成触觉传感,构成 "感知 — 智能 — 执行" 相互驱动的增长闭环。

灵巧手能刺绣?一场 0.01 毫米的指尖考试

灵巧手能刺绣?一场 0.01 毫米的指尖考试

—— 苏绣大师手把手,教机器人劈丝穿针

今年秋天,苏州向红绣府,苏绣非遗代表性传承人府向红迎来一位特殊 "徒弟"—— 临界点旗舰灵巧手 OmniHand 3 Ultra。这只金属手拥有 21 个主动自由度、全直驱传动与指尖视触觉传感器,要接连闯过劈丝、捏针、穿针、合绣、捻线挑线五道难关,在 0.01 毫米的丝线上学会 "手感"。依托 DUET 双层具身接触智能架构,灵巧手以遥操作采集与强化学习攻克连续动作,完成从舞台演示到真实手艺场景的落地。

德塔智能发布原生人形机器人基础模型 Delta-0

德塔智能发布原生人形机器人基础模型 Delta-0

—— 210 秒完成 9 项家庭任务,全身协同自主长程

2026 年 9 月 28 日,德塔智能发布原生人形机器人基础模型 Delta-0。技术 Demo 展示其自主长程、全身协调与快速敏捷能力:机器人在 210 秒内规划 32 步,完成 9 个家庭场景任务,全程一镜到底,另一台搭载高自由度灵巧手的机器人完成黑胶唱片操作并应声起舞。Delta-0 采用 "大脑 - 小脑 - 力位" 协同设计,以人类全身动作数据训练,通过 "真实 - 仿真 - 真实" 体系学习评估,推动人形智能在真实场景加速落地。

“六小龙 + 新八骏” 首同台,曦诺未来亮相数贸会

“六小龙 + 新八骏” 首同台,曦诺未来亮相数贸会

—— 混驱直驱双线齐发

9 月 23 日,第五届全球数字贸易博览会在杭州启幕,"六小龙" 与 "新八骏" 首次同台。作为 "新八骏" 中唯一专注自由度灵巧手与核心控制算法的企业,曦诺未来携双产品线亮相:Flex 2 混驱灵巧手为全球首款 "绳驱 + 直驱" 混合驱动仿生手,23 个自由度、400g、单手提拉负载 20kg;Prima 1 直驱灵巧手面向科研,22 个自由度、0.08 秒极速开合、力控精度 0.5N。曦诺未来同时布局混驱与直驱双路线,以 "科研训练 + 商业化落地" 双轮驱动形成正向飞轮。展会设 T001 与 T016 双展位,展出江南水墨手绘与触觉互动。

月泉仿生亮相 2026 国际产学研用合作会议,探索智慧康养新路径

月泉仿生亮相 2026 国际产学研用合作会议,探索智慧康养新路径

—— 38 自由度灵巧手猜拳

9 月 19 日,月泉仿生亮相 2026 国际产学研用合作会议暨第四届 AI 赋能老龄化社会创新发展国际会议,携应手 Y-Hand 系列仿生灵巧手与博文 W-Bot 2.0 参展。面对老龄化带来的康复辅助、居家照护、无障碍操作需求,传统刚性灵巧手安全性不足,仿生手成为重点方向。核心展品应手 Y-Hand M2 拥有 38 个自由度,依托仿生拉压体机器人理论研发,手指挠度达 59mm/N,可柔性贴合,现场以人机猜拳演示类人灵巧操控;M0、M1、M2 形成完整产品梯队。未来月泉将布局下一代超仿生神经肌肉骨骼机器人 Y-Bot 系列。

从灵巧手玩转方块,看懂具身操作泛化落地技术

从灵巧手玩转方块,看懂具身操作泛化落地技术

—— 手眼闭环映射真实世界

Gaia Mollis V4 灵巧手在不脱手、不借助外力状态下连续翻转、换向方块,展现抓取稳定性、动态控制与位姿估测的协同能力。其核心技术包括:自研具身操作模型实时修正位姿,实现精准控制;手眼协同与姿态重定向赋予泛化操作能力;模拟器随机输出目标手部姿态,依托手眼闭环感知将虚拟空间姿态映射到真实灵巧手,让从未排练过的目标姿态也能自主完成。这套 "握持 — 感知 — 修正" 能力可延伸至 3C 精密装配、在线质检、化工高危物料操控与带电作业等场景,背后是星际光年从微型关节模组到具身操作模型的全栈自研闭环。