选具身机器人,就上具身之家
科技资讯

具身之家资讯

从视频读出全掌力,用人手交互训练世界模型!Xspark AI 联合高校发布两项触觉成果

从视频读出全掌力,用人手交互训练世界模型!Xspark AI 联合高校发布两项触觉成果

—— 人手交互训练世界模型

近日,Xspark AI 联合多所高校发布两项触觉研究。TouchSight 通过手套实测力与裸手外观的成对迁移,不装传感器也能从第一人称视频读出全掌力:HumanTouch 提供约 500 小时实测语料,TwinTouch-20H 改换外观保留力标签,在 OakInk2 上优于 BSTRO、DECO、HACO 等方法。DexTouch-WM 对齐人机触觉布局与动作表示,让约 100 小时人手交互监督灵巧手视触世界模型,真机数据固定时加入人手数据仍能提升接触预测。两项成果均基于自研 HumanTouch 采集系统。
乐享科技完成全球首次户外机器人全自主直播,一小时不间歇工作,并同步发出第二个十分钟 “一镜到底”

乐享科技完成全球首次户外机器人全自主直播,一小时不间歇工作,并同步发出第二个十分钟 “一镜到底”

—— 以太模型双机协作出餐

9 月 16 日,乐享科技将搭载以太大模型的机器人拉进真实户外连续直播 1 小时:6 名顾客随机点单、随时改单、挪动物品、打断任务,机器人从点单到上菜全程自主,超 30 位媒体与 550 万网友见证,实现 0 预设、0 剧本。直播创造多个全球首次:长时户外全自主直播、多机器人真实环境自主协作、跨本体协作与断点续做。以太大模型是全球首个跨本体通用具身大模型,具备主动感知、多模态理解、流式记忆、动力学建模、持续自我迭代能力。乐享同步发布第二个十分钟 "一镜到底" 视频,展示机器人面对频繁打断的意图理解与人机交互。

“一机一用” 向 “多机复用”,LET2.0 多机一致性真机数据集正式发布

“一机一用” 向 “多机复用”,LET2.0 多机一致性真机数据集正式发布

—— 2000 条 KUAVO 数据开放

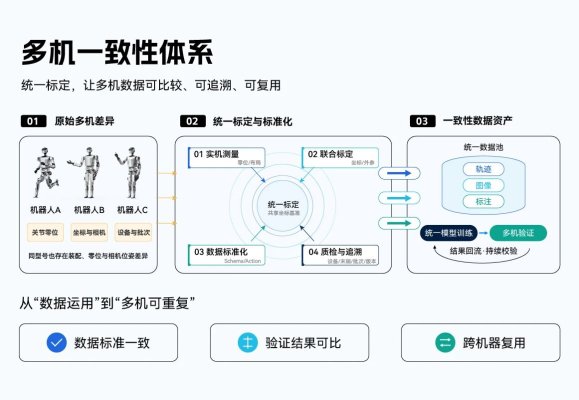
乐聚发布 LET2.0 多机一致性真机数据集,依托万台级产线与规模化训练场,首次实现同型号机器人真机数据跨机合并训练与复用,打破 "一机一用" 局限。LET2.0 建立统一标定、采集标准及质检追溯体系,校准关节零位、坐标与相机位置,对齐多机数据口径。首批开放 2000 条 KUAVO 真机数据,覆盖快递袋拾取、开关工件分拣两项工业任务,两台 KUAVO 5W 跨机验证包裹分拣成功率 88.9%、86.1%。数据覆盖家庭、商业、工业操作、仓储物流等场景,开发者可通过 OpenLET 社区完成申请到评测全链路。

从 “一句话派活” 到 “全链路闭环”:智身科技携手飞书,让具身 Agent 走进物理世界

从 “一句话派活” 到 “全链路闭环”:智身科技携手飞书,让具身 Agent 走进物理世界

—— 机器狗成飞书数字工友

9 月 15 日,2026 飞书未来无限大会暨豆包工作开工大会落幕。智身科技携四足机器人 "智身钢镚 L1" 与 "智身铜锤 M1" 亮相,影视飓风创始人 Tim 现场探展。智身科技与豆包工作联合打造的智能安防巡检方案,将 Agent 能力接入机器狗巡检系统:自然语言指令→Agent 自主规划→MCP 调用控制平台→物理执行→视觉理解→结构化数据→飞书多维表格自动派单→闭环追踪与周报生成。机器狗捕捉的环境数据与视觉画面实时回传飞书,AI 自动聚合、剔除噪声、生成派工单并跟进闭环,实现从 "编程式打点" 到 "一句话派活" 的转变。

三展联动,实力出圈!因时机器人多维展现国产灵巧手技术与落地实力

三展联动,实力出圈!因时机器人多维展现国产灵巧手技术与落地实力

—— J1 系列 24 自由度亮相

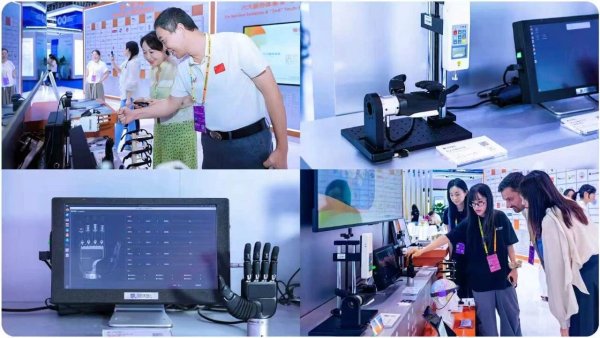
九月,因时机器人亮相服贸会、Inclusion 外滩大会、投洽会三大展会,展出全栈自研灵巧手与微型伺服电缸。服贸会上,E2 系列执笔书写展示毫米级控制,BFX 系列猜拳胜出,H1 系列配合遥操作手套实时映射。外滩大会上,全新 RH524J1 系列拥有 24 个主动自由度,采用腱绳与直驱混合驱动;并携手武汉大学推出 "巧手趣玩" 方案,实现识别、抓取、放置连续任务。投洽会上,F1 系列集成触觉、力、位置、温度四大类 24 组传感器,E2 系列展示指尖力输出。三展呈现国产灵巧手在精细操作、力控感知、动态响应上的落地实力。

亮源新创发布机器人全身韧性智能技术 Light REACT

亮源新创发布机器人全身韧性智能技术 Light REACT

—— 故障扰动自适应免重训

亮源新创发布人形机器人全身韧性智能技术 Light REACT,是 "规模化预训练、规模化对齐、规模化部署" 三段范式中规模化部署的首个成果。它将故障与扰动下的自主适应建模为具身 In-Context Learning 问题:以近期全身交互历史为上下文,参数不变即可适应运动能力变化,无需故障标签或人工切换模式,把故障自适应行走、爬行与摔倒恢复整合进同一策略 —— 整条腿失电时仍能调整步态行走或以爬行移动。训练阶段在仿真中合成大量故障上下文数据训练 Transformer 策略,部署时通过交互持续适应。

机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型

机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型

—— 共享物理世界即协调接口

芝诺机器人发布全球首个协作具身智能基础模型 Zeno-1:3B 参数、专为去中心化多机器人协作设计,可在本地以 30Hz 进行闭环视觉 — 运动推理。每台机器人运行同一策略副本,各自依据观测独立决策,协作行为从同一模型分布自发涌现,无需中央控制器。模型经大规模视频预训练、单体具身训练、闭环伙伴交互(CPI)与失败针对性纠正四阶段训练;持久交互记忆保障长程任务,预测式内省可在接触前 0.5 秒预警失败(AUC 0.94),并以 87% 概率选择利于搭档的动作。去中心化架构使算力线性扩展、无单点故障。

开源模型 + 1,离物理 AGI 更近一步!

开源模型 + 1,离物理 AGI 更近一步!

—— 从视觉真实到物理可交互

群核科技联合浙大开源 UniPhysGen,为已有 3D 资产补全物理语义,让资产从 "视觉真实" 走向 "物理可交互"。模型以 3D 几何为输入,面向异构部件划分批量推理,统一建模运动与物理属性,覆盖部件属性、关节参数、联动关系、整体属性四类任务。数据集 UniPhys-40K 含 40014 个对象、37 万训练部件,基准 UniPhys-Bench 含 1927 个铰接对象并人工核验,已上线 Hugging Face 与 GitHub,开放一周下载近 2 万次。未来将接入 SpatialVerse 管线,规模化补充可交互 3D 资产。

擎朗机器人央视 “舞” 出圈!机器人 x 算力 x 音乐大模型,三大国产硬科技外滩

擎朗机器人央视 “舞” 出圈!机器人 x 算力 x 音乐大模型,三大国产硬科技外滩

—— 三个国产首次齐聚央视

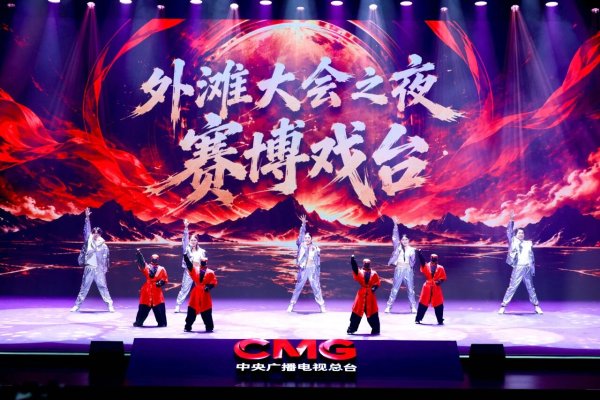
9 月 10 日,央视 "外滩大会之夜" 在上海举行,擎朗人形机器人 K 仔(XMAN-L1)与舞蹈演员同台共舞,以 "科技 × 国风" 开场秀《赛博戏台》拉开帷幕。这场演出实现国产人形机器人、国产音乐大模型与国产算力三个 "国产" 首次齐聚央视舞台:音乐由上海音乐学院实验室基于 "音潮" 大模型制作,算力由壁仞科技壁砺™166L 提供。K 仔腰部 3 个自由度、全身 42 个自由度,膝关节峰值扭矩 132N・m,多机协同毫秒级同步。同期 "科创产融高端对话" 上,擎朗 CEO 李通表示已出货 10 万台机器人,强调技术与商业结合、安全合规底线。

具脑磐石发布业界首个类脑认知世界模型 Cog-WM 1.0,让机器人像人一样自主探索与操作

具脑磐石发布业界首个类脑认知世界模型 Cog-WM 1.0,让机器人像人一样自主探索与操作

—— 导航操作双域能力验证

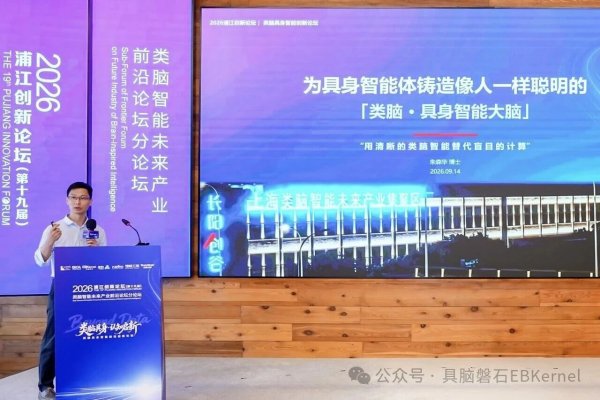
9 月 14 日,具脑磐石在 2026 浦江创新论坛・类脑具身智能分论坛发布全球首代类脑认知世界模型 Cog-WM 1.0,是全球首个基于成体系类脑神经机制研发的隐空间预测世界模型。模型以感知编码与目标调控、时空记忆内容结构分离、隐空间多层级预测三套类脑机制驱动,使机器人无需预建地图和海量数据即可完成自主导航与操作。据披露,导航成功率较 BSC-Nav 提升超 10%,操作任务优于海量数据预训练 SOTA(π0.5)最多 16% 以上,已在轮式人形、四足等本体验证。具身智能竞争正从大数据预训练范式走向多元并存。