
乐聚机器人正式发布 LET2.0 多机一致性真机数据集。
依托万台级人形机器人产线与规模化训练场,首次实现同型号机器人真机数据跨机合并训练与复用,打破 "一机一用" 局限,提升具身模型训练收敛速度,降低场景落地开发成本,推动真机数据从 "一机一用" 升级为 "多机复用"。
01 让真机数据从 "一机一用" 走向 "多机复用"
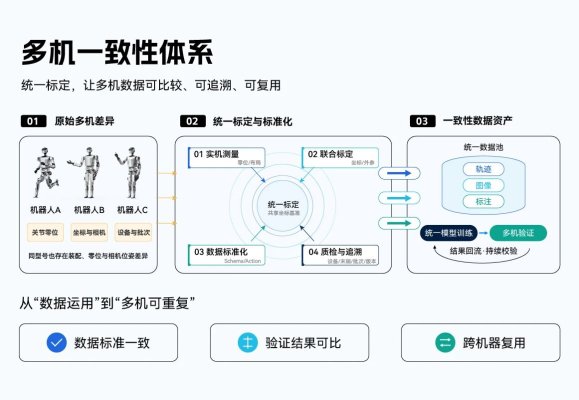
同型号机器人的装配公差、关节零位和相机位置差异,会影响真机数据一致性,导致具身模型学习收敛慢、跨机部署难。LET2.0 通过建立统一标定、采集标准及质检追溯体系,实现多机数据合并训练与跨机复用,并依托万台级产线和规模化训练场持续验证,支撑模型训练与部署。
统一标定:校准关节零位、坐标和相机位置,建立多机共同基准。
统一数据:对齐多机、多批次数据口径,确保图像、动作与状态对应,支持合并使用。
跨机复用:保留身体姿态调整、重心转移与手部操作之间的自然配合逻辑。
核心价值:
用数据规模显著扩大
不同机器人采集的数据可在统一的数据标准与任务定义下汇聚使用,减少按设备重复处理和训练的工作。
跨机数据与能力复用
已有数据、模型与任务经验可跨设备复用,减少重复采集、训练和调试投入。
训练结果更具泛化性与稳定性
模型更聚焦于可迁移的任务完成逻辑,并降低对单台机器人个体差异的过度依赖。
落地周期显著缩短
通过减少重复采集、训练与调试环节,加快新机器人和新场景的上线验证与应用落地。
LET2.0 已开放首批数据集申请,并完成多机一致数据模型跨机评测:
首批开放 2000 条 KUAVO 真机数据,覆盖中型快递袋拾取、开关工件分拣两项工业任务。两台标定后的 KUAVO 5W 机器人跨机交叉验证结果高度相近:包裹分拣成功率分别为 88.9%、86.1%,验证了同一模型跨本体复用的可行性。
数据有效性不再依赖单台采集机器人,为规模化数据复用、跨机部署奠定基础。
真实任务样例 1:
中型快递拾取
真实任务样例 2:
开关工件分拣
结论:跨机评测结果显示,同一模型在不同机器人上性能稳定、表现一致,验证了 LET2.0 数据集的一致性质量。
02 LET2.0 数据覆盖多场景、多任务、多模态
LET2.0 覆盖家庭服务、商业服务、工业操作和仓储物流等场景,包含收纳清洁、物品分拣、拆垛码垛、产线上料及工具操作等真实任务。数据分为基础操作、全身运控和力觉触觉三类,每条真机数据完整记录姿态、轨迹、视觉与深度信息,以及头部和手部状态。
图丨真机样例数据
结论:LET2.0 既覆盖多类真实场景和任务,也提供多模态执行信息,为不同具身任务的训练与验证提供真机数据基础。
03 采集规范:统一要求保障多机数据操作规范一致性
围绕任务场景、设备标定、动作执行和视频画质明确采集要求,规范工位与道具准备,确保任务过程完整、多视角覆盖关键动作,全程保留设备与批次记录;物体位置、背景与光照按任务要求设置可变范围。
图丨数据采集功能界面
结论:全机全批次执行统一采集规范,是保障多机数据可合并复用的核心基础。
04 标注规范:统一动作语义为模型明确起止边界
按统一规范将任务过程拆分为动作技能段,按时间或逐帧标明动作起止位置,完整保留失败、重试及相关语音信息。以任务包为单位开展抽检,对不合格任务包进行返修,减少不同人员、批次之间的标注偏差。
图丨逐帧标注功能界面
切分原子技能边界
从动作开始到技能完成作为一个完整技能段。
按时间或逐帧标注
支持按时间、图片逐帧标注,最小标注误差控制在 1 帧内。
失败(重试)过程规范
可分段记录语音(如有)、起始动作、失败轨迹和重试动作。
严格质检规范
数据量不少于 100 条:抽检 10%;不足 100 条:抽检 20%;抽检合格率不足 90%:整包返修。
结论:统一动作语义与切分规则,让多机数据按统一的原子动作划分完成训练与复核,避免不同批次数据的标注逻辑偏差。
05 数据使用:从申请到训练、部署与评测
开发者可通过 OpenLET 社区完成从数据申请到训练、部署、评测的完整链路,形成 "数据 — 模型 — 本体 — 评测" 闭环,省去数据格式转换与开发环境适配:
开发者通过 OpenLET 社区获取数据与工具链,快速开展实践、参与官方评测并完成真机校验。目前平台已通过系列赛事沉淀一批核心开发者,为数据迭代、工具优化与社区生态建设奠定基础。
(来源:乐聚机器人)