选具身机器人,就上具身之家
科技资讯

具身之家资讯

斑马智能发布端模型 AutoOmni 2.0,让元神 AI 更懂 “我的世界”

斑马智能发布端模型 AutoOmni 2.0,让元神 AI 更懂 “我的世界”

—— 让元神 AI 更懂 "我的世界"

9 月 23 日云栖大会期间,斑马智能发布新一代全模态端侧大模型 AutoOmni 2.0-23B-A3B,采用 MoE 架构,智能座舱场景下普通任务能力堪比 10 倍参数量云模型,复杂任务处理能力达云模型的 80%-90%。同时亮相 AutoClaw 2.0 智舱协作服务实车方案,推动 "三个连通" 落地。目前元神 AI 已覆盖主流车企 68% 的服务,端模型上车的企业中 63% 选择斑马智能。公司正从 AutoOmni 向 EdgeOmni 演进,从单体智能走向群体智能。
5 分钟完成机器人纳管、10 秒启动跨集群任务,无问芯穹联合清华大学开源具身智能云原生平台 RLark

5 分钟完成机器人纳管、10 秒启动跨集群任务,无问芯穹联合清华大学开源具身智能云原生平台 RLark

—— 5 分钟纳管设备,10 秒启动跨集群任务

无问芯穹与清华大学共同打造并开源面向具身智能的云原生纳管平台 RLark,以自研具身设备运行时与任务级跨集群网络互联为核心,让机器人、相机等设备像 GPU 一样被申请、调度和复用。目前平台已纳管 3 个集群、近百个云边端节点,覆盖 4 种型号设备,纳管时间从小时级缩短至约 5 分钟,任务提交后 10 秒内启动。结合训练框架 RLinf,平台已跑通跨地域采集 — 训练 — 真机验证闭环,为具身智能大规模协同实验提供基础支撑。

亮源新创发布全身智能基础模型 Light-O1

亮源新创发布全身智能基础模型 Light-O1

—— 海量人类动作预训练,解锁跨本体迁移

今日,亮源新创发布全身智能基础模型 Light-O1,通过学习互联网视频中的人类动作,结合语言与视觉信息,将人类动作知识迁移至机器人。研究首次揭示人类全身动作预训练的跨本体迁移扩展规律:预训练数据规模越大,模型动作预测越准确,已拓展至 10 万动作小时。搭载该模型的机器人 LightBot 可完成递毛巾、归置拖鞋等任务,Light-O1-Preview 同步开源。

睿尔曼智能联合筑欣物联推出 “硅基值守”,让每个配电室都有电力专家 “分身”

睿尔曼智能联合筑欣物联推出 “硅基值守”,让每个配电室都有电力专家 “分身”

—— 让每个配电室都有电力专家 "分身"

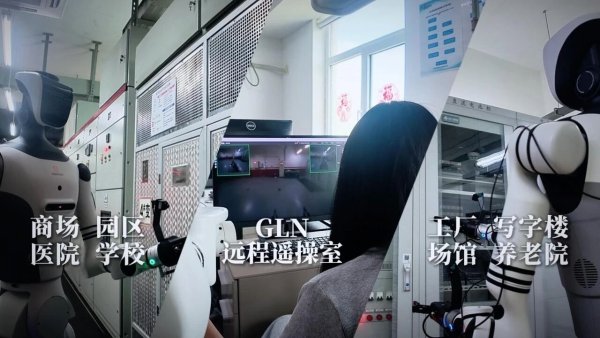
近日,睿尔曼智能与筑欣物联联合推出电力运维品牌 "硅基值守",以 "人不涉险,电不断档" 为核心理念,将 RealBOT 系列机器人引入配电室真实运维场景。依托 GLN 远程作业网络,持证人员远程确认、机器人现场执行,实现高压柜分合闸、隔窗抄表、日常巡视等作业,补齐从 "平台告警" 到 "现场处置" 的最后一环。机器人采用车规级关节模组,MTBF 达 50000 小时,无需改造土建即可部署。未来将拓展变电站巡检、新能源场站运维等更多场景。

具身智能需要它自己的操作系统 商汤善惠发布零售物理操作系统 SenseMart OS SenseMart OS 发布会活动快闪

具身智能需要它自己的操作系统 商汤善惠发布零售物理操作系统 SenseMart OS SenseMart OS 发布会活动快闪

—— 以机器人小店为载体,跑通具身零售闭环

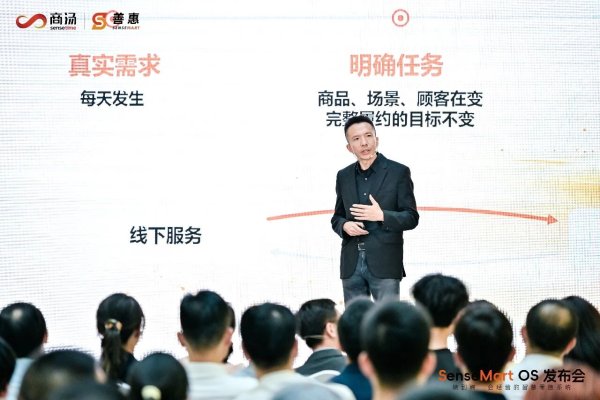
9 月 23 日,商汤科技旗下智慧零售企业商汤善惠在上海发布零售物理操作系统 SenseMart OS,填补具身智能从技术走向商业的关键一层。系统以烧卖购机器人小店为载体,由零售大脑、异构本体平台、数据中枢构成,已在全国落地二十余家门店。发布会上,商汤善惠与中粮智尚、友宝等伙伴共同启动 "千城万店计划",推动具身零售能力规模化落地。

觅蜂科技发布全球首个全品类高质量物理 AI 数据众包服务平台「觅蜂派」

觅蜂科技发布全球首个全品类高质量物理 AI 数据众包服务平台「觅蜂派」

—— 人人都能当机器人训练师

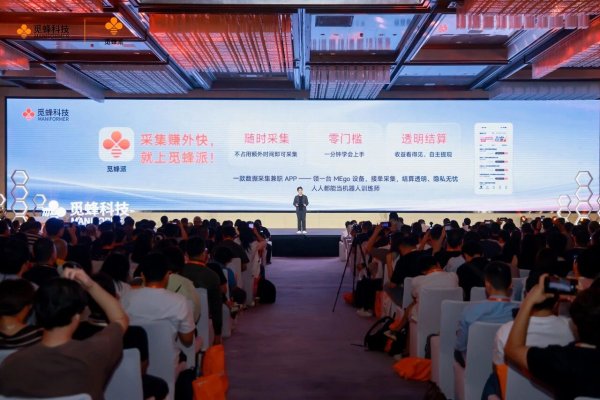
9 月 23 日,觅蜂科技 CEO 姚卯青发布全球首个全品类高质量物理 AI 数据众包平台「觅蜂派」。用户通过 App 领取任务,佩戴 MEgo 设备在零售、仓储、制造、家庭等场景完成操作,按有效数据时长获得报酬,成为 "机器人训练师"。平台由 MEgo 设备、App 和 MEgo Engine 数据引擎构成,覆盖 22 大类场景、5000 多个任务、50000 多个环境,内测期注册用户达 2 万人、产生 1.3 万份任务提交。觅蜂派还发起 "场景数据联盟"、启动亿元补贴计划,并联合多方编制《具身智能众包数据发展报告》,推动数据生产走向全民数采。

智无际联合浙江大学提出 HINT:对齐 “大脑” 与 “小脑” 意图,破解长时任务中的语义传递难题

智无际联合浙江大学提出 HINT:对齐 “大脑” 与 “小脑” 意图,破解长时任务中的语义传递难题

—— 大脑意图注入小脑执行

智无际(EndlessAI)联合浙江大学团队提出 HINT,为长时机器人操作提供高层语义与底层动作的对齐框架。针对 "大脑" 与 "小脑" 间的意图漂移问题,HINT 通过 Pattern Router 在模式切换时确认语义承诺,在阶段内以视觉跟踪维护目标,并以像素级语义高亮与 Token 级注意力先验将意图注入视觉表征与动作计算,不增加动作模型可训练参数。在双臂 PiPER 机器人上,接入 π₀.₅后意图理解得分从 52.2% 升至 91.2%,三类任务完整成功率最高提升 50 个百分点;OOD 场景下由 0% 提升至 30%。

Physical AI 创业公司「息壤开物」成立两月,连获数亿元融资,物理能力登顶全球第一

Physical AI 创业公司「息壤开物」成立两月,连获数亿元融资,物理能力登顶全球第一

—— 贝尔曼方程重做物理基模

近日,息壤开物宣布完成数亿元种子轮及天使轮融资,敦鸿资产领投,华控基金、三花控股、银杏谷资本等跟投,估值达 5 亿美元。公司由华为大模型体系两位核心人物创办:CEO 李寅曾任华为云大模型 CTO,张含望教授将出任联合创始人、首席科学家。息壤开物以贝尔曼方程最优解为根基,将世界推演与视频渲染解耦,走原生物理预训练路线,统一世界模型与策略模型。9 月 16 日 WorldArena 2.0 总决赛中,公司拿下轨迹精度全球第一、物理合规性全球 TOP 3。公司计划以 L0/L1/L2 底座覆盖机器人、自动驾驶、天气预测等。

帕西尼触觉基座深层赋能,深圳大学 RoboLab 团队破解触觉跨操作者泛化难题

帕西尼触觉基座深层赋能,深圳大学 RoboLab 团队破解触觉跨操作者泛化难题

—— 轻量化模型少样本校准

帕西尼以 PX6AX 多维触觉传感器为验证平台,支持深圳大学张书洋团队破解触觉材料识别跨操作者泛化难题。研究揭示 "Intrinsic Entanglement" 现象:操作者按压力度、滑动速度及姿态差异与材质特征深度绑定,模型易过拟合操作者习惯,跨操作者识别准确率断崖式下跌。依托 PX6AX 工业级超高一致性,团队研发轻量化模型 Lite-TacFormer,以少样本校准提升跨操作者泛化能力,具极轻参数量、极低样本依赖与超低算力门槛。帕西尼以 PXCAP 终端构建百亿级数据壁垒,推动触觉 "数字语言" 走向通用。

CoRL 新论文:厉害的不是叠衣服,而是机器人开始 “理解变形”

CoRL 新论文:厉害的不是叠衣服,而是机器人开始 “理解变形”

—— 零样本迁移真实双臂

帝国理工团队在越疆双臂机器人 X-Trainer 平台验证柔性操作,论文《Instant-Fold》提出上下文内模仿学习框架,无需额外训练或微调,仅观看一次演示即可推断意图并执行。系统经时序对比预训练保有 "衣服局部记忆",由上下文编码器整理演示形成 "折叠说明书",流匹配动作解码器闭环生成动作。经域随机化生成约 12 万条轨迹训练后,系统实现零样本仿真到真实迁移,在 8 类未见真实衣物上成功率平均 60.9%,高于 ClothFunnels、UniFolding 等方法,展示 "看比听传递更多信息" 的人机协作范式。